Auto-Technik · Elektroantrieb
Elektromotor im Auto: Synchronmotor, Asynchronmotor und PMSM
Zwei Elektroautos können dieselbe Leistung haben und trotzdem völlig unterschiedliche Elektromotoren besitzen: den permanenterregten Synchronmotor PMSM, den fremderregten Synchronmotor EESM oder den robusten Asynchronmotor. Dieser Beitrag erklärt, wie diese drei Bauarten wirklich funktionieren — und warum Wirkungsgrad, Seltene Erden und Kosten je nach Prinzip völlig unterschiedlich ausfallen.
Kurz gesagt: Ein Elektromotor im Auto ist entweder ein Synchronmotor oder ein Asynchronmotor. Beim Synchronmotor trennen sich PMSM und fremderregter Synchronmotor (EESM) noch einmal danach, woher das Rotorfeld kommt. PMSM nutzt Permanentmagnete und braucht dafür meist Seltene Erden, ist dafür in vielen Betriebspunkten besonders effizient. EESM erzeugt sein Rotorfeld über eine bestromte Wicklung und kommt komplett ohne Magnete aus, kostet dafür zusätzliche Elektronik für die Erregung. Der Asynchronmotor braucht weder Magnete noch Erregerstrom, ist robust und günstig, verliert dafür bei geringer Last etwas Effizienz. Welche Bauart im eigenen Auto steckt, sagt nichts über eine pauschale Rangfolge — sie zeigt nur, welchen Kompromiss der Hersteller gewählt hat.
Was in einem Elektromotor überhaupt passiert
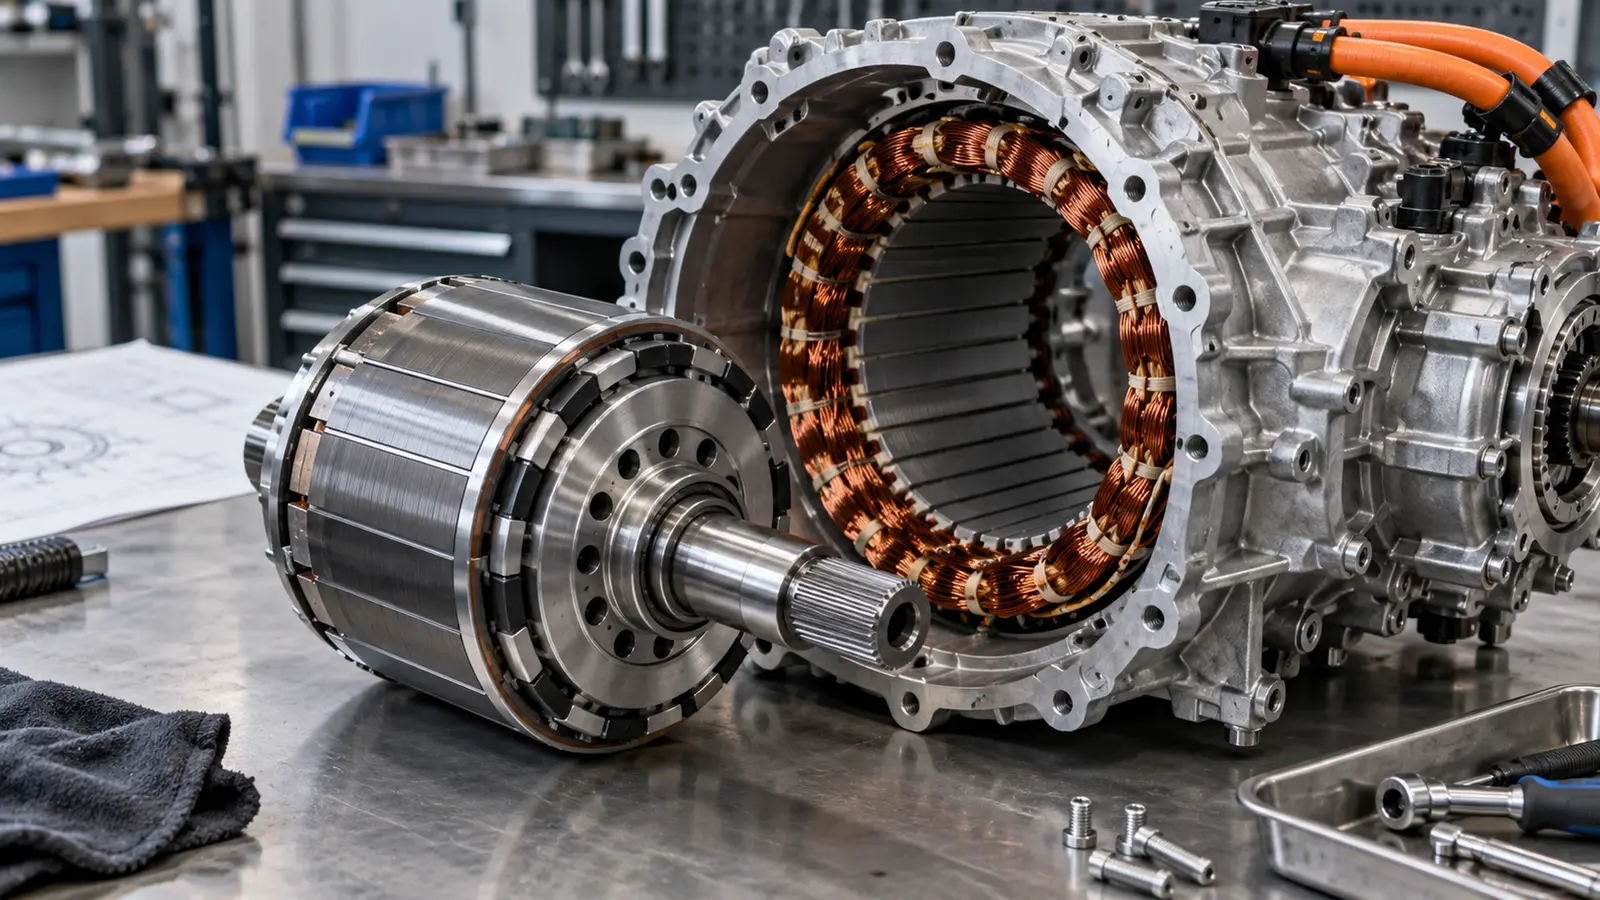
Ein Datenblatt nennt Kilowatt und Newtonmeter, aber fast nie, wie diese Werte entstehen. Genau das entscheidet, ob ein Elektromotor im Auto zuverlässig läuft, wie schnell er wieder aufholt und wie viel er am Ende wirklich kostet. Jeder Elektromotor im Fahrzeug besteht im Kern aus zwei Teilen. Der feststehende Stator trägt die Wicklungen, der drehende Rotor reagiert auf das vom Stator erzeugte Magnetfeld. Bestromt der Inverter die Statorwicklungen in der richtigen Reihenfolge, entsteht ein umlaufendes Magnetfeld. Der Rotor folgt diesem Feld oder reagiert elektromagnetisch darauf, und genau an diesem Punkt trennen sich die Bauarten.
Der Inverter liefert dafür keine einfache Wechselspannung wie aus der Steckdose. Er wandelt die Gleichspannung aus dem Batteriekreis in mehrphasige, ständig nachgeregelte elektrische Größen um und übernimmt dabei auch die Positionserfassung der Motorwelle. Genau das beschreibt Texas Instruments für seine Traktionsinverter-Lösungen. Die Bauteile sollen Gleichstrom effizient in mehrphasigen Wechselstrom für den Antrieb mehrphasiger Motoren wandeln und dabei die Position der Motorwelle über einen Resolver-Ersatz erfassen. Ohne diese Regelkette bliebe jeder Rotor stehen, unabhängig davon, welche Bauart darunter steckt – wer sie softwareseitig verändert, bewegt sich im selben rechtlichen Rahmen wie bei jedem anderen Chiptuning am eigenen Auto.
Für den Vergleich der drei Bauarten lohnt sich deshalb eine Vorbemerkung. Synchronmotor, Asynchronmotor und PMSM beschreiben, wie das Rotorfeld entsteht — nicht, wie stark, effizient oder teuer ein konkretes Fahrzeug am Ende ist. Diese zweite Frage hängt zusätzlich von Kühlung, Übersetzung, Inverterauslegung und Software ab. Wer nur das Kürzel kennt, kennt noch nicht das ganze Fahrzeug – den vollständigen Weg von der Teilewahl bis zur Eintragung beschreibt der Ratgeber „Auto-Tuning legal“.
Synchron oder asynchron: der Unterschied beginnt beim Namen
Der Name verrät den ersten wichtigen Unterschied. Bei einer Synchronmaschine dreht sich der Rotor im normalen Fahrbetrieb exakt mit der Drehzahl des umlaufenden Statorfeldes mit. Das gilt unabhängig davon, ob das Feld von Magneten oder von einer Erregerwicklung stammt. Bei einer Asynchronmaschine bleibt der Rotor dagegen immer ein Stück hinter dem Statorfeld zurück. Dieser Rückstand heißt Schlupf, und er ist kein Fehler, sondern das eigentliche Funktionsprinzip der Bauart.
Wichtig ist dabei eine Unterscheidung, die im Alltag oft durcheinandergerät: elektrische und mechanische Drehzahl sind nicht dasselbe. Ein Motor mit mehreren Polpaaren durchläuft pro mechanischer Umdrehung mehrere elektrische Perioden. Ein Diagnosewert in Hertz darf deshalb erst mit der bekannten Polpaarzahl in eine Motordrehzahl übersetzt werden. Wer diesen Schritt überspringt, verwechselt schnell eine Schaltfrequenz des Inverters mit der tatsächlichen Rotordrehzahl, und beide Werte haben im Fehlerbild eine völlig unterschiedliche Bedeutung.
Aus dieser Grundunterscheidung folgen alle weiteren Eigenschaften der drei Bauarten. Dazu zählt, wie das Rotorfeld erzeugt wird, wie sich das Drehmoment über die Drehzahl verhält und welche Rohstoffe und Bauteile dafür nötig sind. Die nächsten Abschnitte gehen genau diese Kette durch, beginnend mit der heute am weitesten verbreiteten Variante.
PMSM: Wenn Permanentmagnete das Rotorfeld liefern
Bei einer permanentmagneterregten Synchronmaschine, kurz PMSM, sitzen die Magnete direkt im oder auf dem Rotor und erzeugen dort dauerhaft ein Magnetfeld. Eine separate Erregerwicklung mit eigenem Stromkreis braucht dieser Rotor deshalb nicht. Das spart Bauteile, senkt in vielen Betriebspunkten die Verluste und macht die Maschine kompakt, weshalb PMSM-Antriebe inzwischen die am weitesten verbreitete Bauart in Alltags-Elektroautos sind.
Ein prominentes Beispiel ist die Hinterachse des Tesla Model 3: Laut unabhängigen Teardown-Berichten der Fachpresse sitzt dort ein permanentmagneterregter Synchronmotor. Die Vorderachse der frühen Allradvarianten trug dagegen länger einen Asynchronmotor, bevor die Modellreihe bei neueren Baujahren zunehmend auf permanentmagneterregte Antriebe an beiden Achsen umstellte. Diese Kombination war kein Zufall, sondern folgte der jeweiligen Stärke der Bauart — dazu später mehr im Abschnitt über kombinierte Antriebe.
Innerhalb der PMSM-Familie gibt es selbst noch deutliche Unterschiede. Magnete können nah an der Rotoroberfläche sitzen oder tiefer in die Rotorstruktur eingebettet sein. Je nach Geometrie trägt neben dem Magnetfeld zusätzlich ein Reluktanzanteil zum Drehmoment bei. Aus dem bloßen Kürzel PMSM lässt sich diese Feinheit nicht ablesen; sie steht, wenn überhaupt, nur im Datenblatt des Herstellers.
Der Vorteil eines immer vorhandenen Rotorfeldes hat aber eine Kehrseite. Das Feld verschwindet nicht, sobald der Fuß vom Fahrpedal geht — bei drehendem Rotor induziert es weiterhin eine Spannung, die die Steuerung berücksichtigen muss. „Nicht angetrieben“ bedeutet bei einem PMSM also nicht „elektrisch bedeutungslos“. Genau das spielt eine Rolle, wenn ein Motor im Fahrzeug zeitweise abgekoppelt oder passiv mitgedreht wird – dieselbe induzierte Spannung ist die technische Grundlage der Rekuperation beim Verzögern, wie ein eigener Tuning-Lizenz-Ratgeber erklärt.
Seltene Erden im Rotor: der Rohstoff hinter der Effizienz
Die Magnete, die einen PMSM so kompakt machen, bestehen meist aus einer Neodym-Eisen-Bor-Legierung, oft ergänzt um Dysprosium für bessere Temperaturfestigkeit. Beide Elemente zählen zu den Seltenen Erden, und ihre Förderung ist geografisch stark konzentriert, mit entsprechenden Folgen für Preis und Lieferkette. Ein PMSM ist damit nicht nur eine elektromagnetische Entscheidung, sondern auch eine Rohstoffentscheidung, die ein Hersteller trifft.
Genau an diesem Punkt setzt die Gegenkonstruktion an. ZF stellt sein I2SM-Konzept, einen fremderregten Synchronmotor, ausdrücklich als magnetfrei heraus. Die induktiv erregten Rotorspulen kommen laut Herstellerangabe ohne Magnete und damit ohne Seltene Erden aus. Bei Wirkungsgrad und Leistungsdichte soll die Bauart nach Angabe des Herstellers auf Augenhöhe mit permanentmagneterregten Synchronmaschinen liegen. Dieser Kennwert gilt zunächst nur für dieses eine Produkt, nicht automatisch für jede fremderregte Maschine am Markt.
Auch ein klassischer Asynchronmotor kommt vollständig ohne Magnetmaterial im Rotor aus, weil sein Feld allein durch Induktion entsteht. Wer also einen Antrieb ohne Abhängigkeit von Seltenen Erden sucht, hat mit EESM und ASM zwei technisch unterschiedliche, aber im Rohstoffpunkt ähnliche Alternativen zum PMSM. Welche davon im konkreten Fahrzeug steckt, verrät wiederum nur das Datenblatt — der Verzicht auf Magnete ist kein Synonym für eine bestimmte Bauart.
Fremderregter Synchronmotor: das Rotorfeld kommt aus dem Stromkreis
Bei einer elektrisch erregten Synchronmaschine, auch EESM oder fremderregter Synchronmotor genannt, entsteht das Rotorfeld nicht aus Magnetmaterial, sondern aus einer bestromten Rotorwicklung. Diese zusätzliche Freiheit hat einen klaren Vorteil. Die Stärke des Rotorfelds lässt sich über den Erregerstrom aktiv verändern, was der Regelung Spielräume gibt, die ein PMSM mit fest vorgegebenem Magnetfeld so nicht hat.
Wie der Strom zum drehenden Rotor gelangt, ist dabei eine eigene Konstruktionsfrage, und pauschale Aussagen sind hier riskant. Klassisch geschieht das über Schleifringe und Bürsten, die als Verschleißteile regelmäßig geprüft werden müssen. ZF beschreibt für sein I2SM-Konzept dagegen eine induktive Energieübertragung direkt in der Rotorwelle, bei der Erregerstrom ohne mechanischen Kontakt auf den Rotor gelangt. Ein fremderregter Synchronmotor ist also nicht automatisch ein Motor mit Bürsten — das hängt von der jeweiligen Konstruktion ab.
Diese zusätzliche Regelbarkeit hat ihren Preis. Die Erregerwicklung braucht eigene Verluste, eine eigene Kühlung und, je nach Bauweise, zusätzliche Bauteile für die kontaktlose oder kontaktbehaftete Energieübertragung. Ob sich dieser Aufwand lohnt, entscheidet der Betriebspunkt. Braucht ein Hersteller die Möglichkeit, das Rotorfeld je nach Last aktiv zu schwächen oder zu verstärken, kann ein EESM Verluste an anderer Stelle einsparen. Diese Einsparung gleicht den Erregeraufwand dann wieder aus.
Asynchronmotor: Drehmoment aus induzierten Rotorströmen
Ein Asynchronmotor, oft auch Induktionsmotor genannt, braucht weder Magnete noch eine eigene Stromversorgung für den Rotor. Sein Rotor besteht meist aus einem einfachen Käfig aus Aluminium- oder Kupferstäben, in dem das umlaufende Statorfeld über Induktion eigene Ströme erzeugt. Diese Rotorströme bauen ihrerseits ein Magnetfeld auf, das mit dem Statorfeld zusammenwirkt und das Drehmoment erzeugt. Das funktioniert aber nur, solange der Rotor dem Statorfeld tatsächlich hinterherhinkt.
Genau dieser Rückstand, der Schlupf, macht die Bauart robust und einfach zu bauen. Ohne Magnete entfällt jede Abhängigkeit von Seltenen Erden, ohne Erregerwicklung entfällt auch der zusätzliche Verkabelungsaufwand eines EESM. Historisch setzte Tesla beim Model S genau deshalb auf Asynchronmotoren an Vorder- und Hinterachse, bevor spätere Baureihen und Modelle zunehmend auf permanentmagneterregte Antriebe umstellten.
Der Nachteil zeigt sich vor allem bei geringer Last. Ohne aktiven Stromfluss durch den Stator entsteht im Rotor kein Feld, und ohne Feld erzeugt die Maschine praktisch kein Schleppmoment — ein Vorteil, wenn eine Achse zeitweise mitläuft, ohne anzutreiben. Muss der Motor dagegen dauerhaft Drehmoment liefern, kosten die induzierten Rotorströme spürbar Energie, die bei einer PMSM in vielen Betriebspunkten nicht anfällt. Welche Eigenschaft im jeweiligen Fahrzeug schwerer wiegt, hängt vom Fahrprofil ab, nicht von einer pauschalen Rangfolge der Bauarten.
Drehmomentcharakteristik: warum die Kurven unterschiedlich aussehen
Alle drei Bauarten liefern das für Elektroautos typische, sofort verfügbare Drehmoment aus dem Stillstand — das unterscheidet jeden Elektromotor grundsätzlich von einem Verbrenner. Die Unterschiede liegen deshalb nicht im Prinzip, sondern im Detail der Kurve über die Drehzahl. Ein PMSM erreicht sein maximales Drehmoment meist schon bei sehr niedriger Drehzahl und hält es bis in einen vergleichsweise weiten Bereich. Das Magnetfeld braucht dafür keinen zusätzlichen Aufbau.
Ein Asynchronmotor muss dagegen erst den nötigen Schlupf und damit die Rotorströme aufbauen, bevor das volle Drehmoment ansteht. In der Praxis ist dieser Aufbau so schnell, dass er sich im Fahrverhalten kaum bemerkbar macht. Sichtbar wird er erst bei sehr feiner Regelung oder in der Diagnose. Bei hohen Drehzahlen setzt bei allen drei Bauarten die sogenannte Feldschwächung ein. Die Regelung verändert dabei den Stromwinkel gezielt, um das effektive Feld zu schwächen und so höhere Drehzahlen bei sinkendem Drehmoment zu erreichen.
Ein fremderregter Synchronmotor hat hier einen strukturellen Vorteil, den weder PMSM noch ASM besitzen. Er kann das Rotorfeld direkt über den Erregerstrom absenken, statt es nur über den Statorstrom indirekt zu beeinflussen. Das kann in bestimmten Betriebspunkten Verluste sparen — ein Effekt, der wieder zeigt, warum ein einzelner Kennwert wie die Spitzenleistung nie die ganze Drehmomentgeschichte erzählt.
Wirkungsgrad ist ein Kennfeld, kein einzelner Wert
Ein Datenblatt nennt gerne den höchsten gemessenen Wirkungsgrad eines Motors, und bei modernen PMSM-Antrieben liegt dieser Bestwert typischerweise im oberen 90er-Prozentbereich. Was dabei fast immer fehlt, ist die Information, bei welcher Last und Drehzahl dieser Wert überhaupt erreicht wird. Genau das entscheidet, ob er für den eigenen Alltag etwas bedeutet.
Stell dir zwei frei erfundene Motoren vor. Motor A erreicht an einem selten gefahrenen Betriebspunkt 97 Prozent Wirkungsgrad, Motor B dort nur 96 Prozent. Im häufig genutzten Stadtbereich dreht sich das Bild um, und Motor B liegt plötzlich vorn. Für die reale Fahrt zählt am Ende etwas anderes: wie sich die tatsächlich abgerufene mechanische Energie zur aufgenommenen elektrischen Energie über den gesamten Fahrzyklus verhält. Nicht der einzelne Spitzenwert entscheidet, der auf keiner echten Fahrt lange anliegt.
Ein Asynchronmotor braucht für sein Rotorfeld immer einen gewissen Magnetisierungsstrom, was ihn bei sehr geringer Last tendenziell weniger effizient macht als einen vergleichbaren PMSM. Bei hoher, konstanter Last kann sich dieser Abstand deutlich verkleinern, weil dort andere Verluste stärker ins Gewicht fallen. Eine seriöse Aussage über den Wirkungsgrad braucht deshalb immer ein Kennfeld und ein Fahrprofil, nie nur ein Kürzel und eine Prozentzahl.
Kosten und Lieferketten: warum nicht jeder Hersteller denselben Motor baut
Die Bauart eines Elektromotors ist am Ende auch eine Kalkulationsfrage, und die drei Prinzipien unterscheiden sich hier deutlich. Ein PMSM braucht vergleichsweise wenig Kupfer im Rotor, dafür aber Magnetmaterial, dessen Preis mit dem globalen Markt für Seltene Erden schwankt. Steigt dieser Preis, steigen die Materialkosten eines PMSM unmittelbar mit, ohne dass sich am Motor selbst etwas ändert.
Ein Asynchronmotor kehrt dieses Verhältnis um: kein Magnetmaterial, dafür ein robuster, einfach zu fertigender Käfigrotor aus vergleichsweise günstigem und breit verfügbarem Aluminium oder Kupfer. Genau diese Unabhängigkeit von einem volatilen Rohstoffmarkt macht die Bauart für viele Hersteller planbar. Das gilt selbst dann, wenn der Motor im Teillastbetrieb tendenziell mehr Energie verbraucht als ein PMSM.
Ein fremderregter Synchronmotor liegt bei den reinen Materialkosten oft dazwischen. Er bringt aber einen eigenen Kostenfaktor mit: die Elektronik und Mechanik für die Rotorerregung selbst, ob über Schleifringe oder über eine induktive Lösung wie bei ZF. Dieser Zusatzaufwand ersetzt die Magnetkosten, verschiebt sie aber nicht einfach weg — er ist eine andere Art von Aufwand mit eigenem Fertigungs- und Prüfumfang. Für Hersteller ist die Wahl der Bauart deshalb selten eine reine Effizienzentscheidung, sondern immer auch eine Abwägung zwischen Materialrisiko, Fertigungskomplexität und Zielkosten der jeweiligen Modellreihe.
Zwei Motoren, zwei Prinzipien: warum viele Allradler mischen
Ein Fahrzeug mit zwei Achsantrieben muss nicht zweimal dieselbe Bauart verwenden, und einige der bekanntesten Elektroautos nutzen das gezielt aus. Die Logik dahinter: Ein PMSM liefert ohne Erregerverluste hohe Dauereffizienz. Sein Rotorfeld bleibt aber auch im ausgeschalteten Zustand vorhanden und kann dann Schleppverluste verursachen, wenn die Achse mitgedreht wird, ohne aktiv anzutreiben.
Ein Asynchronmotor hat dieses Problem praktisch nicht: Ohne Statorstrom entsteht kein Rotorfeld, und ohne Rotorfeld läuft die Achse nahezu widerstandslos mit. Genau deshalb bietet es sich an, die selten voll beanspruchte, aber oft nur mitlaufende Achse mit einem Asynchronmotor zu bestücken. Die dauerhaft treibende Achse übernimmt dann ein effizienter PMSM. Bei Fahrzeugen mit historisch zwei Asynchronmotoren, wie dem frühen Tesla Model S, galt diese Abwägung noch nicht in gleicher Schärfe, weil beide Achsen dieselbe Bauart trugen.
Zwei separat angegebene Spitzenleistungen ergeben dabei übrigens nicht automatisch die Summe als Systemleistung. Die gemeinsame Batterie, der Leistungsverteiler und thermische Grenzen bilden einen gemeinsamen Rahmen, innerhalb dessen beide Motoren arbeiten müssen. Wie viel davon im Alltag gleichzeitig ankommt, ist deshalb eine Systemfrage, keine reine Additionsaufgabe der beiden Motorenblätter – wie sich mehrere veränderte Bauteile in einem Fahrzeug gegenseitig beeinflussen, behandelt der Tuning-Lizenz-Ratgeber zum Kombinieren mehrerer Tuningteile.
Was das für Umbauten am eigenen Auto bedeutet
Wer nach dem Lesen dieser Bauartunterschiede denkt, ein PMSM ließe sich per Software in einen Asynchronmotor „umprogrammieren“, überschätzt die Reichweite eines Steuergeräte-Updates deutlich. Software steuert die vorhandene Hardware innerhalb ihrer physikalischen Auslegung an, sie ersetzt aber weder Rotorstruktur noch Magnetmaterial, Erregerwicklung oder Kühlwege. Aus einer bestehenden Konstruktion wird auf diesem Weg kein anderes Antriebsprinzip.
Wer trotzdem am eigenen Fahrzeug in den Antriebsstrang eingreift, bewegt sich technisch tiefer als bei den meisten anderen Tuningmaßnahmen. Das gilt etwa für eine geänderte Kalibrierung, einen getauschten Inverter oder einen anderen Motor. Ein solcher Eingriff kann Abgas- und Geräuschverhalten bei einem reinen Elektrofahrzeug nicht im klassischen Sinn betreffen. Er kann aber die genehmigte Fahrzeugart und die Sicherheitsauslegung der Hochvoltkomponenten berühren.
Umbauten am eigenen Fahrzeug. Ob ein Umbau auf öffentlichen Straßen betrieben werden darf, entscheidet der Genehmigungszustand des Fahrzeugs — die Genehmigung des Teils, der Einbau nach ihren Auflagen und, wo nötig, die Abnahme durch eine dafür zuständige Stelle. Solange diese Kette nicht vollständig ist, gehört der Umbau auf Privatgelände, Testflächen und in nicht öffentliche Bereiche.
Wie diese Kette im Einzelfall aussieht und welche Vorschrift dabei greift, steht ausführlich im Einordnungsblock am Ende dieses Beitrags. Für diesen Abschnitt zählt die Grundregel: Wer die Motorbauart, den Inverter oder die Erregung eines Elektroantriebs verändert, verändert damit potenziell auch dessen ursprünglich genehmigte Auslegung. Diese Frage klärt sich nicht am Datenblatt, sondern an der vollständigen Dokumentation.
Die eigene Motorbauart einordnen, ohne zu raten
Wer wissen will, welche Bauart im eigenen Auto steckt, kommt um das technische Datenblatt oder eine seriöse Fachquelle nicht herum. Ein Blick auf den Kofferraum oder das Modelllogo reicht nicht. Hersteller nennen die Bauart selten prominent im Prospekt, sie taucht eher in technischen Pressemitteilungen, Patentanmeldungen oder unabhängigen Teardown-Berichten auf, wie sie etwa für Tesla-Fahrzeuge existieren.
Drei Fragen helfen beim Einordnen jeder Angabe, die dir dabei begegnet. Erstens: Ist die Aussage eine Architekturangabe wie „induktiv erregter Rotor“, ein Produktkennwert mit klarem Prüfrahmen wie eine Spitzenwirkungsgrad-Angabe bei definierter Leistung, oder eine Fahrzeugbeobachtung, die einen dokumentierten Test bräuchte? Zweitens: Bezieht sich ein Leistungswert auf die Motorwelle, eine komplette Antriebseinheit oder das Rad — jede Stufe kann weitere Übersetzungs- und Wandlungsverluste enthalten. Drittens: Gilt eine gefundene Angabe für genau dein Modelljahr und deine Antriebsvariante, oder wurde sie aus einer ganzen Modellfamilie übertragen?
Eine gute Quelle beantwortet diese drei Fragen von selbst mit, eine schwache lässt sie offen. Bleiben sie unbeantwortet, ist ein ehrliches „das ist noch nicht geklärt“ die fachlich stärkere Antwort als ein geratenes Kürzel. Das gilt besonders bei einem Bauteil, das über Effizienz, Rohstoffbedarf und am Ende auch über den Wiederverkaufswert des Fahrzeugs mitentscheidet.
Merksatz: PMSM, EESM und Asynchronmotor unterscheiden sich vor allem darin, woher das Rotorfeld kommt — aus Dauermagneten, aus einer bestromten Rotorwicklung oder aus induzierten Rotorströmen. Das entscheidet über Wirkungsgrad im jeweiligen Betriebspunkt, über die Abhängigkeit von Seltenen Erden und über die Materialkosten, nie aber automatisch über eine pauschale Rangfolge „besser“ oder „schlechter“. Und wer selbst am Antriebsstrang eingreift, bewegt sich technisch tief in die genehmigte Fahrzeugauslegung hinein — bis die vollständige Dokumentationskette steht, gehört das auf Privatgelände.
Häufige Fragen
Ist ein PMSM immer effizienter als ein Asynchronmotor?
Nein, nicht in jedem Betriebspunkt. Ein PMSM liegt bei niedriger bis mittlerer Last oft vorn, weil er keinen Magnetisierungsstrom für das Rotorfeld braucht. Bei sehr hoher, konstanter Last können andere Verlustanteile überwiegen, sodass sich der Abstand zum Asynchronmotor deutlich verkleinert. Eine belastbare Aussage braucht deshalb immer das Kennfeld über den gesamten Fahrzyklus, nicht nur den Bestpunkt.
Warum verbauen manche Hersteller vorne einen Asynchronmotor und hinten einen PMSM?
Weil ein Asynchronmotor ohne Statorstrom praktisch kein Schleppmoment entwickelt und deshalb gut zu einer Achse passt, die nur zeitweise mitantreibt. Die dauerhaft treibende Achse übernimmt dann meist der effizientere PMSM. Diese Kombination ist eine wirtschaftliche und technische Abwägung des jeweiligen Herstellers, keine feste Regel für alle Elektroautos mit zwei Antrieben.
Braucht jeder Elektromotor im Auto Seltene Erden?
Nein. Nur die Rotoren von PMSM-Antrieben enthalten Permanentmagnete, die üblicherweise Seltene Erden wie Neodym oder Dysprosium enthalten. Ein Asynchronmotor kommt ohne jedes Magnetmaterial im Rotor aus, ein fremderregter Synchronmotor erzeugt sein Rotorfeld über eine bestromte Wicklung statt über Magnete. Hersteller wie ZF nennen genau diesen Verzicht auf Seltene Erden ausdrücklich als Vorteil ihrer fremderregten Konzepte.
Was bedeutet Schlupf bei einem Asynchronmotor genau?
Schlupf beschreibt den Drehzahlunterschied zwischen dem umlaufenden Statorfeld und dem tatsächlich langsameren Rotor. Ohne diesen Unterschied könnten im Rotor gar keine Ströme induziert werden, und ohne diese Ströme entstünde kein Drehmoment. Gemeint ist damit ein rein elektromagnetischer Zustand innerhalb der Maschine, nicht ein durchdrehendes Rad auf der Straße — beide Begriffe verwenden zufällig dasselbe deutsche Wort.
Ist ein fremderregter Synchronmotor dasselbe wie ein PMSM ohne Magnete?
Nicht ganz. Beide sind Synchronmaschinen und folgen deshalb exakt der Statordrehzahl, aber sie erzeugen ihr Rotorfeld unterschiedlich. Ein PMSM nutzt dauerhaft wirkende Permanentmagnete, ein fremderregter Synchronmotor eine bestromte Rotorwicklung, deren Feldstärke sich über den Erregerstrom aktiv regeln lässt. Diese Regelbarkeit ist der eigentliche Unterschied, nicht nur das fehlende Magnetmaterial.
Kann ein Software-Update aus einem Asynchronmotor einen PMSM machen?
Nein. Software steuert die vorhandene Hardware innerhalb ihrer physikalischen Grenzen an, sie ersetzt aber weder Rotorstruktur noch Magnetmaterial oder Wicklungen. Eine neue Regelstrategie kann das Fahrverhalten spürbar verändern, macht aber aus einer bestehenden Motorbauart keine andere.
Warum bremst ein Elektroauto leicht, sobald man vom Gas geht?
Das hängt mit der Rekuperation zusammen, nicht direkt mit der Motorbauart. Sowohl PMSM als auch Asynchronmotor lassen sich im Generatorbetrieb nutzen, um beim Verzögern Energie zurück in die Batterie zu speisen. Bei einem PMSM kommt hinzu, dass sein Rotorfeld auch im ausgeschalteten Zustand vorhanden bleibt und dadurch eine gewisse induzierte Spannung entsteht — die konkrete Bremsstärke bestimmt aber vor allem die Software der Rekuperationsregelung.
Einordnung: wo die Angaben herkommen
Die Fundstellen stehen hier gebündelt, damit der Fließtext ohne Herstellerlinks auskommt. ZF, Texas Instruments und MAHLE sind Herstellerquellen und werden deshalb nur im Klartext benannt, nicht verlinkt. Alle drei Seiten wurden am 16.09.2026 selbst abgerufen; die englischen Originalzitate sind im Beitrag sinngemäß ins Deutsche übertragen, nie als deutsches Originalzitat ausgegeben.
Zulassungsrechtliche Einordnung — § 19 StVZO, auch für Softwareänderungen
- § 19 StVZO, amtliche Überschrift „Erteilung und Wirksamkeit der Betriebserlaubnis“, am 16.09.2026 am amtlichen Angebot gegengelesen.
- Absatz 2 Satz 2, wörtlich: „Sie erlischt, wenn Änderungen vorgenommen werden, durch die 1. die in der Betriebserlaubnis genehmigte Fahrzeugart geändert wird, 2. eine Gefährdung von Verkehrsteilnehmern zu erwarten ist oder 3. das Abgas- oder Geräuschverhalten verschlechtert wird.“ Ein getauschter Inverter oder ein anderer Motor kann insbesondere unter Nummer 1 oder Nummer 2 fallen, wenn er Fahrverhalten oder Sicherheitsauslegung außerhalb des genehmigten Rahmens verschiebt.
- Absatz 2 nennt zusätzlich ausdrücklich Software, wörtlich: „Für Softwareänderungen von im Verkehr befindlichen Fahrzeugen sind zusätzlich die hierzu amtlich bekannt gemachten Vorschriften zur Durchführung sowie der Stand der Technik zu beachten.“ Eine geänderte Kalibrierung der Motorsteuerung ist eine solche Softwareänderung, auch wenn kein Bauteil getauscht wird.
- Absatz 3 Satz 1 nennt die Ausnahme für Teile, wörtlich: „Abweichend von Absatz 2 Satz 2 erlischt die Betriebserlaubnis des Fahrzeugs jedoch nicht, wenn bei Änderungen durch Ein- oder Anbau von Teilen“ bestimmte Bedingungen erfüllt sind — insbesondere eine für das Teil vorliegende amtliche Genehmigung und ein Einbau nach ihren Auflagen. Genau diese Bedingung trägt die Pflichtformel dieses Beitrags.
- Nicht behandelt: Ob ein bestimmter Ersatzmotor oder Inverter im Einzelfall über eine Teilegenehmigung oder nur über eine Einzelabnahme nach § 21 StVZO nachgewiesen werden kann, hängt vom jeweiligen Produkt und Fahrzeug ab und wird hier nicht pauschal beantwortet.
Motorarchitektur und Inverter — ZF, Texas Instruments, MAHLE (Herstellerquellen, nicht verlinkt)
- ZF, „I2SM – In-rotor inductive-excited synchronous e-motor“, zf.com/products/en/cars/products_77186.html, abgerufen am 16.09.2026, Herstellerquelle, nicht verlinkt. Wörtlich im englischen Original: „An inductive exciter is installed in the rotor shaft itself.“ Und: „Inductively excited rotor coils w/o magnets hence w/o rare earth elements.“ Und: „This achieves maximum efficiency and power density in the smallest possible installation space – and is on eye-level with permanent-magnet synchronous machines.“ Belegt die induktive Erregung als konkretes EESM-Beispiel und den ausdrücklichen Verzicht auf Seltene Erden; keine unabhängige Fahrzeugmessung und keine pauschale Aussage über jede fremderregte Maschine am Markt.
- Texas Instruments, „Traction inverter – design resources“, ti.com/solution/traction-inverter, abgerufen am 16.09.2026, Herstellerquelle, nicht verlinkt. Wörtlich im englischen Original: „efficiently convert DC power to alternating phases of power to drive multi-phase motors“ und „Position sensing of the motor shaft (resolver replacement)“. Beschreibt die allgemeine Funktion eines Traktionsinverters; keine Fahrzeug-Kompatibilitätsliste und keine Aussage zu einer konkreten Motorbauart.
- MAHLE, „Electric Drive Systems“, mahle.com/en/products-and-services/emobility/electric-drive-systems/, abgerufen am 16.09.2026, Herstellerquelle, nicht verlinkt. Wörtlich im englischen Original: „an efficient combination of electric motor and corresponding controller, in some cases also gearbox“ und „MAHLE has a range of motors available, designed for system voltage from 24 to 800 V and with the mechanical power output from 1 to 250 kW“. Beschreibt ein Portfolio aus Motor, Elektronik und optionalem Getriebe; nennt keine konkrete Motorbauart je Fahrzeugmodell und ist kein Nachweis einer bestimmten Serienausstattung.
Motorarchitektur bei Tesla — unabhängige Fachpresse und Teardown-Berichte
- CleanTechnica, „Tesla Model 3 Motor — Everything I’ve Been Able To Learn About It“, 2018, unabhängige Fachredaktion mit eigener technischer Berichterstattung, nicht verlinkt. Einordnung: beschreibt den Wechsel von einem klassischen Asynchronmotor zu einem permanentmagneterregten Synchronmotor an der Hinterachse des Model 3, mit ölgekühltem statt wassergekühltem Aufbau.
- InsideEVs, „Has Tesla Changed How It Controls Front & Rear Motors For Model 3?“, unabhängige Fachredaktion, nicht verlinkt. Einordnung: ordnet die unterschiedliche Ansteuerung von Vorder- und Hinterachsmotor beim Model 3 ein und bestätigt die unterschiedliche Bauart je Achse in den betrachteten Baujahren.
- Nicht belegt und deshalb nicht behauptet: Eine für jedes aktuelle Modelljahr gültige, lückenlose Zuordnung von Motorbauart zu Achse wird hier nicht behauptet. Die genannten Fahrzeugbeispiele stützen sich auf unabhängige Teardown-Berichte zu bestimmten Baujahren, nicht auf eine offizielle, laufend aktualisierte Herstellerliste für jede Modellvariante.
Was hier nicht belegt ist und deshalb fehlt
- Keine exakte Prozentzahl zum Anteil Seltener Erden an einem bestimmten Weltmarkt wird genannt, weil dieser Wert schwankt und für diesen Beitrag nicht eigenständig an einer aktuellen Primärquelle geprüft wurde.
- Keine konkreten Preisaufschläge in Euro für einen PMSM gegenüber einem Asynchronmotor oder einem fremderregten Synchronmotor werden genannt, weil Motorenpreise herstellerintern kalkuliert werden und öffentlich nicht belastbar vorliegen.
- Keine Wirkungsgrad-Prozentzahl für ein konkretes Serienfahrzeug wird als Messwert behauptet; die im Beitrag genannten Werte sind entweder allgemeine, ungefähre Kennfeldaussagen oder ausdrücklich als frei erfundenes Rechenbeispiel gekennzeichnet.
- Ob ein bestimmtes aktuelles Modelljahr eines konkreten Fahrzeugs PMSM, EESM oder Asynchronmotor verbaut, wird nicht pauschal behauptet; Hersteller ändern Antriebsarchitekturen zwischen Modellgenerationen, ohne das in jedem Fall öffentlich prominent zu kommunizieren.
Hinweis: Dieser Beitrag liefert allgemeine Orientierung, keine Rechtsberatung. Alle Angaben ohne Gewähr (Stand: September 2026).