Wissen · Antrieb & Elektromobilität
Allrad im Elektroauto — zwei Motoren, Torque Vectoring und die Sache mit der Sperre
Allrad im Elektroauto sieht auf dem Papier simpel aus: ein Motor vorn, ein Motor hinten, fertig ist der Allradantrieb. Was zwischen den beiden Motoren tatsächlich passiert, ist aber keine Frage von Blech und Wellen mehr, sondern von Software, Batterieleistung und, seltener als gedacht, einer echten Kupplung. Dieser Beitrag trennt Torque Vectoring über zwei Achsmotoren von einer klassischen mechanischen Sperre — und zeigt, wo beide Konzepte in einem Fahrzeug tatsächlich zusammentreffen.
Kurz gesagt: Zwei Motoren, je einer pro Achse, ersetzen bei einem Elektroauto die Kardanwelle und das Verteilergetriebe eines klassischen Allradantriebs. Die Verteilung des Drehmoments zwischen Vorder- und Hinterachse wird damit zu einer reinen Steuerungsfrage. Innerhalb einer Achse sieht es anders aus: Dort arbeitet meist ein offenes Differential, und eine echte Sperrwirkung entsteht entweder durch gezielte Bremseingriffe am durchdrehenden Rad oder, bei aufwendigeren Architekturen, durch eine zusätzliche, elektronisch angesteuerte Lamellenkupplung. Beide Wege heißen am Ende „Torque Vectoring“, sind technisch aber grundverschieden.
Zwei Motoren, keine Welle dazwischen — und trotzdem Allrad
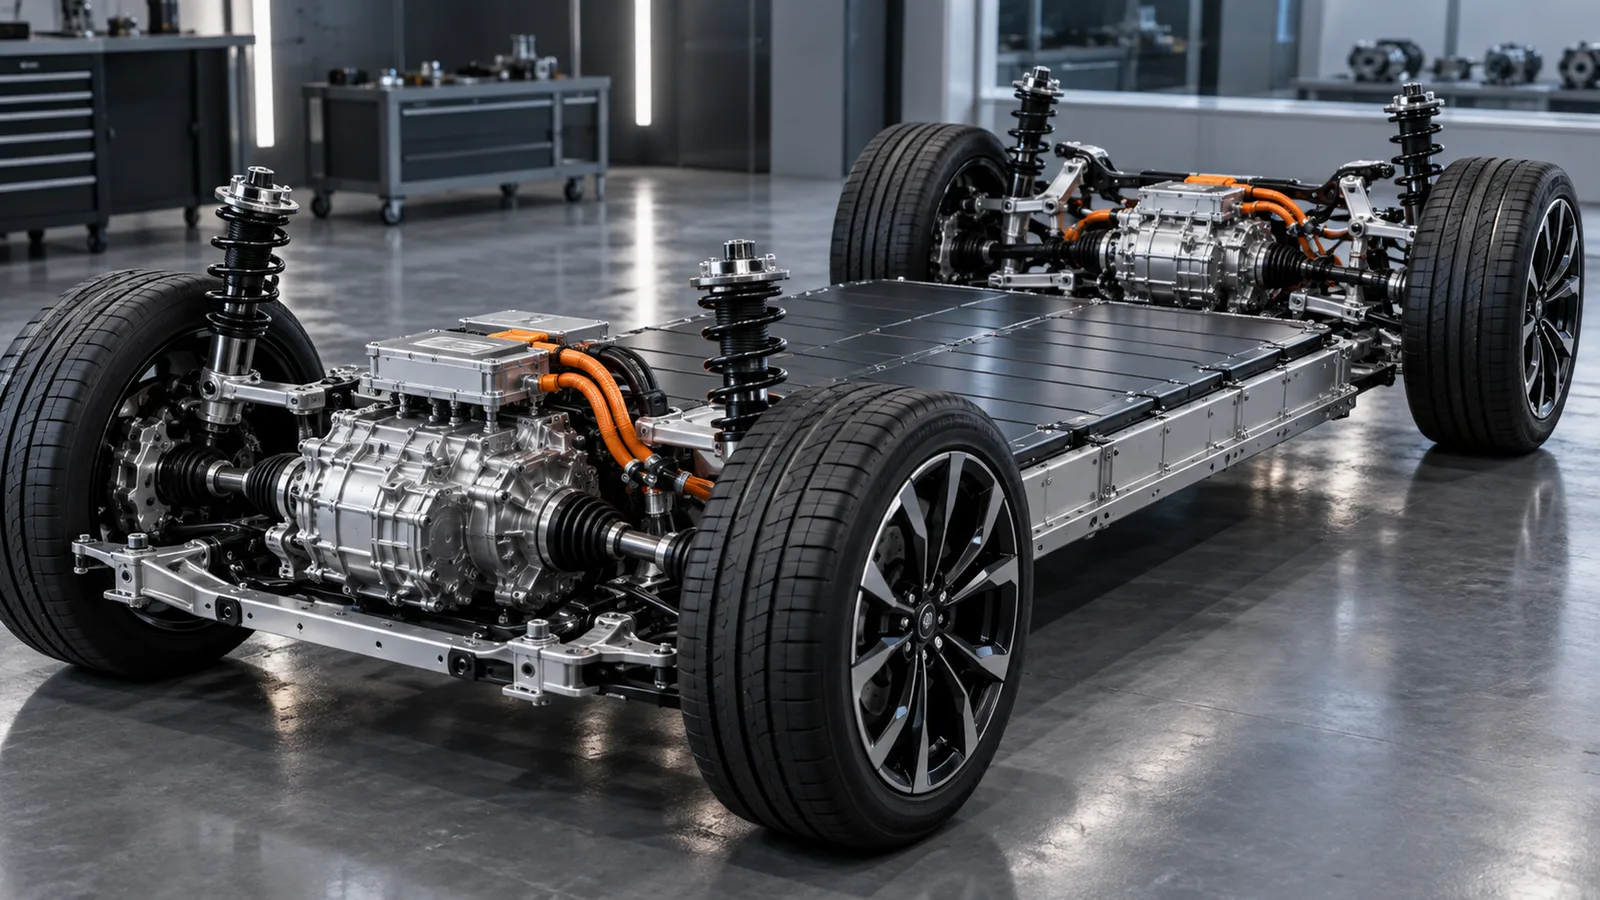
Unter einem klassischen Allradauto liegt eine ganze Kaskade aus Metall: eine Kardanwelle, die vom Getriebe nach hinten läuft, ein Verteilergetriebe, das die Kraft aufteilt, und irgendwo darin eine Kupplung, die entscheidet, wie viel davon überhaupt an der zweiten Achse ankommt. Bei einem Elektroauto mit zwei Motoren fehlt dieses ganze Gestänge. Vorn sitzt ein Motor, hinten ein zweiter, und zwischen beiden verläuft kein einziges mechanisches Bauteil, das Drehmoment physisch weiterreichen müsste.
Das klingt nach der einfacheren Lösung. Und in gewisser Hinsicht ist es das auch. Trotzdem hält sich ein Missverständnis hartnäckig: dass zwei Motoren automatisch dieselbe Sperrwirkung liefern wie ein Lamellenpaket im Getriebe eines Verbrenner-Allradlers. Genau diese Gleichsetzung trägt nicht. Was zwei Achsmotoren tatsächlich können, was eine Sperre im Elektroauto von einer Sperre im Verbrenner unterscheidet und wo trotzdem noch eine echte Kupplung mitarbeitet, ist der Gegenstand dieses Beitrags.
Wie Allrad im Elektroauto ohne Kardanwelle funktioniert
Der Grundaufbau ist schnell erzählt. Ein Elektromotor treibt die Vorderachse an, ein zweiter die Hinterachse, jeder über ein eigenes, meist einstufiges Getriebe mit fester Übersetzung. Beide hängen an derselben Batterie, aber jeder über einen eigenen Wechselrichter, der aus dem Gleichstrom der Batterie den Drehstrom für seinen Motor formt. Die Fahrzeugsteuerung sendet an jeden Wechselrichter ein eigenes Momentkommando. Mal gleich groß für beide Achsen. Meistens aber unterschiedlich, je nach Fahrsituation.
Damit ist Allrad im Elektroauto im Kern eine Frage von zwei unabhängigen Sollwerten statt einer gemeinsamen mechanischen Kraftquelle. Beschleunigt das Fahrzeug aus dem Stand, kann die Steuerung beiden Achsen viel Moment zuteilen, um Schlupf zu vermeiden. Bei konstanter Autobahnfahrt genügt oft eine einzige Achse, während die andere nahezu lastfrei mitläuft. Diese Aufteilung passiert mehrmals pro Sekunde. Kein mechanisches Bauteil schaltet dabei, keines greift.
Warum die Achsen nicht mehr mechanisch verbunden sein müssen
Ein Verbrennungsmotor hat genau eine Kurbelwelle und damit genau eine Kraftquelle für das ganze Fahrzeug. Soll ein Teil dieser Kraft an eine zweite Achse gehen, muss sie dorthin transportiert werden, und dafür braucht es Wellen, Zahnräder und mindestens eine Kupplung, die den Kraftfluss dosiert. Diese Kupplung ist der Grund, warum klassischer Allrad ein mechanisches Regelproblem ist. Sie muss Drehzahlunterschiede zwischen den Achsen aushalten und trotzdem Moment übertragen, ohne sich dabei zu zerstören.
Ein Elektroauto mit zwei Motoren hat dagegen von Anfang an zwei unabhängige Kraftquellen. Es muss kein Moment von einer Achse zur anderen transportiert werden, weil beide Achsen ihr eigenes Moment direkt am Rad erzeugen. Die Koordination verschiebt sich damit von der Mechanik in die Software. Statt eine Kupplung zu regeln, rechnet ein Steuergerät fortlaufend aus, welches Achsmoment gerade zur Fahrsituation passt, und schickt zwei getrennte Befehle los. Dazu kommt ein Nebeneffekt. Ohne Transfer Case entfällt auch die typische Verlustquelle klassischer Systeme, die selbst im entkoppelten Zustand noch Schleppmoment erzeugen kann – was ein Eingriff in diese Steuerung für Fahrwerk, Bremsen und Hochvolt-Technik bedeutet, ordnet der Ratgeber „Elektroauto legal umbauen“ ein.
Was Torque Vectoring im Elektroauto konkret bedeutet
Torque Vectoring heißt im Kern nichts anderes als die gezielte, radindividuelle oder achsindividuelle Verteilung von Antriebsmoment, statt es einfach gleichmäßig oder starr fest zu verteilen. Bei einem Elektroauto mit zwei Achsmotoren entsteht die einfachste Form davon praktisch von selbst: Weil Vorder- und Hinterachse ohnehin unabhängig angesteuert werden, kann die Steuerung das Verhältnis zwischen beiden je nach Kurvenfahrt, Beschleunigung oder Fahrbahnzustand verschieben, ohne dafür ein zusätzliches Bauteil zu brauchen.
Was diese Achsverteilung nicht automatisch mitbringt, ist eine Verteilung zwischen den beiden Rädern derselben Achse. Solange auf einer Achse nur ein einziger Motor über ein offenes Differential beide Räder antreibt, bleibt die klassische Eigenschaft eines offenen Differentials bestehen: Es lässt Drehzahlunterschiede zu, verteilt das Moment aber im Wesentlichen dorthin, wo der geringste Widerstand ist. Genau hier fängt die eigentliche Unterscheidung zwischen Achs-Vectoring und echtem Rad-Vectoring an. Und genau hier wird der Begriff „Sperre“ wieder relevant.
Wenn eine Achse zwei Motoren trägt: der Fall Duo Drive
Es gibt Architekturen, bei denen eine einzelne Achse nicht einen, sondern zwei Elektromotoren trägt, jeweils einen pro Rad. Der Antriebsspezialist Magna führt eine solche Lösung unter dem Namen Duo Drive und beschreibt sie nach eigener Angabe für Anwendungen, deren Leistungsbedarf über 300 Kilowatt je Achse liegt. In diesem Fall entsteht eine echte, direkte Momentverteilung zwischen den beiden Rädern derselben Achse. Der Grund dafür: Jedes Rad hat seinen eigenen Antrieb und damit sein eigenes, unabhängig regelbares Drehmoment.
Der Unterschied zur einfachen Achsverteilung mit nur einem Motor pro Achse ist damit fundamental, auch wenn beide Systeme am Ende unter demselben Marketingbegriff „Torque Vectoring“ laufen. Bei zwei Motoren auf einer Achse braucht es keine Kupplung und kein Bremseingriff, um das linke vom rechten Rad zu unterscheiden. Die Steuerung befiehlt schlicht zwei unterschiedliche Momente. Diese Bauweise ist aufwendig, schwer und teuer. Sie taucht deshalb bislang vor allem in leistungsstarken Modellen auf, nicht im Massensegment. Wer eine solche Steuerung nachträglich softwareseitig verändert, bewegt sich im selben rechtlichen Rahmen wie beim Chiptuning am eigenen Auto.
Die Sperre im Elektroauto: meist simuliert, nicht geklemmt
Die meisten Elektroautos mit zwei Motoren haben genau einen Motor je Achse, nicht zwei. Auf dieser einen Achse sitzt in aller Regel ein ganz gewöhnliches offenes Differential, dasselbe Bauteil, das es seit über hundert Jahren im Automobilbau gibt. Es erlaubt den beiden Rädern unterschiedliche Drehzahlen in der Kurve, verteilt das Antriebsmoment aber physikalisch bedingt bevorzugt zum Rad mit weniger Grip. Verliert ein Rad auf dieser Achse die Haftung, bekommt es tendenziell mehr Moment als das Rad mit gutem Kontakt, nicht weniger. Das ist die bekannte Schwäche jedes offenen Differentials.
Was in solchen Momenten wie eine Sperre wirkt, ist bei den meisten Elektroautos keine Mechanik, sondern ein Softwareeingriff. Die Traktionskontrolle erkennt das durchdrehende Rad an seiner höheren Raddrehzahl und bremst es gezielt ab, indem sie kurz die Radbremse dieses einen Rads anspricht. Weil das Differential Moment stets gleichmäßig auf beide Ausgänge verteilt, wenn eines gebremst wird, wandert dadurch automatisch mehr nutzbares Moment zum Rad mit Grip. Aus Sicht der Fahrdynamik fühlt sich das streckenweise wie eine echte Sperre an. Mechanisch betrachtet ist es aber etwas anderes. Es ist Bremstechnik, die eine Sperrwirkung nachbildet, keine Kupplung, die tatsächlich klemmt.
Der Unterschied ist mehr als eine technische Spitzfindigkeit. Eine bremsbasierte Simulation wandelt überschüssige Energie in Wärme an der Bremsscheibe um und verliert dabei Reichweite. Eine echte mechanische Sperre dagegen verteilt Moment nur um, ohne es zu vernichten. Bei längerer, intensiver Beanspruchung — etwa im Gelände oder auf durchgehend rutschigem Untergrund — kann die simulierte Variante deshalb an eine thermische Grenze stoßen. Eine echte Kupplung würde an dieser Stelle noch weiterarbeiten.
eLSD und Twin-Clutch: wo doch eine echte Kupplung mitarbeitet
Manche Fahrzeuge bleiben bei der Bremssimulation nicht stehen und bauen zusätzlich eine echte, elektronisch angesteuerte Kupplung in eine Achse ein. Magna führt dafür zwei eigenständige Produktlinien: ein elektronisches Sperrdifferential, das der Zulieferer als eLSD bezeichnet und das nach eigener Angabe Fahrdynamik und Sicherheit über eine gezielte Drehmomentverteilung unterstützt, sowie eine Doppelkupplungslösung unter dem Namen Twin-Clutch eTorque Vectoring, die laut Anbieterangabe bis zu 300 Kilowatt Leistung je Achse für batterieelektrische, Hybrid- und Plug-in-Hybrid-Fahrzeuge trägt.
Beide Systeme sitzen mechanisch dort, wo bei einem klassischen Fahrzeug ein Sperrdifferential säße: zwischen den beiden Rädern einer Achse, mit echten Lamellen, echter Reibfläche und einem elektrischen Aktuator statt eines hydraulischen. Der entscheidende Unterschied zur bremsbasierten Simulation ist die Energiebilanz. Eine Kupplung kann Moment vom durchdrehenden zum haftenden Rad umleiten, ohne es über die Bremse zu vernichten. Genau das tut auch eine mechanische Sperre in einem Verbrenner-Allradler, nur elektrisch statt hydraulisch oder rein mechanisch angesteuert.
Was daraus folgt, ist eine klare Dreiteilung, die in Prospekten selten so genannt wird. Zwei Motoren pro Achse liefern echtes Rad-Vectoring ohne jede Kupplung. Ein Motor pro Achse mit reiner Bremssimulation liefert dagegen nur eine Sperrwirkung, die Energie kostet und thermisch begrenzt ist. Ein Motor pro Achse mit zusätzlichem eLSD oder Twin-Clutch liefert eine dritte, mechanisch-elektrische Zwischenlösung. Welche Variante in einem konkreten Fahrzeug tatsächlich verbaut ist, sagt kein Modusname und keine Werbebroschüre zuverlässig — das steht allein in der technischen Dokumentation des jeweiligen Herstellers. Den vollständigen Weg bis zur Eintragung beschreibt der Ratgeber „Auto-Tuning legal“.
Warum Batterie und Wechselrichter die Grenze setzen, nicht die Kupplung
Bei einem klassischen mechanischen Allradsystem begrenzt vor allem die Kupplung, wie viel Moment überhaupt übertragbar ist: ihre Reibfläche, ihr Anpressdruck, ihre thermische Kapazität. Bei zwei unabhängigen Achsmotoren verschiebt sich diese Grenze an eine andere Stelle im System. Jetzt entscheidet vor allem, wie viel elektrische Leistung Batterie und Wechselrichter im jeweiligen Moment liefern können. Diese Leistung ist selbst wieder von Ladezustand, Zelltemperatur und der aktuellen Auslastung des zweiten Motors abhängig.
Was dabei oft vergessen wird: Ein Gesamtsystem hat immer nur ein begrenztes elektrisches Leistungsbudget. Fordert die Vorderachse in einem Beschleunigungsmoment sehr viel Strom an, bleibt für die Hinterachse entsprechend weniger übrig, selbst wenn deren Motor mechanisch noch deutlich mehr leisten könnte. Diese Kopplung über die gemeinsame Stromquelle ist unsichtbar. Sie wirkt sich aber genauso real auf die tatsächliche Momentverteilung aus wie früher die thermische Kapazität einer mechanischen Kupplung. Ein Datenblatt, das für jede Achse eine maximale Motorleistung nennt, beschreibt deshalb nur die halbe Wahrheit. Die andere Hälfte steckt im gemeinsamen Energiebudget.
Eine Achse abkoppeln, um Reichweite zu sparen
Ein Motor, der gerade kein Moment liefern soll, dreht bei den meisten Bauweisen trotzdem mit, solange er über sein Getriebe fest mit dem Rad verbunden bleibt. Dieses Mitdrehen erzeugt Schleppmoment aus Lagerreibung und magnetischen Verlusten im unbestromten Motor. Dieses Schleppmoment kostet Reichweite, ganz ohne dass ein einziges Newtonmeter Antriebsmoment ankommt. Bei konstanter Fahrt, in der eine Achse ohnehin kaum gebraucht wird, summiert sich das über die Zeit spürbar auf.
Genau an dieser Stelle setzt eine Technik an, die Magna als eDecoupling bezeichnet. Sie reduziert nach Angabe des Zulieferers das Schleppmoment in sekundären Antriebssystemen und erhöht dadurch die Reichweite von Elektrofahrzeugen. Praktisch bedeutet das: Eine Kupplung trennt die nicht benötigte Achse mechanisch vom Antriebsstrang, sobald sie gerade kein Moment beitragen muss. Sie verbindet sie erst wieder, wenn die Steuerung erneut Allrad-Verhalten anfordert. Mit Torque Vectoring im engeren Sinn hat das nichts zu tun. Beide teilen sich aber dieselbe Systemebene und dieselbe Aufgabe: Antriebsmoment dort bereitzustellen, wo es sinnvoll ist, und dort wegzunehmen, wo es nur Verluste erzeugt.
Reifenhaftung bleibt die eigentliche Grenze
So ausgefeilt die Steuerung auch sein mag: Sie kann kein Drehmoment auf die Straße bringen, für das der Reifen keinen Grip hat. Ein Rad auf Glatteis liefert nicht mehr nutzbare Antriebskraft, nur weil die Software ihm rechnerisch mehr Moment zuweist. Was Torque Vectoring tatsächlich leistet, ist etwas anderes: Es verteilt das verfügbare Gesamtmoment so, dass möglichst viel davon an Rädern mit Haftung ankommt, statt an einem durchdrehenden Rad ungenutzt zu verpuffen. Es schafft keine zusätzliche Haftung. Es nutzt nur die vorhandene besser aus.
Diese Unterscheidung ist wichtig, weil sie eine verbreitete Erwartung korrigiert. Ein Fahrzeug mit ausgefeiltem eAWD-System fährt bei Schnee nicht deshalb sicherer, weil es „mehr Kraft“ hätte, sondern weil es schneller und feiner erkennt, wo diese Kraft überhaupt ankommt. Reifenzustand, Luftdruck, Profiltiefe und Fahrbahnbelag bleiben dabei unabhängige Größen, die kein Steuergerät der Welt wegrechnen kann. Aber Achtung: Das gilt in beide Richtungen. Ein gut verteilendes System kann eine schwache Reifenwahl nicht dauerhaft kaschieren. Es verschiebt das Problem höchstens in eine andere Fahrsituation.
Ein Fahrmodus ist kein Messwert für die tatsächliche Verteilung
„Sport“, „Track“ oder „Schnee“ klingen nach klar definierten technischen Zuständen, sind aber in erster Linie Bezeichnungen für ein Bündel aus Parametern, die im Hintergrund verändert werden. Wie stark sich die tatsächliche Momentverteilung zwischen diesen Modi wirklich unterscheidet, verrät der Name allein nicht. Zwei Fahrzeuge unterschiedlicher Hersteller können denselben Modusnamen tragen. Und dabei völlig unterschiedliche Regelstrategien fahren.
Belastbare Aussagen über die reale Verteilung liefert deshalb nur eine synchronisierte Messung: das angeforderte Moment je Achse, das tatsächlich gelieferte Moment, die Raddrehzahlen und, bei Systemen mit Kupplung, deren Ansteuerung. Erst wenn all das zusammen und zeitlich synchron vorliegt, lässt sich sagen, was ein Fahrmodus im konkreten Fahrzeug tatsächlich bewirkt. Ein einzelner Wert reicht dafür nicht. Eine im Menü angezeigte Prozentzahl für die Momentverteilung ist fast immer eine gerundete, vereinfachte Darstellung, keine direkte physikalische Messung am Rad.
Thermische Grenzen: Motor, Wechselrichter und Kupplung reagieren unterschiedlich
Vorder- und Hinterachse eines Elektroautos sind bei vielen Modellen nicht baugleich. Häufig sitzt der stärkere, größere Motor hinten, während vorn ein kleinerer, effizienterer Motor arbeitet, der vor allem im Teillastbetrieb eingesetzt wird. Beide Motoren haben dadurch unterschiedliche thermische Reserven. Dasselbe gilt für ihre jeweiligen Wechselrichter. Unter Dauerlast kann eine Achse früher an ihre Temperaturgrenze stoßen als die andere. Die Steuerung muss die Momentverteilung dann entsprechend nachjustieren, um Schäden zu vermeiden.
Kommt zusätzlich eine mechanische Kupplung wie ein eLSD oder eine Twin-Clutch-Einheit zum Einsatz, bringt diese ihre eigene, dritte thermische Grenze mit. Reibungswärme in den Lamellen baut sich unter wiederholter Belastung auf und braucht Zeit zum Abbauen. Das gilt unabhängig davon, wie viel thermische Reserve die Motoren selbst noch hätten. Ein kurzer, sportlicher Antritt und eine lange Bergabfahrt mit wiederholten Lastwechseln sind deshalb zwei völlig unterschiedliche Belastungsklassen für ein solches System. Das gilt auch, wenn beide unter demselben Fahrmodus laufen – wie sich mehrere veränderte Bauteile in einem Fahrzeug gegenseitig beeinflussen können, behandelt der Tuning-Lizenz-Ratgeber zum Kombinieren mehrerer Tuningteile.
Rekuperation lässt sich ebenfalls achsweise verteilen
Was für die Antriebsseite gilt, spiegelt sich beim Bremsen. Weil beide Achsen unabhängig angesteuert werden, kann ein Elektroauto mit zwei Motoren auch die Rekuperation — also das Verzögern über den Generatorbetrieb der Motoren — gezielt zwischen Vorder- und Hinterachse verteilen. Diese Verteilung läuft auf derselben Steuerungsebene wie die Momentverteilung beim Beschleunigen. Sie ist aber eine eigene Funktion mit eigenen Zielen. Sie soll möglichst viel Bremsenergie zurückgewinnen und dabei die Fahrstabilität erhalten.
In der Praxis blendet die Steuerung die generatorische Bremswirkung der Motoren mit den mechanischen Reibbremsen zusammen, damit der Fahrer trotz unterschiedlicher Verzögerungsquellen ein gleichmäßiges Pedalgefühl spürt. Reicht die Rekuperationsleistung nicht aus oder ist die Batterie schon fast vollständig geladen, übernehmen automatisch die mechanischen Bremsen den fehlenden Anteil. Auch hier gilt derselbe Grundsatz wie beim Antrieb. Ein Steuerungskommando ist noch keine tatsächlich am Rad wirkende Bremskraft, solange nicht auch Grip und Fahrzeugzustand mitspielen.
Umbau und Zulassung: was ein Eingriff in die Momentverteilung auslöst
Wer an der Momentverteilung eines Elektroautos mit zwei Motoren etwas verändern will, greift fast zwangsläufig in Software ein — in Steuergerätekennfelder, in die Kalibrierung des Torque-Vectoring-Algorithmus oder, bei entsprechend ausgestatteten Fahrzeugen, in die Ansteuerung eines eLSD oder einer Twin-Clutch-Einheit. Genau das ist der Punkt, an dem aus einer technischen Bastelei eine zulassungsrechtliche Frage wird. Die Straßenverkehrs-Zulassungs-Ordnung behandelt Softwareänderungen an einem zugelassenen Fahrzeug ausdrücklich. Nicht nur den Tausch von Hardware.
Umbauten am eigenen Fahrzeug. Ob ein Umbau auf öffentlichen Straßen betrieben werden darf, entscheidet der Genehmigungszustand des Fahrzeugs — die Genehmigung des Teils, der Einbau nach ihren Auflagen und, wo nötig, die Abnahme durch eine dafür zuständige Stelle. Solange diese Kette nicht vollständig ist, gehört der Umbau auf Privatgelände, Testflächen und in nicht öffentliche Bereiche.
Wie diese Kette bei einer Softwareänderung im Detail aussieht, welche Rolle die Fahrzeugart und das Geräuschverhalten dabei spielen und welche Vorschrift konkret greift, steht ausführlich im Einordnungsblock am Ende dieses Beitrags. Für diesen Abschnitt zählt nur der Grundsatz: Eine veränderte Momentverteilung kann die genehmigte Fahrzeugart oder das Fahrverhalten so verändern, dass sie zulassungsrechtlich relevant wird. Eine schöne Wirkung auf dem Prüfstand ersetzt diese Prüfung nicht.
Merksatz: Zwei Motoren machen aus Allrad im Elektroauto zuerst eine Frage der Achsverteilung, nicht der Sperre. Eine echte Sperrwirkung entsteht innerhalb einer Achse entweder über gezielte Bremseingriffe, die Energie kosten, oder über eine zusätzliche mechanische Kupplung wie eLSD oder Twin-Clutch, die eigene thermische Grenzen mitbringt. Und egal wie viele Motoren beteiligt sind: Reifenhaftung bleibt die Obergrenze, die keine Steuerung überschreiben kann.
Häufige Fragen
Braucht ein Elektroauto mit zwei Motoren überhaupt noch ein Differential?
Ja, meistens sogar zwei — eines je Achse. Jeder Achsmotor treibt üblicherweise über ein offenes Differential beide Räder seiner Achse an, weil auch bei einem Elektromotor die beiden Räder in der Kurve unterschiedliche Drehzahlen brauchen. Nur bei Architekturen mit zwei Motoren pro Achse entfällt dieses Differential, weil dann jedes Rad ohnehin seinen eigenen Antrieb hat.
Was ist der Unterschied zwischen Torque Vectoring und einer Sperre?
Torque Vectoring beschreibt allgemein die gezielte, ungleiche Verteilung von Antriebsmoment, egal mit welchem Mittel sie erreicht wird. Eine Sperre ist dagegen ein konkretes mechanisches Bauteil, das eine solche Verteilung über Reibung oder Kupplungselemente herstellt. Ein Elektroauto kann Torque Vectoring auch ganz ohne Sperre betreiben, allein über zwei unabhängig geregelte Motoren.
Ist die Sperre im Elektroauto echt oder nur simuliert?
Das hängt vom konkreten Modell ab. Bei den meisten Elektroautos mit einem Motor je Achse simuliert die Traktionskontrolle eine Sperrwirkung, indem sie das durchdrehende Rad gezielt abbremst. Nur Fahrzeuge mit zusätzlicher Hardware wie einem elektronischen Sperrdifferential oder einer Twin-Clutch-Einheit haben eine tatsächlich klemmende, mechanische Sperre zwischen den beiden Rädern einer Achse.
Was bringt ein zweiter Motor auf derselben Achse, wie bei Duo Drive?
Ein zweiter Motor je Achse erlaubt echtes Rad-Vectoring zwischen den beiden Rädern derselben Achse, weil beide Räder dann ihr eigenes, unabhängig regelbares Drehmoment bekommen. Nach Anbieterangabe wird eine solche Lösung vor allem dort eingesetzt, wo der Leistungsbedarf einer Achse die Kapazität eines einzelnen Motors übersteigt, nicht primär, um Gewicht oder Kosten zu sparen.
Warum begrenzt bei zwei Achsmotoren die Batterie die Momentverteilung, nicht die Kupplung?
Ohne mechanische Kupplung zwischen den Achsen entfällt deren typische Begrenzung durch Reibfläche und thermische Kapazität. An ihre Stelle tritt das gemeinsame elektrische Leistungsbudget aus Batterie und Wechselrichtern. Fordert eine Achse viel Strom an, bleibt für die andere entsprechend weniger übrig, unabhängig davon, wie viel Leistung ihr Motor mechanisch noch liefern könnte.
Was bedeutet eDecoupling bei einem Elektroauto mit zwei Motoren?
eDecoupling trennt eine gerade nicht benötigte Achse mechanisch vom Antriebsstrang, damit ihr Motor nicht sinnlos mitdreht und dabei Schleppmoment erzeugt. Nach Angabe des Zulieferers Magna erhöht das die Reichweite, weil ungenutzte Reibungs- und Magnetverluste im stillstehenden Zustand entfallen. Sobald die Steuerung wieder Allrad-Verhalten braucht, wird die Achse erneut zugeschaltet.
Sagt der Fahrmodus, wie das Drehmoment tatsächlich verteilt wird?
Nein, ein Modusname wie „Sport“ oder „Schnee“ ist eine Bezeichnung für ein Bündel an Einstellungen, keine gemessene Größe. Wie stark sich die tatsächliche Momentverteilung zwischen zwei Modi unterscheidet, lässt sich nur über synchronisierte Messwerte zu angefordertem und geliefertem Moment sowie Raddrehzahlen feststellen, nicht über den Namen im Menü.
Was passiert rechtlich, wenn ich die Momentverteilung meines Elektroautos verändere?
Ein Eingriff in Steuergerätekennfelder oder in die Ansteuerung eines eLSD greift in eine Software ein, die Teil der Betriebserlaubnis des Fahrzeugs ist. Ob das Fahrzeug danach noch auf öffentlichen Straßen bewegt werden darf, hängt von einer vollständigen Genehmigungskette ab — Details dazu stehen im Einordnungsblock. Ohne diese Kette gehört der veränderte Zustand auf Privatgelände.
Einordnung: wo die Angaben herkommen
Die Fundstellen stehen hier gebündelt, damit der Fließtext ohne Herstellerlinks und Paragrafenketten auskommt. Die Magna-Produktangaben sind eine Herstellerquelle und werden deshalb nur im Klartext benannt, nicht verlinkt. Der Normtext ist am 16.09.2026 am amtlichen Angebot gegengelesen; jedes Zitat ist zeichengenau geprüft.
Antriebs- und Vectoring-Architekturen — Magna Powertrain
- Magna, Produktseite „Powertrain Modules and Components“, magna.com/products/powertrain/modules-and-components, abgerufen am 16.09.2026, Herstellerquelle, nicht verlinkt. Zum Twin-Clutch eTorque Vectoring nennt die Seite eine Auslegung „up to 300 kW power per axle for BEV, HEV, and PHEV vehicles“ — bis 300 Kilowatt Leistung je Achse für batterieelektrische, Hybrid- und Plug-in-Hybrid-Fahrzeuge.
- Dieselbe Quelle führt Duo Drive als Lösung „for applications that require more than 300 kW power per axle“ — für Anwendungen mit einem Leistungsbedarf von mehr als 300 Kilowatt je Achse, realisiert über zwei Motoren auf einer Achse.
- Zum eLSD beschreibt die Seite ein „electronic Limited Slip Differential“, das Fahrdynamik und Sicherheit unterstützt — ein elektronisch angesteuertes Sperrdifferential als eigenständige Produktlinie neben der Twin-Clutch-Lösung.
- Zu eDecoupling nennt die Seite den Zweck, Schleppmoment in sekundären Antriebssystemen zu reduzieren, und beschreibt, dass dies die Reichweite von Elektrofahrzeugen erhöht.
- Nicht belegt und deshalb nicht behauptet: Eine konkrete Prozentangabe für eine reale Achsverteilung, ein Zeitwert für das Zu- oder Abschalten einer Kupplung sowie eine Modell- oder Fahrzeugangabe nennt die Quelle nicht — sie beschreibt Komponenten auf Produktebene, nicht ein bestimmtes Serienfahrzeug.
Zulassungsrechtliche Einordnung — § 19 StVZO, auch für Softwareänderungen
- § 19 StVZO, amtliche Überschrift „Erteilung und Wirksamkeit der Betriebserlaubnis“, am 16.09.2026 am amtlichen Angebot gegengelesen.
- Absatz 2 Satz 2, wörtlich: „Sie erlischt, wenn Änderungen vorgenommen werden, durch die 1. die in der Betriebserlaubnis genehmigte Fahrzeugart geändert wird, 2. eine Gefährdung von Verkehrsteilnehmern zu erwarten ist oder 3. das Abgas- oder Geräuschverhalten verschlechtert wird.“ Eine veränderte Momentverteilung kann insbesondere unter Nummer 1 oder Nummer 2 fallen, wenn sie das Fahrverhalten außerhalb des genehmigten Rahmens verschiebt.
- Absatz 2 nennt zusätzlich ausdrücklich Software, wörtlich: „Für Softwareänderungen von im Verkehr befindlichen Fahrzeugen sind zusätzlich die hierzu amtlich bekannt gemachten Vorschriften zur Durchführung sowie der Stand der Technik zu beachten.“ Eine Änderung an der Torque-Vectoring-Kalibrierung ist eine solche Softwareänderung, auch wenn kein Bauteil getauscht wird.
- Absatz 3 Satz 1 nennt die Ausnahme für Teile, wörtlich: „Abweichend von Absatz 2 Satz 2 erlischt die Betriebserlaubnis des Fahrzeugs jedoch nicht, wenn bei Änderungen durch Ein- oder Anbau von Teilen“ bestimmte Bedingungen erfüllt sind — insbesondere eine für das Teil vorliegende amtliche Genehmigung und ein Einbau nach ihren Auflagen. Genau diese Bedingung trägt die Pflichtformel dieses Beitrags.
- Nicht behandelt: Ob eine nachträglich verbaute eLSD- oder Twin-Clutch-Einheit im Einzelfall über eine Teilegenehmigung oder nur über eine Einzelabnahme nach § 21 StVZO nachgewiesen werden kann, hängt vom jeweiligen Produkt und Fahrzeug ab und wird hier nicht pauschal beantwortet.
Was hier nicht belegt ist und deshalb fehlt
- Eine konkrete Prozentangabe zur Momentverteilung zwischen Vorder- und Hinterachse für ein bestimmtes Serienmodell wird nicht genannt, weil sie modell- und softwarestandabhängig ist und keine der geprüften Quellen einen allgemeingültigen Wert nennt.
- Konkrete Batteriekapazitäten, Wechselrichter-Leistungsgrenzen oder Motorleistungen einzelner Fahrzeugmodelle werden nicht angegeben, weil dieser Beitrag die Architektur beschreibt, nicht ein bestimmtes Fahrzeug.
- Eine Kennfeld-, Kalibrier- oder Bypass-Anleitung für eine Torque-Vectoring-Steuerung wird bewusst nicht gegeben; dieser Beitrag beschreibt Systemlogik, keine Eingriffsanleitung.
- Ob ein konkretes Fahrzeugmodell eine Bremssimulation, ein eLSD oder eine Twin-Clutch-Einheit verbaut, wird hier nicht für einzelne Modelle aufgelistet, weil sich Ausstattungen je nach Baureihe und Modelljahr unterscheiden und dafür die jeweilige Herstellerdokumentation des konkreten Fahrzeugs nötig wäre.
Hinweis: Dieser Beitrag liefert allgemeine Orientierung, keine Rechtsberatung. Alle Angaben ohne Gewähr (Stand: September 2026).