Wissen · Motorsteuerung
Gaspedal, Fahrerwunsch und Drehmoment-Arbitration richtig verstehen
Zwischen deinem Fuß und dem Motormoment liegt kein Seilzug mehr, sondern eine Kette aus Sensor, Steuergerät und konkurrierenden Anforderungen. Dieser Beitrag erklärt, wie diese Arbitration funktioniert – nicht, wie du sie später aus einem Log abliest.
Kurz gesagt: Das Gaspedal meldet nur einen Winkel, keinen Motorbefehl. Aus diesem Winkel wird ein normierter Fahrerwunsch, der im Steuergerät mit Anforderungen von Getriebe, Fahrdynamikregelung, Tempomat und – bei Hybriden – einer zweiten Antriebsquelle zusammengeführt wird. Diese Zusammenführung heißt Drehmoment-Arbitration, und sie entscheidet über das freigegebene Moment, nicht dein Pedalweg allein. Wie du diese Kette später aus einem Datenlog nachvollziehen kannst, ist ein eigenes Thema und wird hier bewusst nicht behandelt.
Warum das Gaspedal nicht direkt am Motor hängt
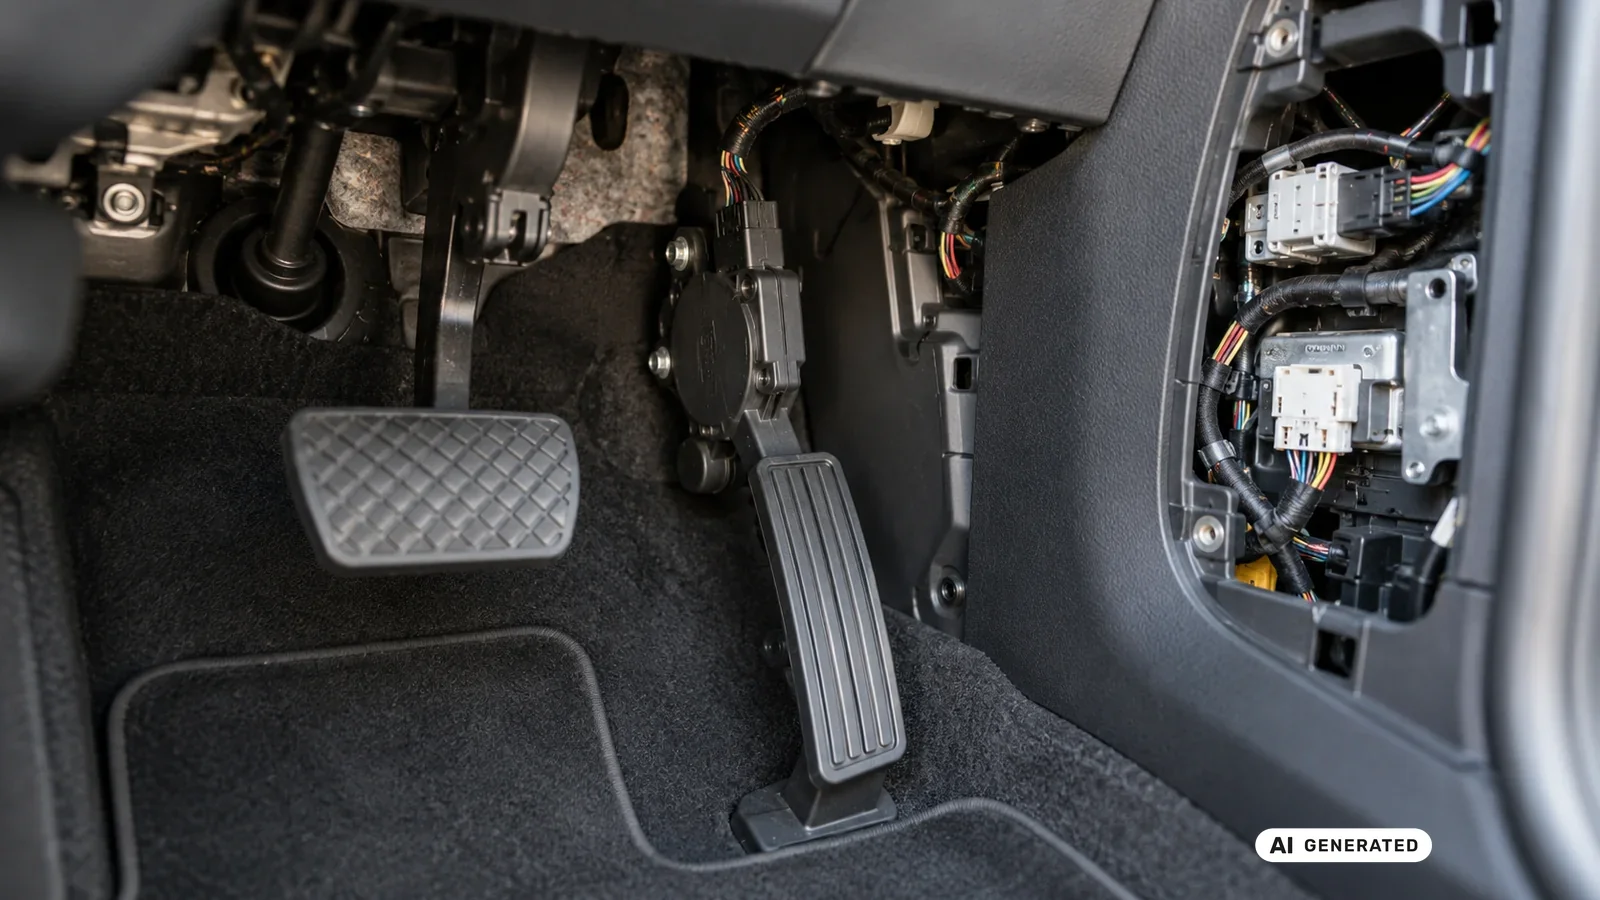
Trittst du das Gaspedal durch, entsteht in deinem Kopf sofort ein einfaches Bild: mehr Pedalweg, mehr Kraftstoff, mehr Kraft. In fast jedem modernen Auto stimmt dieses Bild nicht mehr. Zwischen Pedal und Motor liegt kein Seilzug, sondern ein Sensor, ein Steuergerät und ein ganzes Netz aus Anforderungen, die sich gegenseitig überstimmen können. Das Pedal misst nur einen Winkel und meldet ihn elektronisch weiter, alles Weitere entscheidet die Software im Hintergrund. Genau dieser Bruch zwischen Bewegung und Wirkung ist der Ausgangspunkt für fast jede Fehleinschätzung über Leistung, Ansprechverhalten und angeblich verschenktes Drehmoment.
Diese Entkopplung heißt Drive-by-Wire oder, historisch, E-Gas, und sie betrifft längst nicht nur den Antrieb. Auch die Bremse arbeitet in vielen Neuwagen elektronisch vermittelt, mit einem Brake-by-Wire-System, das Pedalgefühl und tatsächlichen Bremsdruck bewusst trennt. Der Grund ist in beiden Fällen derselbe: Ein Steuergerät kann nur dann sinnvoll eingreifen, wenn ihm die Anforderung des Fahrers als Signal vorliegt und nicht als starre Mechanik. Ein rein mechanisches Pedal ließe das nicht zu. Wäre die Drosselklappe noch per Seilzug verbunden, könnte weder Traktionskontrolle noch Tempomat das Motormoment unabhängig vom Pedalweg verändern.
Vom Pedalwinkel zum normierten Fahrerwunsch
Der erste Schritt in der Kette ist unspektakulär: Zwei redundante Sensoren am Pedal liefern einen Rohwert, meistens als Spannung. Aus diesem Rohwert berechnet das Motorsteuergerät einen normierten Fahrerwunsch, üblicherweise als Prozentwert zwischen null und hundert. Wie stark sich der Wunsch bei den ersten Zentimetern Pedalweg verändert und wie stark bei den letzten, legt eine hinterlegte Kennlinie fest, nicht das Pedal selbst. Diese Kennlinie kann je nach Fahrmodus unterschiedlich ausfallen. Im Sportmodus reagiert sie spitzer, im Komfort- oder Eco-Modus träger, ohne dass sich am mechanischen Bauteil auch nur ein Gramm ändert.
Wer an dieser Stelle die Kennlinie mit einer Kalibrierungs- oder Firmwareänderung verwechselt, vermischt zwei verschiedene Ebenen. Eine geänderte Pedalkurve verschiebt nur, wie schnell sich ein bestimmter Fahrerwunschwert einstellt, sie erzeugt aber kein einziges zusätzliches Newtonmeter am Rad. Der normierte Fahrerwunsch ist erst der Rohstoff für die eigentliche Entscheidung, die weiter hinten im Steuergerät fällt. Genau diese Trennung zwischen Ansprechverhalten und tatsächlichem Moment ist der Kern der gesamten Arbitrationslogik, und sie wird weiter unten noch einmal wichtig, wenn es um Pedalboxen geht.
Was Drehmoment-Arbitration bedeutet
Arbitration beschreibt in der Steuergerätewelt den Vorgang, mehrere konkurrierende Anforderungen zu einem einzigen, widerspruchsfreien Befehl zusammenzuführen. Beim Motor heißt die gesuchte Ausgabegröße Drehmoment, weil sich daraus nahezu jede andere Betriebsgröße ableiten lässt, etwa Luftmasse, Kraftstoffmenge, Zündwinkel oder bei einer E-Maschine direkt der Statorstrom. Statt für jede Funktion eine eigene Stellgröße zu berechnen, bündelt die moderne Motorsteuerung deshalb alles über eine gemeinsame Momentenstruktur. Der Fahrerwunsch ist darin nur einer von vielen Teilnehmern. Er hat im Alltag meistens einfach das größte Gewicht.
Die Idee dahinter stammt aus den neunziger Jahren und wurde mit jeder neuen Funktion konsequent erweitert, vom Tempomat über ESP und Doppelkupplungsgetriebe bis zum Hybridantrieb. Ohne eine zentrale Koordinationsebene müsste jede neue Funktion mit jeder bestehenden einzeln verdrahtet werden. Bei einem modernen Fahrzeug mit Dutzenden Steuergeräten wäre das kaum mehr beherrschbar. Wer diese Architektur einmal verstanden hat, liest später auch ein ausgelesenes Steuergerät mit anderen Augen, weil klar wird, welche Größe an welcher Stelle der Kette überhaupt gemeint sein kann.
Die Anforderer: wer außer dem Fahrer noch mitredet
Neben dem Fahrerwunsch stellen mindestens fünf weitere Funktionsgruppen regelmäßig eigene Drehmomentanforderungen. Das Getriebesteuergerät verlangt während einer Schaltung kurzzeitig weniger Moment, damit die Kupplung sauber greifen kann. Die Fahrdynamikregelung aus ESP und Traktionskontrolle fordert bei durchdrehenden Rädern eine sofortige Reduktion an, unabhängig davon, wie tief das Pedal gerade steht. Tempomat und Abstandsregler verlangen ihrerseits ein Zielmoment, das nichts mit der aktuellen Pedalstellung zu tun hat, weil der Fahrer das Pedal in diesem Moment oft gar nicht berührt. Und eine aktive Ruckeldämpfung greift sanft in kleine Lastwechsel ein, um das Fahrzeug beim Gasgeben und Gaswegnehmen ruhiger zu halten.
Bei Allradfahrzeugen kommt eine weitere Ebene dazu. Die Kraftverteilung über eine Lamellenkupplung entscheidet zwar vor allem, wohin das Moment fließt, doch auch sie meldet Grenzwerte an die zentrale Koordination zurück, etwa wenn eine Achse an ihre Übertragungsgrenze stößt. Für die Arbitration zählt am Ende nur eines: Jede dieser Stellen liefert einen Zahlenwert, keine Geschichte, und die Koordination muss daraus eine einzige Entscheidung bauen. Wie viele Anforderer an einem gewöhnlichen Beschleunigungsvorgang beteiligt sind, unterschätzen die meisten Fahrer deutlich.
Wie die Prioritäten funktionieren: Minimum- und Maximum-Struktur
Die eigentliche Koordination arbeitet nicht wie eine Abstimmung, bei der die lauteste Anforderung gewinnt, sondern wie ein Trichter aus oberen und unteren Grenzen. Jede Funktion liefert entweder eine Maximalgrenze, eine Minimalgrenze oder einen additiven Korrekturwert, und die Koordination bildet daraus fortlaufend den kleinsten gemeinsamen Nenner. Der Fahrerwunsch definiert dabei meistens die obere Grenze dessen, was der Fahrer überhaupt zulassen würde, denn alles darüber wird ohnehin nicht ausgeschöpft. Sicherheits- und Schutzfunktionen ziehen diese Grenze bei Bedarf weiter nach unten. Das freigegebene Moment ist am Ende der kleinste Wert, den alle Teilnehmer gemeinsam noch zulassen.
Diese Struktur erklärt, warum ein niedrigeres freigegebenes Moment für sich genommen noch kein Fehler ist. Es ist oft genau die gewollte Antwort auf eine andere, wichtigere Anforderung. Ein Beispiel macht das greifbar: Tritt ein Fahrer beim Anfahren auf nasser Fahrbahn das Pedal voll durch, meldet die Traktionskontrolle innerhalb weniger Millisekunden eine harte Obergrenze, weil die Räder sonst durchdrehen würden. Diese Grenze überstimmt den vollen Fahrerwunsch, ohne dass am Motor selbst irgendetwas defekt wäre. Erst wenn eine Begrenzung dauerhaft und ohne erkennbaren Auslöser bestehen bleibt, lohnt sich der Blick auf einen aktiven Leistungsbegrenzer als mögliche Ursache.
Schutzfunktionen zuerst: warum Sicherheit den Fahrerwunsch schlägt
Innerhalb der Arbitration gibt es eine feste Rangordnung, auch wenn kein Hersteller sie öffentlich als Tabelle veröffentlicht. Ganz oben stehen Funktionen, die Bauteile oder Menschen vor Schaden schützen, darunter Überdrehzahlschutz, Bauteilschutz bei Überhitzung, Klopfschutz und die Fahrdynamikregelung. Diese Ebene kann jede andere Anforderung übersteuern, auch den vollen Fahrerwunsch, weil eine beschädigte Komponente oder ein instabiles Fahrzeug ein größeres Risiko darstellt als ein kurzzeitig fehlendes Newtonmeter. Danach folgen Funktionen, die den Fahrbetrieb glätten, etwa die bereits erwähnte Ruckeldämpfung. Erst darunter steht die reine Komfortoptimierung.
Ein bekanntes Beispiel für scheinbar grundlose Eingriffe ist ESP, das ohne erkennbaren Grund regelt. Aus Fahrersicht wirkt das wie ein Leistungseinbruch, aus Systemsicht ist es eine korrekte Reaktion auf einen erkannten Schlupf, der dem Fahrer selbst gar nicht auffällt. Die Momentenreduktion ist dort keine Nebenwirkung, sondern die eigentliche Funktion der Regelung. Wichtig ist die Reihenfolge beim Verstehen: Erst wird geprüft, ob eine Schutzfunktion aktiv war, und erst danach wird nach einer technischen Störung gesucht.
Getriebe- und Fahrwerksregelung in der Momentenkette
Automatikgetriebe und Doppelkupplungsgetriebe fordern während jeder Schaltung eine kurze, gezielte Momentenreduktion an, damit die neue Kupplung ohne Ruck greifen kann. Diese Anforderung dauert oft nur wenige hundert Millisekunden, ist aber so eng mit dem Schaltvorgang verzahnt, dass sie in der Koordination eine eigene, zeitlich befristete Priorität bekommt. Ähnlich verhält sich die Wandlerüberbrückung bei klassischen Automatikgetrieben. Öffnet oder schließt die Kupplung im Wandler, verändert sich kurzzeitig auch das am Rad ankommende Moment, ohne dass der Fahrer am Pedal etwas anders macht.
Bei sportlich ausgelegten Fahrzeugen kommt häufig noch eine aktive Verteilung des Moments zwischen den Rädern hinzu, bekannt als Torque Vectoring. Sie greift nicht additiv in die Gesamtmenge des Moments ein, sondern verteilt das bereits freigegebene Moment gezielt um, um das Fahrzeug beim Kurvenfahren zu stabilisieren. Für die Arbitration ist das eine eigene, nachgelagerte Ebene. Erst wird entschieden, wie viel Moment insgesamt fließen darf, danach, wie es sich auf die Räder verteilt.
Von der Freigabe zur Stellgröße: wie das Moment tatsächlich entsteht
Sobald die Koordination ein freigegebenes Zielmoment festgelegt hat, muss dieses Ziel in physikalische Stellgrößen übersetzt werden. Beim Verbrennungsmotor sind das im Wesentlichen Luftmasse, Einspritzmenge, Zündwinkel und bei aufgeladenen Motoren zusätzlich der Ladedruck. Diese Umsetzung ist träger als die Entscheidung selbst, weil eine Drosselklappe eine gewisse Zeit braucht, um sich zu bewegen, und weil Luft eine gewisse Zeit braucht, um durch den Ansaugtrakt zu strömen. Genau deshalb kann mehr Ladedruck nicht automatisch mehr Moment bedeuten, wenn andere Stellgrößen wie Zündung oder Gemischbildung ihre Grenze schon vorher erreichen.
Bei einer E-Maschine läuft dieselbe Umsetzung deutlich direkter: Der Inverter regelt den Statorstrom, und das abgegebene Moment folgt der Anforderung praktisch verzögerungsfrei, solange Temperatur und Batterie es zulassen. Diese Trägheitsunterschiede erklären, warum Hybridfahrzeuge beide Antriebsarten so unterschiedlich einsetzen. Die E-Maschine übernimmt kurzfristige Spitzen und feine Korrekturen, der Verbrenner das länger anhaltende Grundmoment. Auch beim Bremsen gilt dieses Prinzip in umgekehrter Richtung, wenn die Rekuperation einen Teil des negativen Moments über den Elektromotor statt über die Reibbremse erzeugt.
Hybridfahrzeuge: zwei Momentenquellen, eine Arbitration
Bei einem Hybridantrieb reicht eine einzelne Momentenstruktur nicht mehr aus, weil zwei physikalisch unterschiedliche Quellen koordiniert werden müssen. Ein übergeordnetes Fahrzeugsteuergerät entscheidet, wie sich das insgesamt freigegebene Achsmoment auf Verbrennungsmotor und E-Maschine aufteilt, abhängig vom Ladezustand der Batterie, vom Wirkungsgrad im aktuellen Betriebspunkt und von der Temperatur beider Komponenten. Diese Aufteilung ändert sich mehrmals pro Sekunde, ohne dass der Fahrer davon am Gesamtmoment etwas bemerkt. Wer verstehen will, wie Drehmomentpfade in einem Hybridfahrzeug tatsächlich verlaufen, muss zuerst akzeptieren, dass ein einzelner Momentenwert mehrere interne Quellen gleichzeitig repräsentieren kann.
Auch die tatsächliche Systemleistung eines Hybridantriebs entsteht erst aus dieser Aufteilung. Sie folgt nicht aus der einfachen Addition zweier Datenblattwerte, weil Verbrenner und E-Maschine ihre Leistungsspitzen selten zum exakt gleichen Zeitpunkt und mit derselben Dynamik liefern. Die Arbitration entscheidet dabei nicht nur, wie viel Moment insgesamt freigegeben wird, sondern auch, welche Quelle den jeweiligen Anteil liefert. Diese doppelte Entscheidung unterscheidet einen Hybridantrieb architektonisch am stärksten von einem reinen Verbrenner.
Bei reinen Elektrofahrzeugen übernimmt eine vergleichbare Rolle die Fahrzeugsteuerung zusammen mit dem Batteriemanagement, etwa wenn eine VCU gemeinsam mit dem BMS die Leistung drosselt, um Zellen und Inverter vor Überlastung zu schützen. In beiden Fällen gilt derselbe Grundsatz wie beim reinen Verbrenner. Der Fahrerwunsch ist der Ausgangspunkt der Kette, nicht ihr Endpunkt. Er wird nur von einer komplexeren Koordination verarbeitet als bei einem Fahrzeug mit nur einer Momentenquelle.
Angefordert, begrenzt, freigegeben: drei Momente, die nicht dasselbe sind
In der Praxis begegnen dir mindestens drei unterschiedliche Momentwerte, die auf den ersten Blick austauschbar wirken, es aber nicht sind. Das angeforderte Moment ist der reine Wunsch, wie ihn der Fahrer oder eine Assistenzfunktion formuliert, ohne jede Begrenzung. Das begrenzte Moment ist dieser Wunsch, nachdem alle Schutz- und Sicherheitsgrenzen bereits abgezogen wurden. Das tatsächlich umgesetzte oder freigegebene Moment schließlich ist der Wert, den die Stellgrößen am Ende wirklich erreichen können, samt aller physikalischen Verzögerungen, die auf dem Weg dorthin entstehen.
Diese drei Ebenen unabhängig voneinander zu benennen ist mehr als Begriffsklauberei, weil sich sonst jede Diskussion über gefühlten Leistungsverlust im Kreis dreht. Ein Wert, der zwischen zwei dieser Ebenen abweicht, ist noch kein Beweis für einen Defekt. Er ist zunächst nur ein Hinweis darauf, an welcher Stelle der Kette überhaupt genauer hingesehen werden muss. Genau an diesem Punkt endet die Logik, die dieser Beitrag beschreibt, und beginnt die eigentliche Auswertung konkreter Messwerte aus einem Fahrzeug. Das ist ein eigenes Thema mit eigener Methodik, das hier bewusst nicht vertieft wird.
Warum eine Pedalbox an dieser Logik nichts ändert
Eine Pedalbox setzt an genau der Stelle an, die weiter oben schon beschrieben wurde: der Kennlinie zwischen Pedalwinkel und normiertem Fahrerwunsch. Sie verändert, wie schnell sich bei einer bestimmten Pedalbewegung ein hoher Prozentwert einstellt, und verschiebt damit nur das Ansprechverhalten nach vorn. Die gesamte Arbitration dahinter, also Schutzfunktionen, Getriebeeingriffe, Fahrdynamikregelung und eine mögliche Hybridaufteilung, bekommt davon nichts mit, weil sie ohnehin mit dem bereits normierten Wunschwert arbeitet, unabhängig davon, wie dieser Wert zustande kam. Das tatsächlich verfügbare Motormoment bleibt dadurch exakt dasselbe wie ohne die Pedalbox.
Wer eine reale Leistungssteigerung sucht, muss deshalb an einer anderen Stelle ansetzen als am Pedalsignal, etwa an der hinterlegten Kalibrierung selbst. Ob eine solche Änderung zulässig ist, hängt vom jeweiligen Fahrzeug und seinem Genehmigungszustand ab und wird an dieser Stelle bewusst nicht bewertet, weil es außerhalb der reinen Arbitrationslogik liegt. Für das Verständnis der Arbitration reicht die Feststellung, dass eine Pedalbox lediglich vor der eigentlichen Entscheidungsebene sitzt. Sie kann diese Ebene deshalb auch gar nicht beeinflussen.
Merksatz: Das Gaspedal liefert nur den Fahrerwunsch, nicht das Motormoment. Zwischen beiden liegt eine Koordination, die Schutz vor Komfort und Komfort vor reinem Wunsch stellt – und ein niedrigeres Moment ist darin oft die richtige Antwort, kein Fehler.
Häufige Fragen
Was bedeutet Drehmoment-Arbitration in einfachen Worten?
Es ist der Vorgang, mit dem ein Steuergerät mehrere gleichzeitige Momentwünsche zu einem einzigen, freigegebenen Wert zusammenführt. Fahrerwunsch, Getriebe, Fahrdynamikregelung und weitere Funktionen liefern dafür jeweils eine Grenze oder eine Anforderung. Die Arbitration entscheidet dann, welcher Wert am Ende tatsächlich umgesetzt wird.
Warum ist die Gaspedalstellung nicht direkt das Motormoment?
Das Pedal misst nur einen Winkel, der über eine Kennlinie in einen normierten Fahrerwunsch übersetzt wird. Dieser Wunsch ist erst der Ausgangspunkt der eigentlichen Koordination im Steuergerät, nicht deren Ergebnis. Erst nach mehreren weiteren Schritten entsteht daraus ein tatsächliches Motormoment.
Wer kann außer dem Fahrer noch Drehmoment anfordern?
Regelmäßig fordern Getriebesteuerung, Fahrdynamikregelung, Tempomat und Komfortfunktionen wie eine Ruckeldämpfung eigene Momente an. Bei Hybrid- und Elektrofahrzeugen kommen Batteriemanagement und Fahrzeugsteuerung dazu. Alle diese Anforderungen laufen in derselben Koordinationsebene zusammen.
Warum kann ein niedrigeres freigegebenes Moment trotzdem richtig sein?
Weil die Koordination immer den kleinsten gemeinsamen Wert aus allen Anforderungen bildet, nicht den größten. Eine aktive Schutz- oder Sicherheitsfunktion zieht diese Grenze bewusst nach unten. Das ist dann keine Störung, sondern die korrekt arbeitende Arbitration.
Was passiert bei Hybridfahrzeugen mit zwei Momentenquellen?
Ein übergeordnetes Steuergerät teilt das freigegebene Gesamtmoment auf Verbrennungsmotor und E-Maschine auf. Die Aufteilung hängt vom Ladezustand, vom Wirkungsgrad und von der Temperatur beider Komponenten ab und ändert sich laufend. Für den Fahrer bleibt davon nur das Ergebnis am Rad spürbar.
Verändert eine Pedalbox das tatsächliche Motormoment?
Nein. Eine Pedalbox verändert nur die Kennlinie zwischen Pedalwinkel und normiertem Fahrerwunsch, also das Ansprechverhalten. Die dahinterliegende Arbitration und damit das maximal verfügbare Moment bleiben davon unberührt.
Warum reagiert das Auto bei Schaltvorgängen kurz weicher?
Das Getriebesteuergerät fordert während einer Schaltung für einen sehr kurzen Zeitraum weniger Moment an, damit die neue Kupplung ohne Ruck greifen kann. Diese Anforderung bekommt in der Arbitration eine eigene, zeitlich befristete Priorität. Danach steht wieder das volle freigegebene Moment zur Verfügung.
Kann ich die Arbitrationslogik selbst beeinflussen?
Direkt nicht, weil sie tief in der Steuergerätesoftware liegt und nicht über das Pedal erreichbar ist. Eingriffe setzen deshalb an der Kalibrierung selbst an, nicht an der Pedalkennlinie. Ob ein solcher Eingriff am eigenen Fahrzeug zulässig ist, hängt vom jeweiligen Genehmigungszustand ab.
Einordnung: wo die Architektur dokumentiert ist
Dieser Beitrag beschreibt eine technische Architektur, keine Rechtsfrage. Die folgenden Quellen belegen Aufbau und Rollenverteilung der Motorsteuerung; sie sind Herstellerangaben und Industriestandard, keine amtlichen Normen, und werden deshalb im Klartext genannt statt verlinkt.
Systemarchitektur der Motorsteuerung
- Bosch Mobility: „Electronic Engine Control Unit“ – Herstellerangabe zur Rolle des Drehmoments als zentrale Steuergröße moderner Motorsteuerungen sowie zu Luft-, Kraftstoff- und Zündpfad. Abgerufen: September 2026.
- Bosch Mobility: „Vehicle Control Unit“ – Herstellerangabe zur fahrzeugweiten Drehmomentkoordination, zu Betriebs- und Schaltstrategien sowie zur Koordination von 48-Volt- und Hochvolt-Antriebssträngen. Abgerufen: September 2026.
Softwarestandard AUTOSAR
- AUTOSAR-Konsortium: „AUTOSAR Classic Platform“, aktueller Stand R25-11 – Beschreibung der Schichtenarchitektur aus Anwendungsebene, Laufzeitumgebung und Basissoftware, auf der die beschriebene Koordinationslogik technisch aufsetzt. Reine Architekturebene, kein Kalibrierinhalt. Abgerufen: September 2026.
Was dieser Beitrag bewusst offen lässt
- Herstellerspezifische Bezeichnungen für einzelne Drehmomentgrößen unterscheiden sich von Marke zu Marke und werden hier deshalb nur als Rollen beschrieben, nicht als konkrete Kanalnamen.
- Die Auswertung realer Messdaten aus einem Fahrzeug-Datenlog ist ein eigenständiges Thema mit eigener Methodik und wird in diesem Beitrag nicht behandelt.
Umbauten am eigenen Fahrzeug. Ob ein Umbau auf öffentlichen Straßen betrieben werden darf, entscheidet der Genehmigungszustand des Fahrzeugs – die Genehmigung des Teils, der Einbau nach ihren Auflagen und, wo nötig, die Abnahme durch eine dafür zuständige Stelle. Solange diese Kette nicht vollständig ist, gehört der Umbau auf Privatgelände, Testflächen und in nicht öffentliche Bereiche. Dieser Beitrag liefert allgemeine Orientierung, keine Rechtsberatung. Alle Angaben ohne Gewähr (Stand: September 2026).