Wissen · ADAS & Diagnose
Notbremsassistent AEB: TTC, Sensorfusion und Diagnose richtig lesen
Ein Notbremsassistent sieht die Straße nicht, er berechnet sie. Radar, Kamera und Fahrdynamiksensorik liefern Rohsignale, und erst eine Kette aus Interpretation und Regelung macht daraus eine Warnung oder einen Bremseingriff. Dieser Beitrag trennt Messprinzip, Modellrechnung, Zulassungsrahmen und Diagnose sauber voneinander.
Kurz gesagt: AEB bremst nie aufgrund einer einzelnen Messgröße. Radar liefert Entfernung und Relativgeschwindigkeit, eine Kamera liefert ein klassifiziertes Objekt, und erst die Fusion beider Pfade ergibt eine Time-to-Collision, aus der eine Warnung oder ein Eingriff folgt. Nach Umbauten an Reifen, Fahrwerk oder Scheibe lohnt sich zuerst der Blick auf Geometrie und Kalibrierstatus, bevor ein Sensor oder eine Software verdächtigt wird.
Warum ein Notbremsassistent schätzt statt sieht
Ein Auto hat kein Auge und kein Gehirn, sondern Sensoren und Steuergeräte. Radar sendet Funkwellen aus und wertet die Reflexion aus, eine Kamera liefert Pixelmuster, und beides zusammen ergibt noch kein Objekt. Erst Algorithmen bauen aus diesen Rohdaten ein Modell der Umgebung: Spuren, Objekte, Geschwindigkeiten, Wahrscheinlichkeiten. Jeder dieser Schritte kann eigene Fehler einführen, und genau deshalb lässt sich ein beobachtetes Fahrzeugverhalten nie ohne Weiteres auf eine einzelne Ursache zurückführen.
Für Tuning-Lizenz ist die Trennung zwischen Fahrzeugänderung und Assistenzfunktion besonders wichtig. Eine neue Rad-Reifen-Kombination, eine andere Fahrzeughöhe oder ein Scheibentausch verändert nicht automatisch eine Codezeile in der Software. Sie kann aber die Referenzgrößen verschieben, auf denen die Berechnung aufbaut. Genau dort beginnt eine sinnvolle Prüfung: nicht beim Löschen eines Fehlerspeichers, sondern bei der Frage, welche Referenz sich tatsächlich verändert hat.
Die Kette: Wahrnehmen, Bewerten, Bremsen
AEB steht für Autonomous Emergency Braking, im europäischen Zulassungsrecht meist als AEBS bezeichnet. Bevor der Notbremsassistent überhaupt bremsen kann, durchläuft jedes Signal vier Ebenen: physikalische Messung, Signalaufbereitung, Interpretation und erst danach die Regelaktion. Ein Radarecho allein löst nichts aus. Es wird gefiltert, mit vorherigen Messungen verglichen und einem Objekt zugeordnet, bevor daraus überhaupt eine Bewertung entstehen kann.
Die aussagekräftigste Prüfung stellt Sollwert, Messwert, Statusbit und Randbedingungen auf dieselbe Zeitachse. Geschwindigkeit, Lenkwinkel, Gierrate, Bremszustand, Sensor-Alignment und Systemmodus gehören zusammen, weil sich ein Fehler in jedem dieser Glieder verstecken kann. Ohne diesen Kontext erzeugt selbst ein sehr feines Log nur scheinbare Präzision, weil die Zahlen zwar exakt aussehen, aber ohne Bezug zueinander wenig beweisen. Wie Raddrehzahl, Schlupf und Gierrate beim Stabilitätsprogramm zusammenspielen, zeigt denselben Grundgedanken an einem Nachbarsystem: Ein einzelner auffälliger Wert erklärt selten den ganzen Vorgang.
Dazu kommt die Kausalrichtung, die nach einem Umbau leicht übersehen wird. Eine veränderte Achsgeometrie kann ein Fahrzeug tatsächlich anders laufen lassen, und dann reagiert der Notbremsassistent unter Umständen korrekt auf eine neue reale Bewegung. Erst wenn der mechanische Zustand und die Referenzgeometrie geprüft sind, lässt sich beurteilen, ob wirklich eine Kalibrierung oder eine Sensorfunktion selbst auffällig ist.
Time-to-Collision: ein Modell, keine feste Alarmschwelle
Die Time-to-Collision, kurz TTC, beschreibt die rechnerische Zeit bis zu einer Kollision, wenn Abstand und Relativgeschwindigkeit unverändert blieben. Sie ist ein Modellwert, kein gemessener Countdown. Reale Systeme rechnen mit zusätzlichen Zuständen wie Beschleunigung, Fahrspurbreite und Bremsvermögen, und sie passen die TTC laufend an neue Messwerte an, statt sie einmal zu berechnen und dann festzuhalten.
Ein einfaches Rechenbeispiel zeigt nur die Größenordnung, nicht den echten Auslösewert eines Serienfahrzeugs: Bei einem Abstand von 21,5 Metern und einer Relativgeschwindigkeit von 7 Metern pro Sekunde ergibt die reine Division rund 3,1 Sekunden TTC. Kein Hersteller warnt oder bremst allein nach dieser Formel — Bremsvermögen, Fahrbahnzustand und Fahrerreaktion fließen in echten Systemen zusätzlich ein, bevor beim Notbremsassistenten überhaupt eine Schwelle greift.
| Illustratives Modell | Rechnung | Ergebnis |
|---|---|---|
| TTC, konstant angenähert | Abstand ÷ Relativgeschwindigkeit | ≈ 3,1 s |
| Bremsweg, idealisiert | v² ÷ (2 · a) | ≈ 32,7 m |
| Winkelabweichung zu Seitenversatz | Abstand · tan(Winkel) | ≈ 0,25 m |
Diese Werte sind reine Illustrationen der zugrundeliegenden Physik, keine Einstell-, Freigabe- oder Reparaturwerte. Sie helfen nur, Größenordnungen zu verstehen, nicht Grenzwerte eines konkreten Fahrzeugs zu belegen.
Radar und Kamera: zwei Prinzipien, ein Bild
Radar misst Entfernung und Relativgeschwindigkeit sehr zuverlässig, auch bei Nebel, Dunkelheit oder Gegenlicht, liefert aber eine grobe Vorstellung von der Form eines Objekts. Eine Kamera erkennt Form, Farbe und Kontext — ob es sich um einen Fußgänger, ein Fahrzeug oder ein Hindernis handelt —, ist dafür aber empfindlich gegenüber schlechter Sicht, Verschmutzung und starkem Gegenlicht. Beide Sensoren ergänzen sich deshalb in einer Fusionsarchitektur, statt sich gegenseitig zu ersetzen.
Was dabei oft vergessen wird: Fusion bedeutet nicht, dass beide Sensoren immer dasselbe Objekt gleich stark gewichten. Je nach Situation kann das System dem einen Pfad mehr vertrauen als dem anderen, und dieses Vertrauen wird als Wahrscheinlichkeit oder Confidence geführt, nicht als feste Regel. Ein Objekt mit niedriger Confidence kann trotzdem real sein, nur eben schlechter bestimmbar — und genau das unterscheidet eine vorsichtige von einer blinden Reaktion des Notbremsassistenten. Der Unterschied zwischen einer direkten Messung und einer nur geschätzten Größe zieht sich durch die gesamte Fahrzeugsensorik, nicht nur durch die Objekterkennung.
Ein kamerabasiertes System kann außerdem aus Gründen ausfallen oder eingeschränkt arbeiten, die mit der eigentlichen Notbremsfunktion nichts zu tun haben: eine verschmutzte oder beschlagene Scheibe, ein defektes Bussignal oder ein fehlerhaftes Pixelmodul. Wie sich ein kameragestützter Assistent bei einem Hardwarefehler verhält, lässt sich an einem verwandten System gut nachvollziehen, auch wenn Fernlicht und Notbremsung unterschiedliche Aufgaben haben.
Objektklassifikation und Pfadüberlappung
Ein Notbremsassistent muss nicht nur erkennen, dass etwas vor dem Fahrzeug steht, sondern auch, ob dieses Objekt tatsächlich im eigenen Fahrschlauch liegt. Dafür schätzt die Software die künftige Trajektorie des eigenen Fahrzeugs anhand von Lenkwinkel, Gierrate und Geschwindigkeit und vergleicht sie mit der Bewegung des erkannten Objekts. Nur wenn sich beide Pfade voraussichtlich überschneiden, wird eine Reaktion überhaupt in Betracht gezogen.
Genau hier entstehen die schwierigsten Fälle: ein Fußgänger am Fahrbahnrand, der stehen bleibt oder loslaufen könnte, ein Fahrzeug, das die Spur wechselt, oder ein liegen gebliebenes Objekt auf der eigenen Spur. Die Klassifikation als Fußgänger, Fahrrad, Fahrzeug oder unbekanntes Hindernis beeinflusst dabei auch, welche Reaktionsschwelle das System ansetzt, weil unterschiedliche Objektarten unterschiedliches Bewegungsverhalten erwarten lassen.
Ein weiterer Punkt wird in Diskussionen häufig übersehen: Die Pfadschätzung des eigenen Fahrzeugs ist selbst eine Vorhersage und keine feste Größe. Sie stützt sich auf den aktuellen Lenkwinkel und die aktuelle Gierrate, geht also davon aus, dass sich das Fahrverhalten in den nächsten Sekundenbruchteilen nicht sprunghaft ändert. Lenkt der Fahrer im selben Moment stark gegen, muss die Software ihre Prognose neu rechnen, und genau in solchen Übergängen entstehen die schwierigsten Randfälle für jede Bewertung im Nachhinein.
Warnung, Bremsbereitschaft und Volleingriff
Zwischen einer harmlosen Annäherung und einer echten Notbremsung liegen bei den meisten Notbremsassistenten mehrere Stufen. Zuerst folgt eine optische oder akustische Warnung, dann eine Vorbefüllung der Bremsanlage, die den Bremsweg im Ernstfall verkürzt, und erst danach ein aktiver Bremseingriff. Diese Abstufung reduziert Fehlauslösungen, weil eine frühe Stufe den Fahrer zum Eingreifen auffordert, bevor die Software selbst handelt. Ein Airbagsteuergerät trifft seine Auslöseentscheidung nach einem ähnlichen Prinzip aus mehreren Eingangsgrößen; wie ein Sitzbelegungssensor die Airbag-Entscheidung trifft, zeigt der verlinkte Beitrag.
Ein Eingriff des Notbremsassistenten, der objektiv unnötig wirkt, ist deshalb nicht automatisch ein Defekt. Er kann eine berechtigte Reaktion auf eine reale, aber vom Fahrer spät erkannte Situation sein — ein Kind, das hinter einem parkenden Auto hervorläuft, oder ein Fahrzeug, das abrupt bremst. Erst der Abgleich von Objektliste, TTC-Verlauf und tatsächlicher Fahrsituation zeigt, ob eine Warnung gerechtfertigt war oder eine Fehlauslösung vorlag.
Was Umbauten an Reifen, Bremse und Fahrwerk verändern
Ein Notbremsassistent rechnet mit Annahmen über das Fahrzeug: verfügbare Verzögerung, Lenkverhalten, Fahrzeughöhe und die Position der Sensoren relativ zur Karosserie. Zwei Änderungen wirken sich dabei besonders häufig aus. Erstens verschiebt eine andere Fahrzeughöhe oder Spurbreite die reale Bewegungsreferenz, sodass die Regelung auf eine tatsächlich veränderte Dynamik reagiert. Zweitens verändert ein Scheibentausch, ein neuer Halter oder eine verschobene Sensorposition die optische oder geometrische Bezugsachse, und die Objekt- oder Spurreferenz beginnt zu driften.
Der Bremsweg selbst hängt zusätzlich vom Reifen und von der verfügbaren Fahrbahnhaftung ab, nicht allein von der Software. Ein Reifen mit weniger Restprofil oder ein reduzierter Reibwert auf nasser Fahrbahn verlängert den tatsächlichen Bremsweg unabhängig davon, wie früh der Assistent auslöst. Wie unsicher diese Haftung selbst geschätzt wird, beschreibt der Beitrag zum Reibwert, den ABS, ESP und IMU tatsächlich sehen. Genau deshalb gehört eine Prüfung von Reifenzustand und Bremsanlage zu jeder ernsthaften Analyse eines AEB-Ereignisses dazu, bevor die Sensorik allein verdächtigt wird.
Auch die Achsgeometrie selbst verdient einen eigenen Blick, nicht nur die Sensorposition. Eine Achsvermessung nach einem Fahrwerksumbau zeigt, woher der eigentliche Sollwert für Sturz und Spur überhaupt kommt, und genau dieser Sollwert ist die Referenz, an der auch ein Assistenzsystem seine Annahmen über das Fahrverhalten ausrichtet.
Kalibrierung: wann sie nach einer Änderung nötig wird
Kamera- und Radarsensoren sind mechanisch auf einen bestimmten Winkel und eine bestimmte Höhe zur Fahrzeugachse eingemessen. Wird diese Referenz verändert — durch eine andere Fahrzeughöhe, einen Scheibentausch, einen Stoßfängerwechsel oder eine Reparatur im Sensorbereich —, kann eine Neukalibrierung erforderlich werden, damit der Notbremsassistent seine eigene Ausrichtung wieder korrekt kennt. Ob sie nötig ist, hängt vom konkreten Fahrzeug und vom Umfang der Änderung ab, deshalb sind die Hersteller- und Werkstattvorgaben hier maßgeblich.
Ein erfolgreicher Selbsttest des Steuergeräts allein reicht dafür oft nicht aus. Selbsttests prüfen typischerweise definierte interne Bedingungen wie Spannungsversorgung, Kommunikation und Plausibilität der eigenen Signale. Ob die Sensorachse tatsächlich mit der Fahrzeuggeometrie übereinstimmt, liegt außerhalb dieses Prüfumfangs und muss gesondert festgestellt werden, meist mit einer statischen oder dynamischen Kalibrierprozedur. Was genau bei einer Karosserieabsenkung mit dem Bezugspunkt der Sensoren passiert, erklärt der Beitrag zur ADAS-Kalibrierung nach einer Tieferlegung ausführlicher, als es an dieser Stelle möglich ist.
Der Rechtsrahmen hinter dem Notbremsassistenten
Die Pflicht zu einem Notbremsassistenten in neuen Fahrzeugtypen ergibt sich europarechtlich aus der Verordnung (EU) 2019/2144 zur allgemeinen Fahrzeugsicherheit. Sie legt den Rahmen fest, welche Fahrzeugklassen mit welchen Sicherheitssystemen ausgestattet sein müssen, und verweist für die technischen Anforderungen an AEBS auf eigene UN-Regelungen wie die UN-Regelung Nr. 152. Diese UN-Regelungen werden im Rahmen des internationalen UNECE-Übereinkommens erarbeitet und laufend weiterentwickelt.
Wichtig für die Einordnung ist der Unterschied zwischen einem veröffentlichten Regelwerk und einem laufenden Änderungsvorhaben. Eine Arbeitsunterlage oder ein Amendment-Vorschlag eines UNECE-Gremiums ist kein bereits geltendes Recht, selbst wenn sie öffentlich einsehbar ist. Ebenso beschreibt eine ISO-Norm wie ISO 21448 zur Sicherheit der beabsichtigten Funktionalität meist einen Entwicklungs- und Absicherungsrahmen für Hersteller, keine unmittelbare Werkstattanweisung für ein einzelnes Fahrzeugmodell.
Auch ein Softwareupdate kann das Verhalten eines Notbremsassistenten verändern, ohne dass am Fahrzeug selbst etwas geschraubt wurde. Wie ein solches Update dokumentiert, freigegeben und im Fehlerfall zugeordnet wird, beschreibt der Beitrag zu SUMS, UN R156 und dem Freigabestatus von Fahrzeug-Software. Für die Diagnose bedeutet das: Der Softwarestand gehört genauso in die Dokumentation wie jede mechanische Änderung.
Diagnose: vom Fehlercode zur belastbaren Ursache
Ein Diagnosecode beschreibt zunächst einen erkannten Zustand oder Fehlerpfad, nicht automatisch die mechanische oder sensorische Ursache dahinter. Für eine belastbare Aussage müssen mindestens zwei voneinander unabhängige Signal- oder Zustandsbeobachtungen in dieselbe Richtung zeigen. Ein Log, das nur den letzten Fehlercode zeigt, ist dafür zu wenig — entscheidend sind Objektliste, Sensorstatus, Fahrdynamiksignale und Bremsdruck auf einer gemeinsamen Zeitachse. Wie sich Objektlisten, Kalibrierstatus und Fehlercodes gemeinsam lesen lassen, zeigt der vertiefende Beitrag zu ADAS-Logs im Detail.
Der Zugriff auf diese Daten läuft technisch über standardisierte Diagnoseprotokolle. Das UDS-Protokoll mit seinen Sessions und Messwerten ist dabei die gängige Grundlage, während die Übertragung je nach Fahrzeug über CAN oder über DoIP läuft — ein Unterschied, der beschreibt, wie UDS-Diagnosedaten transportiert werden, nicht welche Inhalte sie tragen.
Ein bewährter Ablauf beginnt deshalb nicht bei der Software, sondern beim Fahrzeug: zuerst wird geprüft, ob es mechanisch geradeaus läuft und ob die dokumentierten Achs- und Höhenwerte plausibel sind. Erst danach folgt die Zeitbasis-Gegenprobe, bei der mehrere relevante Signale auf identischer Zeitbasis verglichen werden. Verschwindet eine Auffälligkeit nach korrekter Synchronisierung, war die scheinbare Kausalität nicht ausreichend belegt, sondern ein Artefakt fehlerhaft zugeordneter Zeitstempel. Steuergeräte können dabei durchaus unterschiedliche Zeitbasen führen — eine lokale Uhr, einen Gateway-Puffer, eine Backendzeit —, und für die Ursachenanalyse zählt deshalb weniger, ob zwei Anzeigen auf die Millisekunde übereinstimmen, als ob ein Ereignis nachweisbar vor oder nach einem bestimmten Zustandswechsel lag.
Sichere Prüfmethoden ohne Straßenversuch
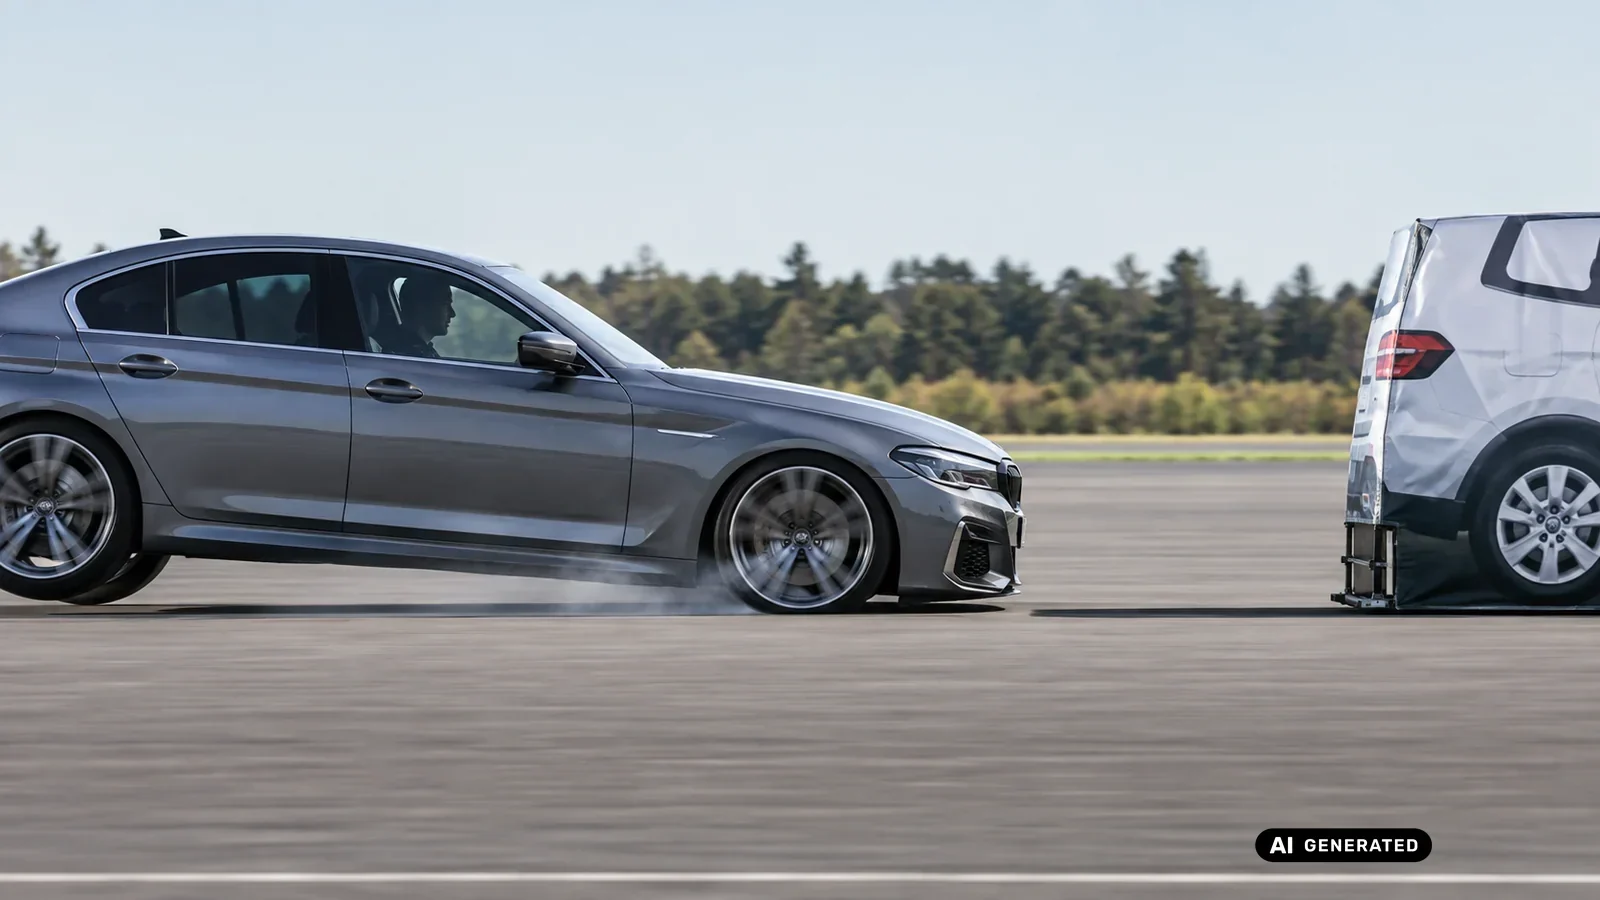
Ein provozierter Test des Notbremsassistenten auf öffentlicher Straße ist kein zulässiger Prüfweg — weder für sich selbst noch für andere Verkehrsteilnehmer. Belastbare Diagnosen entstehen stattdessen aus dem Vergleich von Logdaten, aus dokumentierten Referenzzuständen und aus Prüfständen oder abgesperrten Testflächen, die für genau diesen Zweck vorgesehen sind. Wer eine Auffälligkeit reproduzieren will, verändert dafür jeweils nur eine Randbedingung und beobachtet, ob sich das Verhalten in die erwartete Richtung ändert.
Am Ende zählt die Dokumentation mehr als der einzelne Messwert. Fahrzeugzustand, Softwarestand, durchgeführte Änderungen und die beobachteten Signale gehören in ein gemeinsames Protokoll, das sich später nachvollziehen lässt. Genau diese Sorgfalt unterscheidet eine belegte Diagnose von einer plausiblen, aber letztlich unbewiesenen Geschichte.
Das gilt besonders dann, wenn mehrere Änderungen kurz hintereinander vorgenommen wurden — neue Reifen, ein Fahrwerkstausch und ein Softwareupdate in derselben Werkstattwoche etwa. Wird nur eine Randbedingung gleichzeitig verändert und jeweils dokumentiert, lässt sich später zuordnen, welcher Schritt tatsächlich etwas am Verhalten des Notbremsassistenten verändert hat. Wer stattdessen alles auf einmal ändert und erst danach eine Auffälligkeit bemerkt, kann die Ursache kaum noch sauber eingrenzen.
Merksatz: Beim Notbremsassistenten ist ein DTC ein Startpunkt, keine Ursachenbestätigung. Nach einem Umbau wird zuerst die Geometrie geprüft, dann die Kalibrierung, erst danach die Software verdächtigt.
Häufige Fragen
Kann ein einzelner Fehlercode die Ursache beweisen?
Nein. Ein DTC beschreibt zunächst einen erkannten Zustand oder Pfad. Für die Ursache müssen Randbedingungen, mehrere Signale und durchgeführte Änderungen zusammen betrachtet werden, sonst bleibt die Aussage eine Vermutung.
Reicht ein erfolgreicher Selbsttest des Steuergeräts als Freigabe?
Nein. Ein Selbsttest prüft nur definierte interne Bedingungen wie Spannung und Kommunikation. Ob Geometrie und Sensorausrichtung stimmen, liegt außerhalb dieses Prüfumfangs und muss separat festgestellt werden.
Löst ein tieferliegendes Fahrzeug automatisch eine Neukalibrierung aus?
Nicht automatisch. Eine veränderte Fahrzeughöhe verschiebt aber die geometrische Referenz der Sensoren, und ob deshalb eine Neukalibrierung nötig wird, entscheiden die Vorgaben des jeweiligen Herstellers und der Werkstatt.
Was bedeutet Time-to-Collision genau?
Die TTC ist eine rechnerische Modellgröße aus Abstand und Relativgeschwindigkeit, keine gemessene Restzeit. Reale Systeme rechnen zusätzliche Zustände wie Beschleunigung und Bremsvermögen mit ein und passen den Wert laufend an.
Warum bremst ein Notbremsassistent manchmal, obwohl keine Gefahr sichtbar war?
Meist liegt eine reale, vom Fahrer spät erkannte Situation vor, etwa ein plötzlich sichtbares Objekt. Ob ein Eingriff berechtigt war, zeigt erst der Abgleich von Objektliste, TTC-Verlauf und tatsächlicher Fahrsituation im Log.
Ist eine aktuelle UNECE-Arbeitsunterlage bereits geltendes Recht?
Nein. Ein Proposal oder Amendment-Entwurf eines UNECE-Gremiums ist ein Arbeitsstand, kein bereits verabschiedeter Regelungstext. Für die geltende Fassung zählt der tatsächlich veröffentlichte und in Kraft gesetzte Wortlaut.
Wie unterscheiden sich Radar und Kamera bei der Objekterkennung?
Radar liefert Entfernung und Relativgeschwindigkeit zuverlässig, auch bei schlechter Sicht, aber nur eine grobe Objektform. Die Kamera erkennt Form und Kontext, ist dafür aber empfindlicher gegenüber Dunkelheit und Verschmutzung.
Darf ich einen Notbremsassistenten auf öffentlicher Straße gezielt testen?
Ein provozierter Bremstest auf öffentlicher Straße gefährdet andere Verkehrsteilnehmer und ist kein zulässiger Prüfweg. Belastbare Tests gehören auf abgesperrte Prüf- oder Testflächen und in die Auswertung vorhandener Logdaten.
Einordnung: wo die Grundlagen stehen
Der regulatorische Rahmen für AEB steht im europäischen Verordnungstext, direkt nachlesbar. Die technischen Detailanforderungen liegen in UN-Regelungen und ISO-Normen, die hier nur im Klartext benannt werden, weil sie entweder kostenpflichtig sind oder nicht über die amtlichen Domains dieses Projekts verlinkt werden.
Umbauten am eigenen Fahrzeug. Ob ein Umbau auf öffentlichen Straßen betrieben werden darf, entscheidet der Genehmigungszustand des Fahrzeugs — die Genehmigung des Teils, der Einbau nach ihren Auflagen und, wo nötig, die Abnahme durch eine dafür zuständige Stelle. Solange diese Kette nicht vollständig ist, gehört der Umbau auf Privatgelände, Testflächen und in nicht öffentliche Bereiche.
Recht: europäischer Rahmen für Notbremsassistenten
- Verordnung (EU) 2019/2144 über die allgemeine Sicherheit von Kraftfahrzeugen: europarechtlicher Rahmen, der unter anderem die Ausstattung neuer Fahrzeugtypen mit einem Notbremsassistenten vorschreibt und für die technischen Detailanforderungen auf UN-Regelungen verweist. Quelle: eur-lex.europa.eu/eli/reg/2019/2144/oj, abgerufen am 21.09.2026.
- UN-Regelung Nr. 152 (UNECE), technische Anforderungen an AEBS für Fahrzeuge der Klassen M1 und N1: wird im Rahmen des internationalen UNECE-Übereinkommens erarbeitet und fortlaufend geändert. Herangezogen als Fundstelle im Klartext, nicht verlinkt, herangezogen am 21.09.2026.
Technische Grundlagen: Normen zur Absicherung von Assistenzfunktionen
- ISO 21448:2022, „Road vehicles — Safety of the intended functionality“: Absicherungsrahmen (SOTIF) für Funktionen, die von Situationswahrnehmung und komplexer Sensorik abhängen; eine zweite Edition befindet sich als Entwurf in Arbeit. Norm-Grundlage, im Klartext genannt, herangezogen am 21.09.2026.
- ISO 26262-1:2018, „Road vehicles — Functional safety — Part 1″: Grundbegriffe der funktionalen Sicherheit für sicherheitsrelevante elektrische und elektronische Fahrzeugsysteme. Norm-Grundlage, im Klartext genannt, herangezogen am 21.09.2026.
Hinweis: Dieser Beitrag liefert allgemeine Orientierung, keine Rechtsberatung. Alle Angaben ohne Gewähr (Stand: September 2026).