Wissen · Licht & Elektronik
Matrix LED, Pixellicht und Adaptive Driving Beam: wie modernes Autolicht wirklich funktioniert
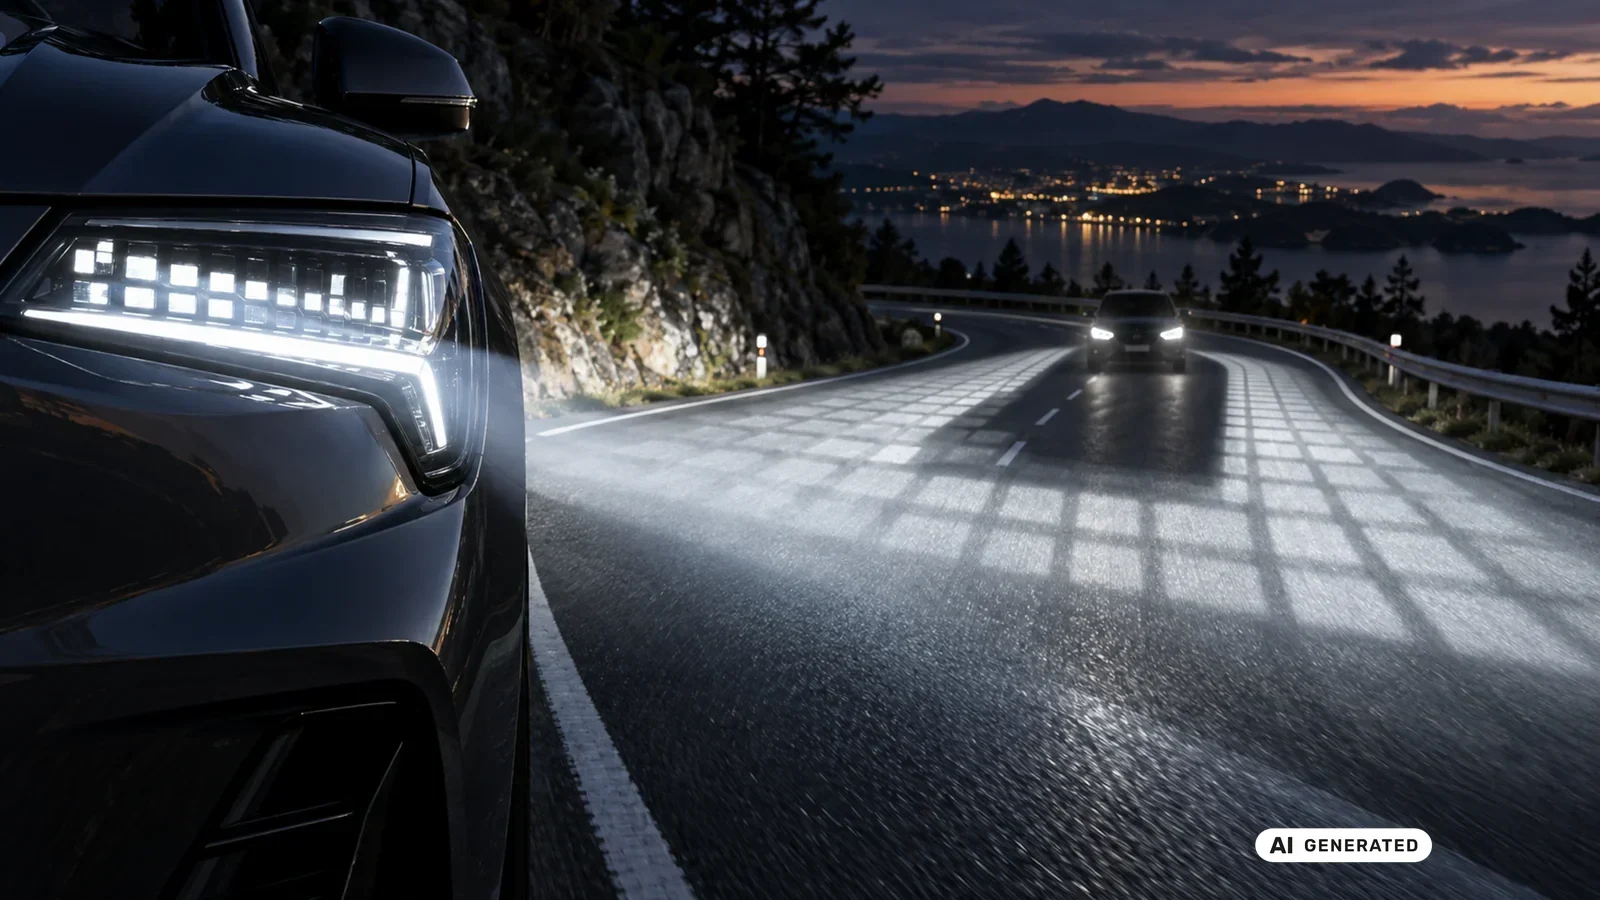
Ein moderner Scheinwerfer ist kein Bauteil mehr, das Licht einfach nach vorn wirft. Er ist ein Regelkreis aus Kamera, Steuergerät und Hunderten einzeln schaltbaren Lichtquellen, der jede Sekunde neu entscheidet, wo Helligkeit ankommt. Dieser Beitrag erklärt Matrix-LED, Pixellicht und Adaptive Driving Beam von der Optik bis zur Zulassung.
Kurz gesagt: Matrix-LED und Pixellicht unterteilen den Scheinwerfer in viele einzeln ansteuerbare Segmente oder Bildpunkte. Adaptive Driving Beam nutzt eine Kamera, um daraus laufend eine passende Lichtverteilung zu berechnen, die andere Fahrzeuge ausspart und trotzdem möglichst viel Fernlicht zeigt. Wie hell das Ergebnis wirkt, entscheiden Optik, Software, Sensorik und die Lage des Fahrzeugs gemeinsam, nie ein einzelnes Bauteil allein.
Warum ein Scheinwerfer heute rechnet, nicht nur leuchtet
Fährst du nachts über Land, siehst du bei einem modernen Fahrzeug oft gar nicht mehr, wann Fernlicht ein- oder ausgeschaltet wird. Das Licht bleibt einfach an, während Gegenverkehr passiert. Geblendet wird trotzdem niemand. Dahinter steckt kein einzelnes helles Bauteil, sondern ein System aus Kamera, Rechenwerk und einer Lichtquelle, die sich in viele einzeln steuerbare Teile zerlegen lässt. Erst das Zusammenspiel dieser Ebenen macht aus einer physikalischen Lichtquelle ein Fahrerassistenzsystem.
Wer dieses Zusammenspiel nicht kennt, verwechselt schnell Ursache und Wirkung. Ein dunkler Bereich im Lichtbild kann an der Leuchtdiode liegen, an der Ansteuerung, an der Fahrzeuggeometrie oder an der Kamera, die gerade etwas erkannt hat. Reflektor oder Projektionsoptik, Blende, Segmentansteuerung, Nickwinkel, Niveausensoren und bei Adaptive Driving Beam zusätzlich die Umfelderkennung bestimmen gemeinsam, was am Ende vor dem Auto ankommt. Deshalb trennt dieser Beitrag die Technik in ihre Schichten, von der Lichtquelle bis zur Zulassung. Die eigentliche Fehlersuche bleibt bewusst außen vor. Wie sich ein ausbleibender Fernlichtassistent Schritt für Schritt eingrenzen lässt, gehört in einen eigenen Beitrag zur Diagnose.
Eine Leuchte kann als Bauteil genehmigt sein und trotzdem falsch montiert, falsch eingestellt oder in einer nicht vorgesehenen Konfiguration betrieben werden. Genau diese Trennung zwischen Gerätetechnik und Fahrzeuginstallation zieht sich durch den ganzen Beitrag, von der Optik bis zum Abschnitt über Zulassung und Recht.
Matrix-LED: was hinter dem Begriff wirklich steckt
Ein klassischer Scheinwerfer hat eine feste Lichtverteilung. Fernlicht ist an oder aus. Abblendlicht hat eine feste Hell-Dunkel-Grenze, mehr Varianten gibt es kaum. Matrix-LED bricht diese starre Aufteilung auf, indem sie das Fernlicht in mehrere nebeneinanderliegende Segmente zerlegt, die jeweils eigene Leuchtdioden besitzen und sich einzeln ein- und ausschalten lassen. Frühe Systeme kamen mit einer überschaubaren Zahl solcher Segmente aus, oft im niedrigen zweistelligen Bereich pro Scheinwerfer.
Jedes Segment deckt einen bestimmten Winkelbereich vor dem Fahrzeug ab. Erkennt die Kamera in einem dieser Bereiche ein anderes Fahrzeug, schaltet das Steuergerät genau dieses Matrix-Segment dunkler oder ganz aus, während die Nachbarsegmente mit voller Leistung weiterleuchten. Für den Fahrer bleibt der Eindruck von durchgehendem Fernlicht erhalten, weil nur ein schmaler Streifen um das andere Fahrzeug herum ausgespart wird. Diese Grundidee der Matrix-Technik ist älter als der Begriff Pixellicht und bildet die technische Basis, auf der feinere Systeme aufbauen. Möglich wird die dichte Ansteuerung vieler Segmente erst durch die zonale Bordnetzarchitektur moderner Fahrzeuge, die schnelle Datenpfade näher an die Verbraucher bringt.
Vom Segment zum Pixel: wie fein die Auflösung heute ist
Der Unterschied zwischen einem frühen Matrix-LED-Scheinwerfer und einem modernen Pixellicht-System liegt vor allem in der Auflösung. Statt einiger Dutzend Segmente arbeiten hochauflösende Systeme mit deutlich mehr einzeln ansteuerbaren Punkten. Sie erinnern eher an ein feines Raster als an breite Streifen. Hersteller bewerben solche Systeme mit eigenen Namen und eigenen Pixelzahlen, die an das konkrete Produkt gebunden sind und sich nicht auf andere Modelle oder Marken übertragen lassen.
Technisch beruht die höhere Auflösung entweder auf noch mehr einzelnen LED-Chips auf engerem Raum oder auf einer vorgeschalteten Optik, die eine Lichtquelle über ein Mikrospiegel- oder Blendensystem in feine Punkte zerlegt. Je feiner die Auflösung, desto genauer lässt sich ein einzelnes Fahrzeug im Gegenverkehr aussparen, ohne die Fläche daneben unnötig zu verdunkeln. Der Effekt für den Fahrer ist eine hellere, aber trotzdem blendfreie Fahrbahn. Frühere Systeme mit gröberen Segmenten mussten dagegen oft größere Bereiche abdunkeln, um dasselbe Ziel sicher zu treffen.
Adaptive Driving Beam: geregelte Lichtverteilung statt fester Kegel
Adaptive Driving Beam, kurz ADB, ist kein zusätzliches Bauteil. Es ist die Funktion, die aus einem Matrix- oder Pixel-Scheinwerfer erst ein anpassungsfähiges System macht. Sie verbindet die Segment- oder Pixelansteuerung mit Sensordaten und berechnet daraus laufend eine Lichtverteilung, die zur aktuellen Verkehrssituation passt. Das Ergebnis ist kein fester Fernlichtkegel mehr, sondern ein Lichtbild, das sich mehrmals pro Sekunde neu zusammensetzt.
Wichtig ist, ADB als geregelte Funktion zu verstehen und nicht als einzelnes Bauteil, das entweder funktioniert oder defekt ist. Eingangsgrößen wie Kameraerkennung, Fahrzeuggeschwindigkeit, Lenkwinkel, Gierrate und Niveauinformation fließen in eine Software ein, die daraus ein Sollbild für jedes Segment oder jeden Pixel berechnet. Erst danach setzt die Elektronik dieses Sollbild tatsächlich um. Eine Momentaufnahme des Lichtbilds an einer Wand zeigt deshalb immer nur einen Ausschnitt. Im nächsten Moment kann sich die Funktion schon wieder ändern. Wie genau Gierrate und Lenkwinkel gemessen werden, entscheidet mit darüber, wie präzise die Lichtverteilung einer Kurve tatsächlich folgt.
Die Kamera als Umweltsensor
Ohne Kamera gäbe es kein Adaptive Driving Beam. Eine nach vorn gerichtete Kamera, meist im Bereich des Innenspiegels verbaut, beobachtet laufend den Verkehrsraum vor dem Fahrzeug und liefert der Lichtsteuerung Rohdaten über helle Punkte im Sichtfeld. Aus diesen Rohdaten muss das System erst ableiten, ob es sich um ein Scheinwerferpaar, eine Rücklichter-Reihe, eine Straßenlaterne oder eine reflektierende Fläche handelt, bevor eine Entscheidung über eine Abdunkelung sinnvoll ist.
Diese Klassifikation ist die eigentliche Ingenieursleistung hinter ADB, nicht die Ansteuerung der Leuchtdioden selbst. Die Kamera muss zwischen einem entgegenkommenden Fahrzeug, einem vorausfahrenden Fahrzeug und ortsfesten Lichtquellen wie Straßenlaternen oder reflektierenden Verkehrsschildern unterscheiden. Nur echte Fahrzeuge sollen eine Maskierung auslösen. Jede unnötige Abdunkelung kostet sonst Reichweite und Sicherheit für den eigenen Fahrer. Fehlklassifikationen sind deshalb kein Software-Detail am Rande, sondern der Kern dessen, was ein gutes von einem schlechten ADB-System unterscheidet. Dieselbe Aufgabe, Rohdaten in belastbare Objekte zu verwandeln, steckt auch hinter der Sensorfusion bei Notbremsassistenten, nur mit anderem Ziel.
Maskierung: wie ADB andere Verkehrsteilnehmer ausspart
Hat die Kamera ein Fahrzeug erkannt, berechnet die Software dessen Position und Größe im Sichtfeld. Daraus leitet sie ab, welche Segmente oder Pixel abgedunkelt werden müssen. Bei einem grob segmentierten System bedeutet das oft, einen ganzen Streifen zu verdunkeln, auch wenn das andere Fahrzeug nur einen Teil davon einnimmt. Ein hochauflösendes Pixelsystem kann dagegen fast konturgenau um das Fahrzeug herum abdunkeln und den Rest der Szene weiter hell lassen.
Bewegt sich das erkannte Fahrzeug, muss die Maskierung mitwandern, sonst würde es kurzzeitig wieder angestrahlt. Genau hier zeigt sich, warum Kamera, Software und Lichtmodul als eine Kette funktionieren müssen. Eine an sich funktionierende Leuchtdiode nützt nichts, wenn die Ansteuerung der Bewegung nicht schnell genug folgt. Dasselbe gilt für vorausfahrende Fahrzeuge, die im Vergleich zum Gegenverkehr oft länger im Sichtfeld bleiben und deshalb eine stabilere, aber ebenso präzise Nachführung brauchen.
Kurvenlicht und prädiktive Funktionen
Neben der reinen Blendvermeidung nutzen viele Systeme dieselbe Sensorik für zusätzliche Funktionen. Klassisches Kurvenlicht schwenkt die Lichtverteilung in Richtung des Lenkeinschlags, damit eine Kurve schon vor dem Einlenken besser ausgeleuchtet ist. Bei Matrix- und Pixelsystemen lässt sich derselbe Effekt softwareseitig erzeugen. Einzelne Segmente werden in der Kurveninnenseite heller und in der Kurvenaußenseite gezielt anders geschaltet.
Prädiktive Funktionen gehen einen Schritt weiter. Sie beziehen Navigationsdaten oder den erwarteten Kurvenverlauf mit ein, statt nur auf den aktuellen Lenkwinkel zu reagieren. Solche Funktionen sind stark herstellerabhängig und unterscheiden sich in Umfang und Bezeichnung deutlich zwischen den Systemen. Als gemeinsamer Nenner bleibt: Ein Lichtsystem kann nur so gut sein wie die Daten, die es zur Verfügung hat. Ein fehlender oder falsch interpretierter Eingang führt eher zu einer unauffälligen Funktionseinschränkung als zu einem offensichtlichen Ausfall. Wie unterschiedlich ABS, ESP und ein Inertialsensor die Fahrbahn tatsächlich einschätzen, zeigt, wie viele Schätzungen in solchen Systemen ineinandergreifen.
Candela, Lux und Watt: drei Größen, die nicht dasselbe sind
Wer über Scheinwerfer spricht, mischt schnell Größen, die technisch nicht austauschbar sind. Candela beschreibt eine richtungsbezogene Lichtstärke, also wie viel Licht in eine bestimmte Richtung abgestrahlt wird. Lux beschreibt dagegen die Beleuchtungsstärke an einem konkreten Ort, zum Beispiel auf der Fahrbahn zehn Meter vor dem Fahrzeug. Sie hängt deshalb zusätzlich vom Abstand zur Lichtquelle ab.
Watt ist eine rein elektrische Größe. Sie sagt aus, wie viel Leistung ein Modul aufnimmt, nicht wie viel nutzbares Licht dabei entsteht. Ein Scheinwerfer mit höherer Leistungsaufnahme muss deshalb nicht heller wirken als ein effizienteres Modul mit weniger Watt. Wer diese drei Ebenen vermischt, hält einen elektrisch stärkeren Scheinwerfer schnell fälschlich für den helleren oder gar für den zulässigeren, obwohl beide Eigenschaften nichts miteinander zu tun haben müssen. Für eine seriöse technische Einordnung gehört die Trennung dieser Größen an den Anfang jeder Bewertung, nicht an ihr Ende.
Software statt fester Lichtverteilung
Bei einem klassischen Scheinwerfer legt die Optik die Lichtverteilung praktisch endgültig fest. Bei Matrix- und Pixelsystemen übernimmt diese Aufgabe zu einem großen Teil die Software. Sie entscheidet, welches Segment wie hell leuchtet und wie schnell sich das ändern darf. Genau das macht ein Update theoretisch zu einem Eingriff in die Lichtverteilung, selbst wenn an der Hardware nichts verändert wurde. Wie ein Update im Fahrzeug technisch abläuft, signiert und im Zweifel zurückgerollt wird, entscheidet mit darüber, wie verlässlich ein neuer Softwarestand überhaupt ankommt.
In der Praxis bedeutet das: Zwei baugleiche Fahrzeuge mit identischer Scheinwerferhardware können sich im Lichtverhalten unterscheiden, wenn ein unterschiedlicher Softwarestand verbaut ist. Kalibrierwerte, Klassifikationsmodelle für die Kameraerkennung und die Reaktionsschwellen für eine Maskierung liegen alle in der Software, nicht im optischen Aufbau. Wer ein auffälliges Lichtverhalten bewerten will, muss deshalb den Softwarestand als eigene Variable mitdenken. Er darf ihn nicht stillschweigend als konstant voraussetzen. Selbst die Absicherung der Stromversorgung eines Steuergeräts läuft heute zunehmend softwaregestützt statt über eine feste Schmelzsicherung.
Rechenlatenz und Übergänge: warum Timing beim Licht zählt
Jede Kette aus Kameraerfassung, Objekterkennung, Berechnung und Ansteuerung braucht Zeit. Diese Rechenlatenz ist unvermeidbar, weil jede Verarbeitungsstufe Millisekunden benötigt, bevor das Ergebnis an das Lichtmodul weitergegeben werden kann. Bei einer angenommenen Latenz von etwa 200 Millisekunden legt ein Fahrzeug bei Landstraßentempo in dieser Zeit bereits mehrere Meter zurück. Das ist eine reine Illustration der Größenordnung, keine feste technische Kenngröße eines bestimmten Systems.
Praktisch bedeutet das: Ein Übergang zwischen zwei Lichtzuständen sollte nie sprunghaft erfolgen, sondern immer sanft eingeblendet werden, damit die Latenz für den Fahrer nicht als Flackern oder Ruckeln sichtbar wird. Gute Systeme legen deshalb bewusst Wert auf weiche Übergänge zwischen Segmenten und auf eine vorausschauende Nachführung, die kleine Verzögerungen kompensiert, bevor sie im Lichtbild auffallen. Ein System, das diesen Übergang schlecht beherrscht, wirkt unruhig. Jedes einzelne Bauteil kann dabei trotzdem fehlerfrei arbeiten.
Kalibrierung, Fahrzeuglage und wandernde Lichtbilder
Ein Scheinwerfer ist fest am Fahrzeug montiert, seine Hell-Dunkel-Grenze bezieht sich aber immer auf die Fahrbahn. Ändert sich der Nickwinkel des Fahrzeugs, etwa durch Beladung, eine Tieferlegung oder eine andere Fahrwerkseinstellung, wandert die projizierte Lichtverteilung mit, auch wenn am Scheinwerfer selbst nichts verändert wurde. Eine solche Verschiebung kann rechnerisch schon bei geringen Neigungswinkeln mehrere Zentimeter auf Höhe der Hell-Dunkel-Grenze ausmachen. Das ist eine reine Modellrechnung zur Einordnung der Größenordnung, kein Einstellwert für ein konkretes Fahrzeug.
Für die Bewertung eines auffälligen Lichtbilds ist diese Unterscheidung entscheidend. Wandert die Hell-Dunkel-Grenze insgesamt, liegt die Ursache eher in der Fahrzeuglage, der Leuchtweitenregelung oder der Niveausensorik als im Lichtmodul selbst. Bleibt dagegen nur ein einzelnes Segment dauerhaft dunkel, während die Nachbarn normal arbeiten, deutet das eher auf ein elektronisches oder thermisches Problem im Modul hin. Diese Trennung zwischen Geometrie und Elektronik entscheidet, welche Baugruppe überhaupt betroffen ist. Sie gehört an den Anfang jeder Bewertung, nicht erst an ihr Ende.
Regionale Lichtverteilungen und Homologation
Nicht jede Lichtverteilung ist überall zulässig. Verschiedene Märkte verlangen unterschiedliche Hell-Dunkel-Grenzen, unterschiedliche Blendwerte und teils unterschiedliche Vorschriften für adaptive Funktionen. Ein System, das in einem Markt zugelassen ist, kann deshalb in einem anderen Markt eine andere Software- oder Hardwarevariante benötigen, selbst wenn die zugrunde liegende Technik identisch ist.
Genau deshalb sind Herstellerangaben zu einem Lichtsystem immer an das konkrete Produkt und den jeweiligen Zulassungsraum gebunden. Sie lassen sich nicht ohne Weiteres auf ein anderes Fahrzeug oder einen anderen Markt übertragen. Wer eine Funktion aus einem Prospekt oder einer Pressemitteilung auf ein beliebiges Fahrzeug überträgt, überspringt genau den Schritt, der die Zulassung eigentlich ausmacht: die Prüfung der konkreten Kombination aus Hardware, Software und Fahrzeugtyp gegen die jeweils geltende Fassung der Regelung.
Installation und Bauteilgenehmigung: zwei getrennte Ebenen
Rechtlich lohnt es sich, zwischen zwei Ebenen zu unterscheiden, die inhaltlich oft vermischt werden. Die eine Ebene betrifft das einzelne Lichtgerät als Bauteil: Ist der Scheinwerfer selbst in einer genehmigten Bauart gebaut und geprüft? Die andere Ebene betrifft die Installation dieses Geräts am konkreten Fahrzeug: Ist es richtig eingebaut, richtig ausgerichtet und in einer am Fahrzeug zulässigen Konfiguration in Betrieb?
National spiegelt sich diese Trennung deutlich in der Straßenverkehrs-Zulassungs-Ordnung. Scheinwerfer für Fernlicht und Abblendlicht gehören zu den Einrichtungen, die nach der Vorschrift über die Bauartgenehmigung für Fahrzeugteile in einer amtlich genehmigten Bauart ausgeführt sein müssen. Für die Installation gilt eine eigene Vorschrift zu lichttechnischen Einrichtungen. Sie verlangt, dass jede lichttechnische Einrichtung vorschriftsmäßig und fest angebracht sowie ständig betriebsfertig sein muss. Für Lichttechnik im Anwendungsbereich der UN-Regelung Nummer 48 verweist sie ausdrücklich auf deren jeweils geltende Fassung. Bauteilgenehmigung und Installation sind damit zwei getrennte Prüfungen, die beide bestanden sein müssen, bevor ein System als ordnungsgemäß gelten kann. Wie diese Prüfung bei einer nachträglichen Umrüstung aussieht, zeigt die Freigabeliste für LED-Nachrüstungen am Auto exemplarisch für klassische Retrofit-Leuchtmittel.
Was das für nachträgliche Eingriffe bedeutet
Weil Matrix-, Pixel- und ADB-Systeme so stark von Software abhängen, wirkt eine Codierung, eine Freischaltung oder ein Update auf den ersten Blick wie eine kleine Anpassung. Tatsächlich verändert jeder dieser Eingriffe potenziell die Lichtverteilung, die Klassifikation im Kamerabild oder die Reaktionsschwellen der Maskierung. Genau diese Größen wurden zuvor gegen einen bestimmten Fahrzeugtyp und eine bestimmte Zulassungsvariante geprüft. Eine Codierung ersetzt deshalb keine Bauteil- oder Einbaugenehmigung. Sie verändert höchstens, was ein bereits geprüftes System im Betrieb tatsächlich tut.
Für die Praxis bedeutet das, jede geplante Veränderung an einem solchen System gedanklich in dieselben zwei Ebenen zu sortieren, die schon bei der Zulassung gelten. Bleibt das Bauteil in seiner genehmigten Bauart? Bleibt die Installation innerhalb der zulässigen Konfiguration? Erst wenn beide Fragen mit Ja beantwortet sind, lohnt sich der Blick auf das, was am Ende auf der Straße ankommt. Dieselbe Prüfreihenfolge gilt beim Nachrüsten von Rückleuchten, Blinkern und Tagfahrlicht am Auto, auch wenn dort die Lichtverteilung selbst weniger komplex ist.
Merksatz: Ein Lichtbild entsteht aus Optik, Elektronik, Software und Fahrzeuglage gemeinsam. Ein einzelnes Bauteil erklärt fast nie das ganze Ergebnis, und eine Codierung ersetzt nie die Bauteil- oder Einbaugenehmigung.
Häufige Fragen
Was unterscheidet Matrix-LED von einem gewöhnlichen LED-Scheinwerfer?
Ein gewöhnlicher LED-Scheinwerfer hat eine feste Lichtverteilung, die sich höchstens zwischen Abblend- und Fernlicht umschalten lässt. Matrix-LED zerlegt das Fernlicht in mehrere einzeln ansteuerbare Segmente, die sich unabhängig voneinander dimmen oder abschalten lassen.
Wie funktioniert Adaptive Driving Beam technisch?
Eine Kamera erkennt andere Fahrzeuge im Sichtfeld, eine Software berechnet daraus laufend, welche Segmente oder Pixel abgedunkelt werden müssen, und die Ansteuerung setzt dieses Sollbild am Lichtmodul um. Das Ergebnis ist eine Lichtverteilung, die sich mehrmals pro Sekunde neu zusammensetzt.
Ist Pixellicht dasselbe wie Matrix-LED?
Beide Systeme folgen demselben Grundprinzip einzeln ansteuerbarer Lichtpunkte. Pixellicht bezeichnet in der Regel eine deutlich feinere Auflösung mit sehr viel mehr einzelnen Punkten als frühe Matrix-Systeme mit wenigen breiten Segmenten.
Warum ist Candela nicht dasselbe wie Lux?
Candela beschreibt die Lichtstärke in eine bestimmte Richtung, unabhängig vom Abstand. Lux beschreibt die tatsächliche Beleuchtungsstärke an einem konkreten Ort und hängt deshalb zusätzlich vom Abstand zur Lichtquelle ab.
Kann ein Software-Update das Lichtbild verändern?
Ja. Bei Matrix-, Pixel- und ADB-Systemen legt die Software fest, welches Segment wie hell leuchtet und wie die Kamera Objekte klassifiziert. Ein anderer Softwarestand kann das sichtbare Lichtverhalten deshalb verändern, ohne dass an der Hardware etwas geändert wurde.
Was regelt UN R48 im Unterschied zu UN R148 und R149?
UN R48 betrifft die Installation und den Anbau von Beleuchtungs- und Lichtsignaleinrichtungen am Fahrzeug. UN R148 und UN R149 betreffen dagegen die Typgenehmigung der einzelnen Lichtgeräte als Bauteil, unabhängig vom Fahrzeug, in das sie später eingebaut werden.
Warum kann ein dunkles Segment trotzdem kein Defekt sein?
Ein dunkles Segment kann durch eine aktive Maskierung entstehen, weil die Kamera dort gerade ein anderes Fahrzeug erkannt hat. Erst wenn das Segment dauerhaft dunkel bleibt, obwohl kein anderes Fahrzeug im Sichtfeld ist, deutet das auf ein elektronisches oder thermisches Problem hin.
Darf ich ein Matrix-LED-System nachrüsten oder freischalten lassen?
Ein solches System bleibt an eine geprüfte Kombination aus Bauteil, Fahrzeug und Installation gebunden. Ob eine Nachrüstung oder Freischaltung auf öffentlichen Straßen betrieben werden darf, entscheidet der Genehmigungszustand dieser Kombination, nicht die technische Machbarkeit des Eingriffs.
Einordnung: wo die Regeln stehen
Matrix-LED, Pixellicht und Adaptive Driving Beam berühren gleich zwei Rechtsebenen: die Bauartgenehmigung des Lichtgeräts selbst und die Installation dieses Geräts am konkreten Fahrzeug. Beide Ebenen sind national in der Straßenverkehrs-Zulassungs-Ordnung verankert und verweisen für die technischen Details auf internationale UN-Regelungen, deren Fassungen sich weiterentwickeln.
- Bauartgenehmigung: Ist der Scheinwerfer selbst in einer amtlich genehmigten Bauart gebaut und geprüft?
- Installation: Ist er am Fahrzeug richtig eingebaut, ausgerichtet und in einer zulässigen Konfiguration in Betrieb?
Umbauten am eigenen Fahrzeug. Ob ein Umbau auf öffentlichen Straßen betrieben werden darf, entscheidet der Genehmigungszustand des Fahrzeugs — die Genehmigung des Teils, der Einbau nach ihren Auflagen und, wo nötig, die Abnahme durch eine dafür zuständige Stelle. Solange diese Kette nicht vollständig ist, gehört der Umbau auf Privatgelände, Testflächen und in nicht öffentliche Bereiche.
Nationale Rechtsgrundlage: Bauartgenehmigung und Installation
§ 22a Absatz 1 Nummer 7 StVZO verlangt für Scheinwerfer für Fernlicht und Abblendlicht eine amtlich genehmigte Bauart. Quelle: gesetze-im-internet.de, § 22a StVZO, abgerufen September 2026.
§ 49a Absatz 1 StVZO verlangt, dass lichttechnische Einrichtungen vorschriftsmäßig und fest angebracht sowie ständig betriebsfertig sein müssen, und verweist für Einrichtungen im Anwendungsbereich der UN-Regelung Nummer 48 ausdrücklich auf deren jeweils geltende Fassung. Quelle: gesetze-im-internet.de, § 49a StVZO, abgerufen September 2026.
UN-Regelungen zu Installation und Bauteilgenehmigung
UN Regulation No. 48 der UNECE regelt Installation, Ausrichtung und fahrzeugseitige Anforderungen an Beleuchtungs- und Lichtsignaleinrichtungen; die Fassung 07-Serie ist gelistet, eine Fassung 08-Serie war zum Stand der Recherche als kommend vermerkt. Quelle: UNECE, Standards zu den Regelungen 41 bis 60, abgerufen 11.09.2026.
UN Regulation No. 148 regelt die Typgenehmigung von Lichtsignaleinrichtungen als Bauteil, getrennt von deren späterer Installation am Fahrzeug. Ein Vorschlag für ein gemeinsames Ergänzungspaket zu den Regelungen 148 und 149 lag zum Stand der Recherche als 2026er Arbeitsdokument der Arbeitsgruppe GRE vor und galt nicht als bereits verabschiedete Fassung. Quelle: UNECE, Arbeitsdokumente 2026, abgerufen 11.09.2026.
Herstellerangaben zu Matrix- und Pixel-Systemen
Der Lichttechnikhersteller FORVIA Hella beschreibt auf seinen Produktseiten Matrix-, Pixel- und ADB-Architekturen samt eigener Produktbeispiele und Pixelzahlen; diese Angaben sind produktspezifisch und nicht auf andere Systeme übertragbar. Abgerufen 11.09.2026, ohne Link genannt.
Der Halbleiterhersteller ams OSRAM beschreibt auf seinen Seiten das Grundprinzip von Adaptive Driving Beam mit Sensoreingang und selektiver Lichtverteilung. Abgerufen 11.09.2026, ohne Link genannt.
Hinweis: Dieser Beitrag liefert allgemeine Orientierung, keine Rechtsberatung. Alle Angaben ohne Gewähr (Stand: September 2026).