Wissen · Fahrzeugelektronik
Zonale Architektur im Auto: 48-Volt-Bordnetz und Automotive Ethernet
Ein modernes Auto ordnet Strom und Daten nicht mehr getrennt. Die Zonenarchitektur bündelt beides an denselben Knoten im Fahrzeug, und genau das verändert, wie ein Fehler entsteht, wie er sich zeigt und wie er gesucht wird.
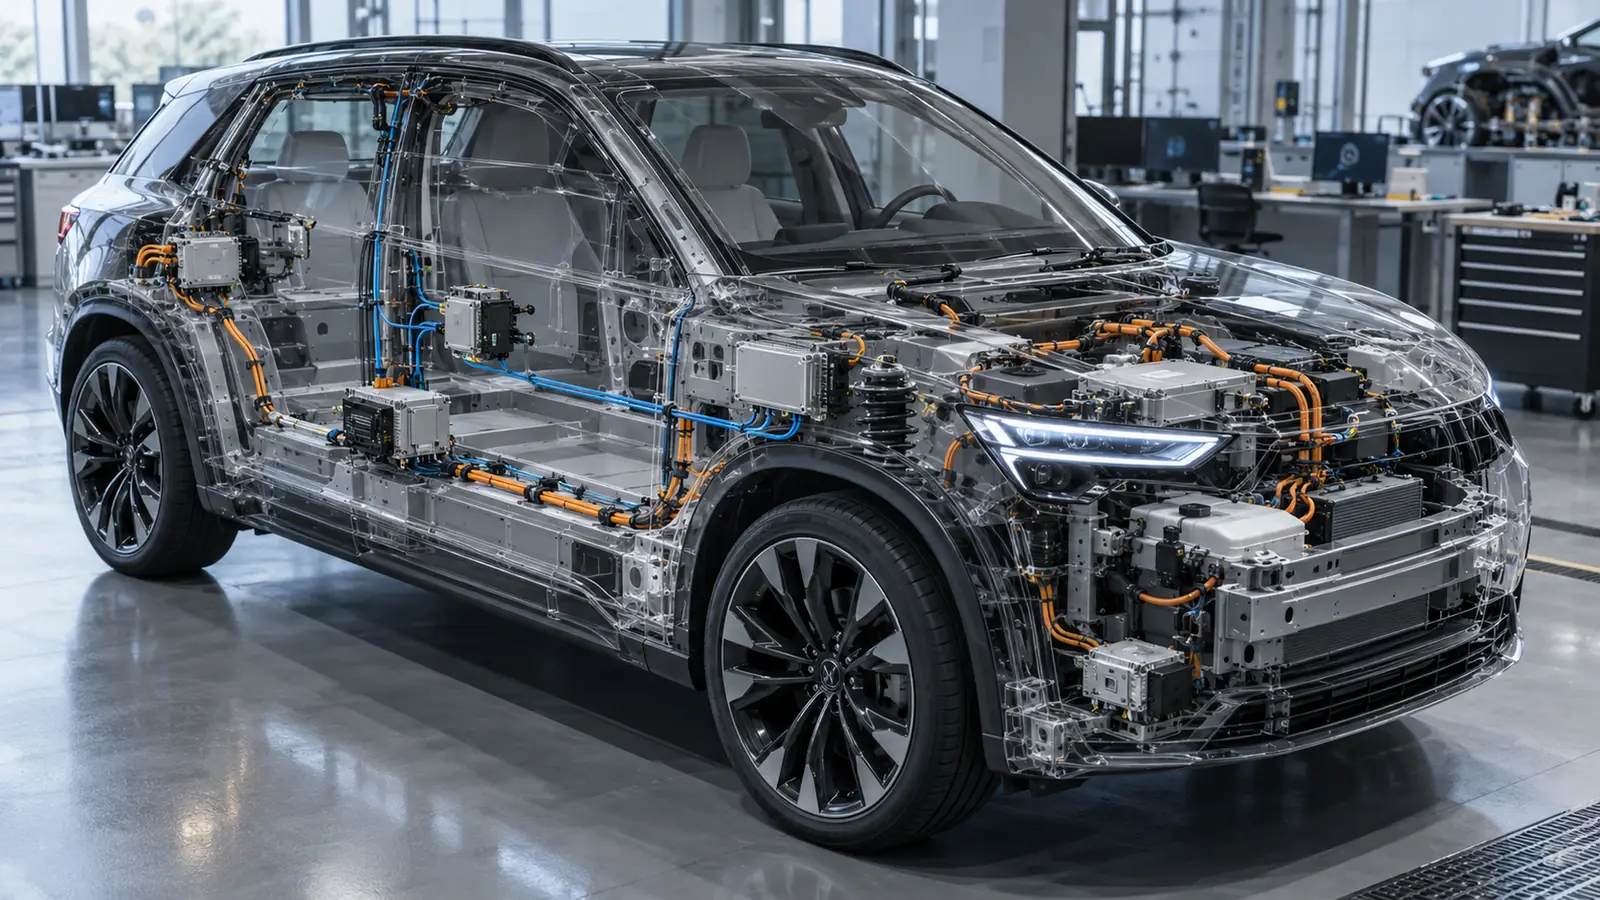
Kurz gesagt: Ein Zone Controller übernimmt in der Zonenarchitektur zwei Aufgaben gleichzeitig. Er schaltet Leistung, oft aus einem eigenen 48-Volt-Zweig, und er reicht Daten über einen Ethernet-Backbone an die zentrale Rechenplattform weiter. Wer nur die Datenseite oder nur die Stromseite betrachtet, übersieht die Hälfte des Systems. Fällt die Versorgung einer Zone aus, verschwinden mehrere Funktionen gleichzeitig, die auf den ersten Blick nichts miteinander zu tun haben. Bleibt umgekehrt die Versorgung stabil, während die Kommunikation stockt, ist ein Aktor elektrisch da, aber softwareseitig nicht erreichbar. Dieser Beitrag ordnet die Architekturfrage: Zonen, Leistungsebene, Datenbus. Die einzelnen Bauteile darin sind ein eigenes Thema.
Warum die Architektur vor dem einzelnen Bauteil kommt
Wer ein Steuergerät tauscht oder eine Leitung nachzieht, denkt meist in Bauteilen: dieser Sensor, dieses Relais, dieser Stecker. Die Zonenarchitektur denkt anders. Sie fragt zuerst, in welchem Bereich des Fahrzeugs ein Bauteil physisch sitzt. Erst danach folgt die Frage, welche Funktion es erfüllt. Ein Scheinwerfer, ein Fensterheber und ein Sitzmotor auf derselben Fahrzeugseite hängen deshalb nicht mehr an drei verschiedenen, funktional sortierten Steuergeräten. Sie hängen an einem gemeinsamen Zone Controller, der räumlich in ihrer Nähe verbaut ist. Diese Umstellung wirkt zunächst wie eine reine Verkabelungsfrage. Tatsächlich ist sie vor allem eine Frage der Verantwortung: Ein einziger Knoten übernimmt jetzt Leistung, Zustand und Datenweiterleitung für einen ganzen Fahrzeugbereich.
Für die Fehlersuche in der Zonenarchitektur hat das eine direkte Folge. Eine sichtbare Funktion – Licht, Fenster, Sitzverstellung – durchläuft in der Zonenarchitektur mehrere Ebenen, bevor sie beim Fahrer ankommt. Dazu gehören die physische Versorgung am Zone Controller, sein interner Schutz- und Schaltzustand, die Datenverbindung zur zentralen Rechenplattform und erst dann die eigentliche Anwendungslogik. Ein Fehlercode, der nach einer Änderung auftaucht, sagt für sich allein noch nicht, auf welcher dieser Ebenen die Ursache liegt. Genau darum lohnt es sich, Strom- und Datenarchitektur gemeinsam zu betrachten, bevor eine einzelne Komponente verdächtigt wird.
Von der Domäne zur Zone: was sich am Aufbau ändert
Die klassische Domänenarchitektur sortiert Steuergeräte nach Funktion: ein Antriebsstrang-Netzwerk, ein Komfort-Netzwerk, ein Infotainment-Netzwerk, jeweils mit eigenem Bus und eigenem Domänensteuergerät. Räumliche Nähe spielte dabei kaum eine Rolle. Ein Komfortsteuergerät für die Heckklappe konnte am anderen Ende des Fahrzeugs sitzen als das für die Türen, solange beide am selben logischen Netzwerk hingen. Die Zonenarchitektur kehrt dieses Prinzip um. Sie sortiert nach Ort statt nach Funktion. Wie dieser Wandel von der Domäne zur Zonensteuerung im Detail abläuft, ist ein eigenes Thema für sich. Hier zählt vor allem die Folge für Bordnetz und Datenbus.
Die Folge betrifft direkt zwei Dinge, um die es in diesem Beitrag geht: die Leistungsverteilung und den Datentransport. Statt langer Kabelstränge, die von einer zentralen Batterie quer durchs Fahrzeug zu jedem einzelnen Verbraucher laufen, versorgt ein Zone Controller die Verbraucher seiner Umgebung lokal, über eine kurze, überschaubare Leitungsführung. Und statt vieler einzelner Busleitungen zu jedem Domänensteuergerät bündelt ein Ethernet-Backbone den Datenverkehr zwischen den Zonen und der zentralen Rechenplattform. Beide Effekte zusammen sind der eigentliche Grund für den Umbau: kürzere, leichtere Kabelbäume und ein Datennetz, das mit steigender Datenmenge mitwächst. Eine neue Funktion braucht dadurch nicht mehr automatisch eine neue Leitung.
Der Zone Controller: ein Knoten für Strom und Daten zugleich
Ein Zone Controller übernimmt in seinem Bereich mehrere Aufgaben gleichzeitig. Er bindet lokale Sensoren und Aktoren an und schaltet für sie die Leistung. Er überwacht ihren Zustand und transportiert die daraus entstehenden Daten über einen Ethernet-Backbone an eine zentrale Rechenplattform weiter. Genau diese Kombination aus Datenverteilung und Leistungsverteilung an einem einzigen Knoten unterscheidet ihn von einem klassischen Domänensteuergerät, das meist nur eine der beiden Aufgaben trägt.
Aktuelle Referenzsysteme aus dem Jahr 2026 zeigen diese Kombination sehr konkret. Nach Herstellerangabe verbindet das Referenzsystem NXP CoreRide Z248 zonale Datenverteilung mit einer 48-Volt-Leistungsverteilung in einem gemeinsamen Baustein. Ein solches Referenzdesign ist kein fertiges Serienprodukt. Es ist eine Vorlage, an der sich Fahrzeughersteller orientieren können, und die konkrete Umsetzung im jeweiligen Modell weicht davon ab.
Die praktische Konsequenz dieser Doppelrolle zeigt sich, sobald etwas ausfällt. Fällt die Versorgung einer Zone aus, verschwinden häufig mehrere, auf den ersten Blick unabhängige Funktionen gleichzeitig. Sie hängen alle am selben Zone Controller, nicht weil sie technisch zusammengehören. Bleibt umgekehrt die elektrische Versorgung stabil, während die Datenverbindung gestört ist, kann ein Aktor durchaus mit Strom versorgt sein und trotzdem softwareseitig nicht erreichbar bleiben. Diese Kombination aus Versorgungs- und Kommunikationszustand ist für die Ursachensuche oft aussagekräftiger als ein einzelner Fehlercode. Sie zeigt, auf welcher der beiden Ebenen das Problem tatsächlich sitzt.
Das 48-Volt-Bordnetz in der Zone – und warum es kein Hochvolt ist
Ein 48-Volt-Zweig innerhalb einer Zonenarchitektur ist kein Antriebssystem und kein Ersatz für das klassische 12-Volt-Netz. Er ist ein zusätzlicher Leistungspfad für Verbraucher, die mit 12 Volt an ihre Grenze kämen. Ein Zone Controller kann darüber Aktoren versorgen, die spürbar mehr Leistung brauchen als eine einzelne Leuchte oder ein Fensterheber. Ein eigenes Hochvoltsystem mit eigener Isolationsüberwachung wird dafür nicht nötig. Genau diese Zwischenstufe macht 48 Volt für eine Zonenarchitektur interessant: mehr Leistungsreserve als 12 Volt, aber ohne den Aufwand eines Hochvoltsystems. Wie Load Dump und Verpolung als Spannungsspitzen ein Bordnetz belasten, unabhängig von der Spannungsebene, zeigt der Beitrag Spannungsspitzen im Auto: Load Dump, Verpolung und Einschaltstrom.
Und genau hier liegt der erste von zwei Denkfehlern, die in diesem Beitrag noch ausführlicher zur Sprache kommen. 48 Volt wird in Gesprächen gern automatisch mit Hochvolt gleichgesetzt, weil beide Systeme über der klassischen 12-Volt-Ebene liegen. Ein 48-Volt-Bordnetz ist aber eine eigene Spannungsebene mit eigenen Anforderungen. Sie lassen sich weder aus dem 12-Volt-Netz noch aus einem Hochvoltsystem im Antriebsstrang ableiten. Wie diese 48-Volt-Ebene konkret mit dem klassischen 12-Volt-Bordnetz zusammenspielt und wo beide sich abgrenzen, ordnet der Beitrag 48-Volt-Bordnetz und 12-Volt-Koexistenz ein.
Wie ein 48-Volt-Netz im Zusammenspiel mit dem klassischen 12-Volt-Bordnetz beim Mildhybrid genutzt wird, welchen Nutzen es dort stützt und wo seine Grenzen liegen, ist an anderer Stelle ausführlich eingeordnet. Dieser Beitrag betrachtet 48 Volt bewusst nicht als Antriebskomponente, sondern als architektonisches Element: als Leistungspfad, den ein Zone Controller neben seiner Datenverteilung führt. Beide Sichtweisen ergänzen sich, beantworten aber unterschiedliche Fragen.
Automotive Ethernet als Rückgrat der Zonenarchitektur
Ein Ethernet-Backbone verbindet die Zone Controller im Fahrzeug mit der zentralen Rechenplattform und untereinander. Für diesen Beitrag zählt weniger, mit welcher genauen Bitrate oder über welches konkrete Kabelpaar dieser Datenverkehr läuft. Wichtiger ist, welche Rolle das Netz in der Gesamtarchitektur übernimmt: Es bündelt Daten, die früher über viele einzelne, funktional getrennte Busse liefen, auf einer gemeinsamen Infrastruktur. Ein Fehler in dieser Infrastruktur wirkt sich deshalb potenziell auf mehrere Zonen gleichzeitig aus. Ein Fehler auf einem klassischen Einzelbus blieb dagegen meist auf ein Steuergerät oder eine kleine Gruppe davon begrenzt. Wie sich ein solcher Busfehler über Masse, Terminierung und Wake-up eingrenzen lässt, zeigt der Beitrag CAN-Bus-Fehler finden: Masse, Terminierung und Wake-up prüfen.
ISO 21111-1 gilt 2026 weiterhin als veröffentlichte Grundlage für In-Vehicle Ethernet im Fahrzeug. Gleichzeitig entwickelt sich die zugehörige Normenserie laufend weiter. Einzelne Teile befinden sich in Überarbeitung oder werden ersetzt. Wer sich auf einen bestimmten Stand beruft, sollte deshalb angeben, welcher Teil der Serie gemeint ist und wann er zuletzt geprüft wurde. Ein pauschaler Verweis auf „Automotive Ethernet nach ISO“ trägt für eine technische Aussage zu wenig.
Welche physische Übertragungsart in welchem Fahrzeugbereich üblich ist und welche Datenrate sie jeweils trägt, ist für die technischen Standards selbst wichtig. Dazu ist an anderer Stelle eine eigene Einordnung zu den gängigen Automotive-Ethernet-Standards hinterlegt. Dieser Beitrag bleibt bei der Architekturfrage: warum ein Backbone überhaupt existiert und wie er sich zur Zonenaufteilung des Fahrzeugs verhält. Die physikalischen Details der einzelnen Leitung sind nicht sein Thema.
Serviceorientierte Kommunikation: was sich mit AUTOSAR Adaptive ändert
Mit dem Ethernet-Backbone ändert sich auch, wie Steuergeräte miteinander sprechen. AUTOSAR Adaptive, in der Fassung R25-11, beschreibt serviceorientierte Kommunikation auf Basis von Ethernet. Statt fest verdrahteter Botschaften auf einem klassischen Bus fragt ein Steuergerät dabei einen Dienst an, den ein anderes Steuergerät im Netzwerk anbietet, und bekommt die Antwort darüber zurück. Dasselbe Dokument nennt außerdem CAN XL als mögliche physische Option, um solche Ethernet-Dienste über eine Leitung zu tunneln, die ursprünglich aus der klassischen CAN-Welt stammt. Diese Architekturentscheidung ist etwas anderes als ein einzelnes Diagnoseprotokoll auf einer Leitung. Sie betrifft, wie Dienste im ganzen Fahrzeug gefunden und angesprochen werden, nicht nur, wie eine einzelne Nachricht codiert ist.
Welche Rolle SOME/IP und DDS dabei jeweils spielen und was sich dadurch gegenüber klassischer, signalbasierter Kommunikation ändert, ist in einem eigenen Beitrag beschrieben. Für die Zonenarchitektur ist vor allem wichtig, dass ein Kommunikationsproblem jetzt an sehr unterschiedlichen Stellen entstehen kann. Möglich sind die physische Leitung, der Netzwerk-Switch, die IP-Ebene, die Dienstsuche selbst oder erst die Anwendung, die den Dienst am Ende nutzt. Ohne eine saubere Trennung dieser Ebenen wird jede Fehlersuche zum Zufallstreffer.
Drei Denkfehler, die in zonalen Systemen teuer werden
Drei Fehlannahmen tauchen in der Praxis besonders häufig auf. Sie entstehen, wenn jemand an eine Zonenarchitektur mit den Gewohnheiten eines klassischen, funktional sortierten Fahrzeugnetzes herangeht. Die erste: Ein Netzwerkfehler wird untersucht, ohne vorher die Versorgung des betroffenen Zone Controllers zu prüfen. Dabei kann ein instabiler Datenlink genauso gut Folge einer schwankenden Spannung sein wie eine eigenständige Netzwerkstörung. Wie sich ein solcher Spannungsabfall im 12-Volt-Netz unter Last messen lässt, zeigt der Beitrag Fehler 12-V-Bordnetz: Spannungsabfall und Masse unter Last messen. Die zweite: Eine intelligente Sicherung, die einen Verbraucher aktiv überwacht und selbstständig schaltet, wird gedanklich mit einer klassischen Schmelzsicherung gleichgesetzt, die nur passiv auslöst. Beide schützen einen Stromkreis. Sie tun das aber auf grundsätzlich verschiedene Weise und melden ihren Zustand unterschiedlich an das System.
Der dritte Denkfehler betrifft die Spannungsebene selbst. 48 Volt wird, wie im Abschnitt zuvor beschrieben, automatisch als Hochvolt behandelt, nur weil es über 12 Volt liegt. Alle drei Fehlannahmen haben in der Zonenarchitektur eine gemeinsame Ursache. Moderne Fahrzeugsysteme besitzen mehrere Schutz- und Abstraktionsebenen übereinander. Wer nur eine davon kennt, überträgt ihre Regeln unbewusst auf die anderen. Ein Diagnosewerkzeug kann zum Beispiel einen fehlenden Zugriff auf ein Steuergerät melden, obwohl es elektrisch und im Netzwerk technisch erreichbar wäre. Nur die nötige Freigabe für diesen konkreten Dienst fehlt dann. Woran sich ein Steuergerät, das nicht antwortet, von einer echten Gateway-Störung unterscheiden lässt, zeigt der Beitrag Steuergerät kommuniziert nicht: Gateway, Topologie prüfen.
Wie eine Störung durch die Ebenen wandert
Weil eine sichtbare Funktion in der Zonenarchitektur mehrere Ebenen durchläuft, lohnt sich eine Fehlersuche, die rückwärts arbeitet statt vorwärts zu raten. Zuerst steht die sichtbare Funktionsstörung – ein Fenster reagiert nicht, ein Licht bleibt aus. Danach folgt der Blick auf den Dienst- oder Kommunikationszustand: Ist der zuständige Zone Controller im Netzwerk überhaupt erreichbar, und bietet er den erwarteten Dienst an? Erst danach folgt die Versorgung, und ganz am Ende der elektrische Grundzustand des Bordnetzes selbst.
Dieser Rückwärtsweg verhindert einen typischen Denkfehler. Ein nachgelagerter Fehlercode wird sonst fälschlich zum eigentlichen Ursprung erklärt, obwohl er nur eine Folge einer weiter vorn liegenden Ursache ist. Für einen belastbaren Vergleich in der Zonenarchitektur braucht es außerdem dieselben Randbedingungen: denselben Fahrzeugmodus, eine vergleichbare Versorgung, eine definierte Zeitspanne nach dem Aufwachen des Systems und einen dokumentierten Softwarestand. Erst wenn eine Beobachtung unter diesen gleichen Bedingungen reproduzierbar bleibt, wird aus einer einzelnen Auffälligkeit eine belastbare Aussage über die tatsächliche Ursache.
Fünf Signale, die erst gemeinsam ein Bild ergeben
Für eine Zonenarchitektur gehören mindestens fünf Größen in eine gemeinsame Betrachtung. Dazu zählen die Versorgungsspannung der Zone, der Status ihrer elektronischen Sicherung, der Zustand der Datenverbindung, der tatsächlich fließende Laststrom und der Wach- oder Schlafzustand des betroffenen Steuergeräts. Keine dieser Größen ist für sich allein beweiskräftig. Ein Statuswert ohne den passenden Zeitpunkt sagt zum Beispiel wenig darüber aus, was ein Ereignis wirklich ausgelöst hat, wenn kurz zuvor ein Softwareupdate, ein Spannungseinbruch oder eine neu erteilte Diagnosefreigabe stattgefunden hat.
Sind mehrere Steuergeräte an einer Beobachtung beteiligt, müssen ihre Zeitbasen ausreichend genau zueinander passen. Sonst erscheinen Ereignisse scheinbar in der falschen Reihenfolge, und die Ursachenkette wird verwechselt. Ein Kommunikationsfehler kann außerdem Folge eines Schlafzustands sein, nicht dessen Ursache. Ein Zone Controller, der gerade erst aufgewacht ist, meldet sich im Netzwerk mit einer gewissen Verzögerung, und diese Verzögerung darf nicht sofort als Ausfall gedeutet werden. Ein brauchbarer Datensatz beantwortet deshalb drei einfache Fragen: Was war vor dem Ereignis stabil? Was änderte sich unmittelbar davor? Und welche der fünf Größen bestätigt oder widerlegt die erste Vermutung unabhängig von den anderen?
Größenordnungen statt Scheingenauigkeit: was eine Modellrechnung zeigt
Die folgenden fünf Rechenbeispiele für die Zonenarchitektur sind bewusst einfache, nachvollziehbare Modelle. Sie sollen Größenordnungen sichtbar machen, nicht ein reales Fahrzeug simulieren, und sie ersetzen keine Herstellerangabe für ein konkretes Modell. Ein Quotient kann zeigen, ob eine Reserve oder eine Auslastung plausibel in der richtigen Größenordnung liegt – mehr nicht.
| Modell | Ausdruck | Ergebnis | Einheit |
|---|---|---|---|
| Leistungsreserve einer Zone | Grenzwert minus tatsächliche Last | 480 | W |
| Spannungsfall auf der Zuleitung | Strom mal Leitungswiderstand | 0,42 | V |
| Verlustleistung im Leiter | Strom zum Quadrat mal Widerstand | 14,7 | W |
| Auslastung eines Zone Controllers | belegte Kanäle geteilt durch verfügbare Kanäle | 0,79 | Anteil |
| Wakequote im Testfenster | tatsächlich aufgewachte Geräte geteilt durch erwartete | 0,83 | Anteil |
Wichtig ist bei allen fünf Modellen die Trennung zwischen der Rechnung und dem echten Messwert. Nur weil ein Quotient plausibel aussieht, ist er noch keine Bestätigung, dass ein reales Bauteil im Fahrzeug tatsächlich in diesem Bereich arbeitet. Bei Anteilswerten wie Auslastung oder Wakequote lohnt sich zusätzlich ein zweiter Blick darauf, ob Zähler und Nenner überhaupt dieselbe Bezugsgröße verwenden. Genau an dieser Stelle entstehen in technischen Texten häufig Zahlen, die präzise aussehen, aber die falsche Frage beantworten.
Was Nachrüstung in einer Zonenarchitektur verändert
Ein nachgerüstetes Bauteil kann technisch einwandfrei funktionieren und trotzdem neue Abhängigkeiten in eine Zonenarchitektur einbringen. Dazu zählen andere Aufwachzeiten als die Serie, ein zusätzlicher Gateway-Umweg für seine Daten, ein veränderter Diagnosepfad, ein abweichender Softwarestand oder schlicht eine zusätzliche Last am Zone Controller, für die dessen Leistungsreserve nicht kalkuliert war. Ein Zone Controller verwaltet in der Zonenarchitektur Strom und Daten gemeinsam. Deshalb wirkt sich eine solche Änderung selten isoliert aus, sie betrifft potenziell alles, was am selben Knoten hängt.
Genau deshalb wird jede Nachrüstung an einem zonal aufgebauten Bordnetz als Systemänderung dokumentiert, nicht nur als eingebautes Bauteil. Dazu gehören der Vorher- und Nachher-Zustand, die Möglichkeit zur Rückrüstung und eine klare Zuordnung, wer die Änderung vorgenommen hat. Das reduziert später die Gefahr, bei einem Software-Update oder einer Diagnose nicht mehr zu wissen, welcher Zustand ursprünglich zur Serienausstattung gehörte.
Umbauten am eigenen Fahrzeug. Ob ein Umbau auf öffentlichen Straßen betrieben werden darf, entscheidet der Genehmigungszustand des Fahrzeugs — die Genehmigung des Teils, der Einbau nach ihren Auflagen und, wo nötig, die Abnahme durch eine dafür zuständige Stelle. Solange diese Kette nicht vollständig ist, gehört der Umbau auf Privatgelände, Testflächen und in nicht öffentliche Bereiche.
Das gilt unabhängig davon, ob sich am Ende überhaupt eine technische Beanstandung feststellen lässt. Sobald ein Bauteil dauerhaft in eine Zone eingebunden wird, die Leistung schaltet und sicherheitsrelevante Daten weiterleitet, ist die Frage nach der Betriebserlaubnis zu klären. Das gilt, bevor das Fahrzeug wieder im öffentlichen Straßenverkehr bewegt wird. Wo Schutzmechanismen, Airbag-, Brems- oder Lenkfunktionen, ein Hochvoltsystem oder genehmigungsrelevante Software berührt werden, endet dieser Beitrag bewusst vor dem eigentlichen Eingriff. Er erklärt, warum ein Zustand entsteht und welche Daten zur Fachdiagnose gehören. Wie Schutzfunktionen umgangen werden, erklärt er nicht.
Abgrenzung zu Nachbarthemen
Dieser Beitrag behandelt ausdrücklich die Vernetzungsarchitektur: Zonen, den Zone Controller, das 48-Volt-Bordnetz als architektonisches Element und den Ethernet-Backbone. Er behandelt bewusst nicht die intelligente Sicherung als einzelnes Bauteil und ihre Absicherungslogik. Dazu gehört, wie eine solche Sicherung im Detail auslöst, wie sie sich von einer klassischen Schmelzsicherung technisch unterscheidet und wie die Stromverteilung im Fahrzeug im Kleinen aufgebaut ist. Dieses Thema ist eigenständig und wird an anderer Stelle behandelt. Diese Abgrenzung hält die Zonenarchitektur als eigenes Thema sauber von ihren Bauteilen getrennt.
Ebenso außen vor bleiben das klassische Diagnoseprotokoll auf einem einzelnen Bus und die Sensorik von Fahrassistenzsystemen. Beides sind eigene Themenfelder mit eigenen Fragestellungen, die eine Zonenarchitektur zwar nutzt, aber nicht selbst beschreibt. Interne Verweise in diesem Beitrag führen deshalb von der Architekturfrage zur jeweiligen Nachbarebene, nicht umgekehrt: von der Zone zur Kommunikationsart, von der Domänenfrage zur Zonenfrage, vom Datenbus zu seinen physischen Standards. Der Link ersetzt keinen eigenen Beitrag zum Nachbarthema. Er markiert nur, wo die Systemgrenze verläuft.
Merksatz: Eine Zonenarchitektur bündelt Strom und Daten an einem gemeinsamen Zone Controller pro Fahrzeugbereich. Wer nur eine der beiden Seiten prüft, findet die Ursache oft nicht. Ein 48-Volt-Zweig innerhalb dieser Architektur ist kein Hochvoltsystem, sondern ein zusätzlicher Leistungspfad für Verbraucher, die mit 12 Volt an ihre Grenze kämen. Ein Ethernet-Backbone bündelt den Datenverkehr, den früher viele einzelne Busse getrennt trugen. Serviceorientierte Kommunikation nach AUTOSAR Adaptive verändert, wie Steuergeräte einander finden, nicht nur, wie eine einzelne Nachricht codiert ist. Fällt die Versorgung einer Zone aus, verschwinden mehrere Funktionen gleichzeitig. Bleibt sie stabil, während die Kommunikation stockt, ist ein Aktor elektrisch da und softwareseitig doch nicht erreichbar. Und jedes nachgerüstete Bauteil an einem solchen Knoten bringt eigene Abhängigkeiten mit – womit auch die Frage nach der Betriebserlaubnis auf den Tisch kommt, sobald ein solcher Umbau im öffentlichen Straßenverkehr bewegt werden soll.
Häufige Fragen
Was unterscheidet eine Zonenarchitektur von der klassischen Domänenarchitektur?
Die Domänenarchitektur sortiert Steuergeräte nach Funktion, unabhängig davon, wo sie im Fahrzeug sitzen. Die Zonenarchitektur sortiert nach Ort: Ein Zone Controller versorgt und vernetzt alle Verbraucher in seiner räumlichen Umgebung, egal zu welcher Funktion sie gehören. Das verkürzt Kabelstränge und bündelt Leistung und Daten an einem gemeinsamen Knoten.
Ist ein 48-Volt-Bordnetz dasselbe wie ein Hochvoltsystem?
Nein. Ein 48-Volt-Zweig liegt zwar über der klassischen 12-Volt-Ebene, ist aber eine eigene Spannungsebene mit eigenen Anforderungen und kein Hochvoltsystem mit eigener Isolationsüberwachung. In einer Zonenarchitektur dient er als zusätzlicher Leistungspfad für Verbraucher, die mit 12 Volt an ihre Grenze kämen.
Was macht ein Zone Controller genau?
Ein Zone Controller bindet lokale Sensoren und Aktoren an, schaltet für sie die Leistung, überwacht ihren Zustand und leitet die daraus entstehenden Daten über einen Ethernet-Backbone an die zentrale Rechenplattform weiter. Er übernimmt damit Datenverteilung und Leistungsverteilung an einem einzigen Knoten.
Warum reicht ein einzelner Fehlercode oft nicht aus?
Eine sichtbare Funktion durchläuft in der Zonenarchitektur mehrere Ebenen: physische Versorgung, Sicherungs- und Schaltzustand, Datenverbindung und erst danach die Anwendungslogik. Ein Fehlercode zeigt meist nur den letzten dieser Schritte. Erst der Vergleich mit einer zweiten, unabhängigen Größe – etwa der Versorgungsspannung oder dem Link-Zustand – macht daraus eine belastbare Aussage.
Ist eine intelligente Sicherung dasselbe wie eine klassische Schmelzsicherung?
Nein, auch wenn beide denselben Stromkreis schützen. Eine intelligente Sicherung überwacht den Verbraucher in der Zonenarchitektur aktiv und schaltet gesteuert, eine klassische Schmelzsicherung löst passiv aus und muss ersetzt werden. Wie diese intelligenten Sicherungen im Detail arbeiten, ist ein eigenes Thema und nicht Gegenstand dieses Beitrags.
Was bedeutet serviceorientierte Kommunikation nach AUTOSAR Adaptive?
Statt fest verdrahteter Botschaften auf einem klassischen Bus fragt ein Steuergerät dabei einen Dienst an, den ein anderes im Netzwerk anbietet, und bekommt die Antwort darüber zurück. AUTOSAR Adaptive in der Fassung R25-11 beschreibt das auf Basis von Ethernet und nennt CAN XL als mögliche physische Option, um solche Dienste zusätzlich über eine klassische CAN-Leitung zu tunneln.
Warum verschwinden bei einem Zonenausfall mehrere Funktionen gleichzeitig?
Weil sie alle am selben Zone Controller hängen, nicht weil sie technisch zusammengehören. Fällt die Versorgung dieser Zone aus, sind Licht, Fensterheber oder Sitzverstellung in diesem Bereich gleichzeitig betroffen, obwohl sie in einer klassischen Domänenarchitektur an völlig verschiedenen Steuergeräten hängen würden.
Darf ich ein Bauteil einfach selbst in ein zonal vernetztes Bordnetz einbauen?
Technisch häufig ja, rechtlich hängt es vom Genehmigungszustand des Fahrzeugs ab. Ob ein solcher Umbau auf öffentlichen Straßen betrieben werden darf, entscheidet die vollständige Kette aus Teilegenehmigung, korrektem Einbau nach den jeweiligen Auflagen und, wo nötig, einer Abnahme durch eine zuständige Stelle. Solange diese Kette nicht vollständig ist, gehört ein solcher Umbau auf Privatgelände oder in nicht öffentliche Bereiche.
Einordnung: wo die Regeln stehen
Die Fundstellen stehen hier gebündelt, damit der Fließtext ohne Paragrafenketten und ohne Normzitate auskommt. Das Normzitat zu § 19 StVZO ist zeichengenau gegen die amtliche Fassung auf gesetze-im-internet.de geprüft, abgerufen und archiviert am 19.09.2026. Die technischen Quellen zu Zonenarchitektur, 48-Volt-Referenzdesign, Automotive Ethernet und AUTOSAR sind im Klartext genannt, wie es die Projektregeln für Herstellerquellen seit dem 7. September 2026 vorsehen. Wo ein Abrufversuch scheiterte, ist das ausdrücklich vermerkt.
Die Betriebserlaubnis bei einem Umbau am zonalen Bordnetz — § 19 StVZO
- § 19 StVZO, amtliche Überschrift „Erteilung und Wirksamkeit der Betriebserlaubnis“. Abgerufen und zeichengenau geprüft am 19.09.2026.
- Absatz 2 Satz 2, wörtlich: „Sie erlischt, wenn Änderungen vorgenommen werden, durch die 1. die in der Betriebserlaubnis genehmigte Fahrzeugart geändert wird, 2. eine Gefährdung von Verkehrsteilnehmern zu erwarten ist oder 3. das Abgas- oder Geräuschverhalten verschlechtert wird.“ Ein dauerhaft in eine Zone eingebundenes Bauteil kann über Nummer 2 relevant werden, wenn es die Leistungsversorgung oder die Datenverbindung sicherheitsrelevanter Steuergeräte im selben Bereich beeinträchtigt; ob das im Einzelfall zutrifft, entscheidet die zuständige Stelle, nicht dieser Beitrag.
- Absatz 2, Softwareänderungen-Satz, wörtlich: „Für Softwareänderungen von im Verkehr befindlichen Fahrzeugen sind zusätzlich die hierzu amtlich bekannt gemachten Vorschriften zur Durchführung sowie der Stand der Technik zu beachten. Softwareänderungen nicht genehmigungspflichtiger Erweiterungen sind hiervon nicht betroffen.“ Relevant, sobald ein Eingriff Kalibrierung oder Kommunikationsparameter eines Zone Controllers selbst verändert.
- Absatz 3 Satz 1, wörtlich mit allen Nummern: „Abweichend von Absatz 2 Satz 2 erlischt die Betriebserlaubnis des Fahrzeugs jedoch nicht, wenn bei Änderungen durch Ein- oder Anbau von Teilen 1. für diese Teile a) eine Betriebserlaubnis nach § 22 oder eine Bauartgenehmigung nach § 22a erteilt worden ist oder b) der nachträgliche Ein- oder Anbau im Rahmen einer Betriebserlaubnis oder eines Nachtrags dazu für das Fahrzeug nach § 20 oder § 21 genehmigt worden ist und die Wirksamkeit der Betriebserlaubnis, der Bauartgenehmigung oder der Genehmigung nicht von der Abnahme des Ein- oder Anbaus abhängig gemacht worden ist oder 2. für diese Teile a) eine EWG-Betriebserlaubnis, eine EWG-Bauartgenehmigung oder eine EG-Typgenehmigung nach Europäischem Gemeinschaftsrecht oder b) eine Genehmigung nach Regelungen in der jeweiligen Fassung entsprechend dem Übereinkommen vom 20. März 1958 über die Annahme einheitlicher Bedingungen für die Genehmigung der Ausrüstungsgegenstände und Teile von Kraftfahrzeugen und über die gegenseitige Anerkennung der Genehmigung (BGBl. 1965 II S. 857, 858), soweit diese von der Bundesrepublik Deutschland angewendet werden, erteilt worden ist und eventuelle Einschränkungen oder Einbauanweisungen beachtet sind oder 3. die Wirksamkeit der Betriebserlaubnis, der Bauartgenehmigung oder der Genehmigung dieser Teile nach Nummer 1 Buchstabe a oder b von einer Abnahme des Ein- oder Anbaus abhängig gemacht ist und die Abnahme unverzüglich durchgeführt und nach § 22 Absatz 1 Satz 5, auch in Verbindung mit § 22a Absatz 1a, bestätigt worden ist oder 4. (weggefallen).“ Ein genehmigtes Bauteil schützt die Betriebserlaubnis also nur, solange auch seine Einschränkungen und Einbauanweisungen eingehalten werden.
- Absatz 3 Satz 2, wörtlich: „Werden bei Teilen nach Nummer 1 oder 2 in der Betriebserlaubnis, der Bauartgenehmigung oder der Genehmigung aufgeführte Einschränkungen oder Einbauanweisungen nicht eingehalten, erlischt die Betriebserlaubnis des Fahrzeugs.“
- Dieser Beitrag trifft keine Aussage dazu, ob ein bestimmtes Nachrüstbauteil im Einzelfall unter Absatz 2 fällt oder von Absatz 3 gedeckt ist. Eingeordnet wird nur, dass diese Prüfung nötig wird, sobald ein Bauteil dauerhaft in eine Zone eingebunden und das Fahrzeug damit im öffentlichen Straßenverkehr bewegt wird.
Technische Quellen und ihre Herkunft
- NXP, Referenzsystem „CoreRide Z248″: Herstellerangabe zu einem 2026 vorgestellten Referenzdesign, das zonale Datenverteilung mit 48-Volt-Leistungsverteilung kombiniert. Abrufversuch am 19.09.2026 auf den im Produktionsmaterial genannten NXP-Adressen (Newsroom-Meldung und Produktseite „Automotive Zone Controller“) ergab beide Male HTTP 404 mit dem sichtbaren Hinweis „Page not available“ — die Adressen sind zum Prüfzeitpunkt nicht mehr erreichbar. Der Hersteller wird deshalb ausschließlich als Klartext-Quelle genannt, nicht verlinkt, und ohne aktuell archivierten Volltextbeleg.
- AUTOSAR, „Adaptive Platform Design“, Release R25-11: beschreibt serviceorientierte Kommunikation auf Basis von Ethernet und nennt CAN XL als mögliche physische Option für gemapptes Ethernet-Tunneling. Am 19.09.2026 erfolgreich abgerufen (HTTP 200, PDF, rund 4,7 MB) und lokal archiviert unter
reports/A09_2026-09-19/00_quellen/HERSTELLERBELEGE/autosar_2026-09-19/AUTOSAR_AP_EXP_PlatformDesign.pdf. Keine automatische Textextraktion durchgeführt; die im Beitrag verwendete Einordnung stammt aus der Produktionsgrundlage, nicht aus einem eigenen wörtlichen Zitat aus dem PDF. - ISO 21111-1, „Road vehicles — In-vehicle Ethernet — Part 1″: als veröffentlichte Grundlage für In-Vehicle Ethernet benannt, nicht verlinkt (kostenpflichtige Norm, nicht auf der Liste amtlicher Quellen). Abrufversuch am 19.09.2026 auf iso.org lieferte nur eine Cloudflare-Zugangsprüfung (HTTP 403, „Just a moment…“, rund 5,6 KB ohne Inhalt) und konnte deshalb nicht archiviert werden.
Was hier bewusst fehlt
- Konkrete Bitraten, Kabeltypen oder Steckerformen für Automotive Ethernet in einem bestimmten Fahrzeugmodell: Das ist Gegenstand des eigenen, verlinkten Beitrags zu den Automotive-Ethernet-Standards, nicht dieses Architekturbeitrags.
- Eine Anleitung zum Eingriff in Schutzmechanismen, Sicherheits- oder Freigabelogik eines Zone Controllers: nicht Gegenstand dieses Beitrags.
- Eine Aussage, ob ein bestimmtes Nachrüstbauteil im Einzelfall unter Absatz 2 oder Absatz 3 des § 19 StVZO fällt: Das entscheidet die zuständige Stelle anhand des konkreten Fahrzeugs und Bauteils, nicht dieser Beitrag.
- Produktnamen einzelner Nachrüstbauteile, Preise und jede Erfolgsprognose für eine konkrete Abnahme: keiner dieser Punkte ist Gegenstand dieses Beitrags.
Hinweis: Dieser Beitrag liefert allgemeine Orientierung, keine Rechtsberatung. Alle Angaben ohne Gewähr (Stand: September 2026).