Wissen · Fahrzeugelektronik
SOME/IP und DDS im Auto: wie Dienste statt Signale die Fahrzeugelektronik steuern
Ein modernes Steuergerät fragt heute oft nicht mehr, welches Signal auf welcher CAN-Kennung liegt. Es fragt, wer gerade einen bestimmten Dienst anbietet. SOME/IP und DDS beantworten genau diese Frage im Software-defined Vehicle, und beide funktionieren grundlegend anders als der klassische, fest verdrahtete Fahrzeugbus.
Kurz gesagt: Klassische CAN-Kommunikation beruht auf einer festen Signalmatrix. Sie legt schon beim Fahrzeugdesign jede Nachricht, jede Kennung und jeden Empfänger fest. SOME/IP und DDS drehen dieses Prinzip um. Ein Dienst wird zur Laufzeit angeboten und von anderen Steuergeräten entdeckt, statt starr verdrahtet zu sein. SOME/IP bildet dabei einzelne Funktionsaufrufe, Ereignisse und Werte als Dienst ab. DDS verteilt große Datenströme datenzentriert mit fein einstellbarer Übertragungsqualität. Beide laufen meist über Ethernet und sind Bausteine der AUTOSAR Adaptive Platform, und beide lösen dasselbe Grundproblem: Software, die nach der Produktion noch verändert, verschoben oder erweitert werden soll, braucht ein Netzwerk, das mitwachsen kann.
Warum der klassische CAN-Bus an seine Grenzen stößt
In einem klassischen Auto ist jede Nachricht auf dem CAN-Bus fest definiert. Das passiert lange bevor das Fahrzeug vom Band läuft. Ingenieure legen in einer Kommunikationsmatrix fest, welches Steuergerät welche Kennung sendet. Sie legen auch fest, wie oft die Nachricht wiederholt wird und welche anderen Steuergeräte sie mitlesen. Diese Matrix ist der Bauplan des gesamten Bordnetzes. Sie wird beim Entwurf des Fahrzeugs eingefroren, nicht zur Laufzeit verändert. Für sicherheitsrelevante Funktionen wie Lenkwinkel, Raddrehzahl oder Bremsdruck ist genau das ein Vorteil, weil sich die Übertragungszeit jeder Nachricht vorab berechnen lässt und ein Steuergerät exakt weiß, was es wann empfängt.
Dieses starre Prinzip wird zum Problem, sobald sich die Software eines Fahrzeugs nach der Produktion noch ändern soll. Ein zusätzliches Steuergerät, eine verschobene Funktion oder ein nachgerüstetes Feature verlangt in einem signalbasierten Netz fast immer eine Anpassung der gesamten Matrix. Neue Kennungen, neue Empfängerlisten, neu berechnete Buslast – nichts davon lässt sich isoliert ändern. Genau das widerspricht dem Grundgedanken eines Software-defined Vehicle, in dem Funktionen über Jahre hinweg wandern, wachsen oder neu entstehen sollen, ohne dass jedes Mal die komplette Fahrzeugelektronik neu verdrahtet wird. Wer ein Auto so baut, dass es sich nach der Auslieferung weiterentwickelt, braucht ein Kommunikationsmodell, das nicht bei jeder Änderung neu gegossen werden muss.
Was „serviceorientiert“ in der Fahrzeugelektronik bedeutet
Der Unterschied zwischen einem Signal und einem Dienst klingt zunächst abstrakt. In der Praxis ist er aber entscheidend. Ein Signal ist ein roher Wert, der auf den Bus gelegt wird. Die sendende Komponente weiß dabei nicht, wer ihn gerade braucht. Ein Dienst dagegen hat eine Identität. Er bietet klar benannte Funktionen an, meldet, ob er gerade verfügbar ist, und lässt sich von jedem passenden Abnehmer gezielt ansprechen. Diese Verschiebung – weg vom bloßen Werteaustausch, hin zu einer angebotenen Fähigkeit mit eigenem Lebenszyklus – ist der Kern dessen, was Ingenieure als serviceorientierte Architektur bezeichnen.
Praktisch bedeutet das: Ein Steuergerät, das eine Funktion benötigt, muss vorher nicht wissen, welches andere Steuergerät sie anbietet. Es muss auch nicht wissen, unter welcher Adresse dieses Gerät erreichbar ist. Es fragt einfach das Netzwerk, wer diesen Dienst gerade bereitstellt, und verbindet sich mit der Antwort. Läuft dieselbe Funktion in einer neuen Fahrzeuggeneration auf einer anderen Recheneinheit, ändert sich für den Abnehmer nichts – solange der Dienst dieselbe Schnittstelle anbietet. Diese Entkopplung von Anbieter und Abnehmer ist genau die Eigenschaft, die eine feste Signalmatrix nicht besitzt, denn dort steht die Zuordnung von Sender und Empfänger von Anfang an fest.
SOME/IP: wie sich Fahrzeugdienste selbst finden
SOME/IP steht für Scalable service-Oriented MiddlewarE over IP. Es ist eine von AUTOSAR standardisierte Middleware für genau diese Art von Kommunikation. Das Protokoll setzt auf UDP oder TCP über Ethernet auf. Es wird sowohl in der klassischen als auch in der adaptiven AUTOSAR-Plattform eingesetzt, wenn auch mit unterschiedlichem Gewicht. In der klassischen Welt bildet es häufig weiterhin signalähnliche Inhalte ab. In der adaptiven Welt ist es eines von mehreren Netzwerkprotokollen, das der plattformeigene Kommunikationsdienst für ein fahrzeugweit einheitliches Serviceverfahren nutzen kann.
Der eigentliche Mechanismus heißt Service Discovery. Ein Steuergerät, das einen Dienst bereitstellt, meldet ihn über eine Dienst- und eine Instanzkennung im Netzwerk an. Das läuft meist per Mehrfachadressierung, damit nicht jeder mögliche Abnehmer einzeln angefragt werden muss. Ein Steuergerät, das diesen Dienst sucht, kann entweder auf diese Ankündigung warten oder selbst aktiv danach fragen. Erst nach diesem Fund wird die eigentliche Nutzverbindung aufgebaut. Dieses Verfahren macht registrierte Dienste zur Laufzeit auffindbar, ohne dass beim Systementwurf feststehen muss, welches physische Steuergerät später tatsächlich antwortet. Genau darin liegt der Unterschied zu einer Kennung, die auf dem CAN-Bus fest einem einzigen Sender zugeordnet ist.
Methods, Events und Fields: die Bausteine eines Diensts
Ein SOME/IP-Dienst setzt sich aus drei Elementtypen zusammen: Methods, Events und Fields. Eine Method funktioniert wie ein klassischer Funktionsaufruf. Ein Steuergerät stellt eine Anfrage, wartet auf eine Antwort und bekommt ein konkretes Ergebnis zurück, etwa den aktuellen Status einer Komponente. Ein Event dagegen ist eine einseitige Mitteilung. Der anbietende Dienst schickt eine Nachricht an alle Interessierten, entweder in festen Abständen oder immer dann, wenn sich ein Wert ändert, ohne dass der Empfänger aktiv nachfragen muss.
Ein Field kombiniert beide Prinzipien für einen einzelnen Wert. Es lässt sich lesen, unter bestimmten Bedingungen auch schreiben. Jede Änderung löst dabei automatisch eine Benachrichtigung an alle Abonnenten aus. Diese drei Bausteine decken zusammen fast jede Situation ab, die in einem Fahrzeug vorkommt, von der einmaligen Statusabfrage über den laufend aktualisierten Sensorwert bis zur Einstellung, die mehrere Systeme gleichzeitig beobachten sollen. Welche der drei Formen für eine Funktion gewählt wird, entscheidet der Entwickler des Diensts, nicht das Netzwerk selbst.
DDS: Daten verteilen, ohne einen festen Empfänger zu kennen
DDS, ausgeschrieben Data Distribution Service, verfolgt einen anderen Grundgedanken als SOME/IP. Der Standard wird seit 2004 von der Object Management Group gepflegt. Er ist datenzentriert statt dienstzentriert aufgebaut. Eine Anwendung veröffentlicht Werte unter einem benannten Thema. Jede andere Anwendung, die dieses Thema abonniert hat, erhält die Werte automatisch – ohne dass Sender und Empfänger sich gegenseitig kennen müssen und ohne eine zentrale Vermittlungsstelle, über die jede Nachricht laufen muss.
Die eigentliche Stärke von DDS liegt in der feinen Einstellbarkeit dieser Verteilung. Für jedes Thema lässt sich separat festlegen, ob wirklich jeder einzelne Wert ankommen muss. Ebenso einstellbar ist, wie viele zurückliegende Werte ein neu hinzukommender Abonnent nachgeliefert bekommt und innerhalb welcher Frist eine Aktualisierung spätestens erfolgen muss. Diese Kontrolle über Zuverlässigkeit, Historie und Fristen macht DDS zur bevorzugten Wahl dort, wo große, kontinuierliche Datenströme verteilt werden müssen. Ein Beispiel sind Objektlisten aus Kamera- und Radarsensorik in Fahrerassistenzsystemen, wo ein einzelner verlorener Messwert anders zu bewerten ist als eine verlorene Statusmeldung. Nicht zufällig ist DDS auch die Standard-Middleware von ROS 2, aus dessen Robotik-Umfeld viele Konzepte in die Fahrzeugentwicklung eingeflossen sind.
SOME/IP und DDS im Vergleich
Beide Protokolle ersetzen die feste Verdrahtung durch eine Form der Laufzeit-Entdeckung. Sie setzen dabei aber unterschiedliche Schwerpunkte. SOME/IP denkt in klar abgegrenzten Diensten mit Funktionsaufrufen, Ereignissen und Werten und stammt aus der AUTOSAR-Welt, in der ein Steuergerät eine bestimmte, genau umrissene Funktionalität anbietet. Das passt gut zu Komfort-, Karosserie- und zunehmend auch zu Gateway-Funktionen zwischen klassischer und adaptiver Plattform. DDS denkt in fortlaufenden Datenflüssen mit einstellbarer Übertragungsqualität. Es ist dort zu Hause, wo hohe Datenraten mit feiner Kontrolle über Zuverlässigkeit verteilt werden müssen, etwa in Hochleistungsrechnern für Fahrerassistenz und automatisiertes Fahren.
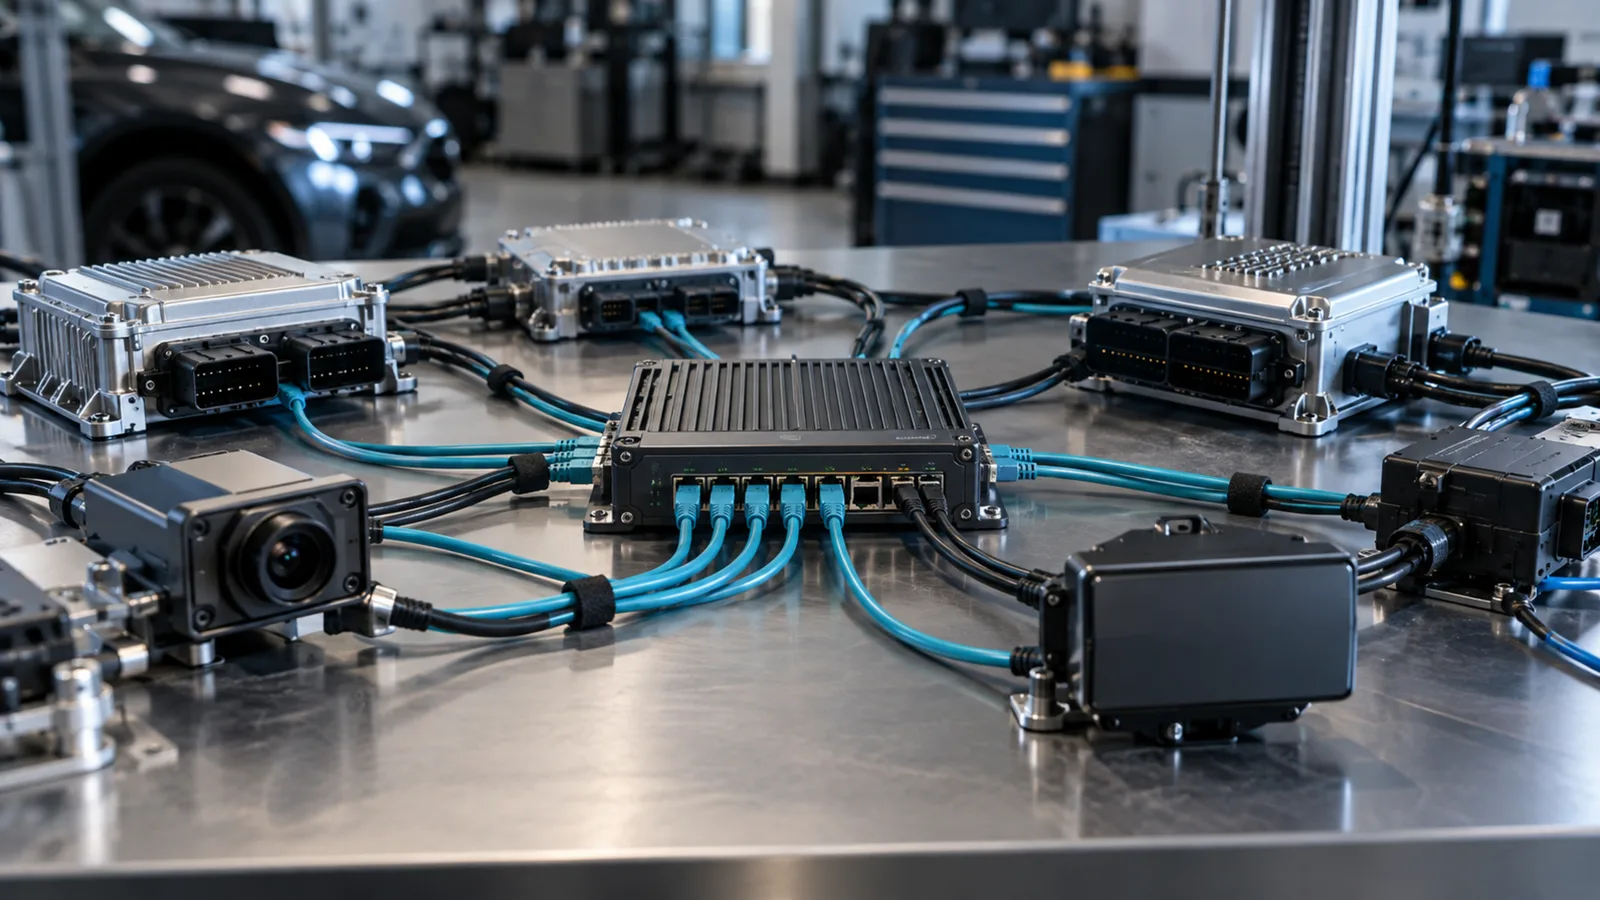
In der Praxis schließen sich beide Protokolle nicht aus. Die Kommunikationsverwaltung der AUTOSAR Adaptive Platform unterstützt SOME/IP, DDS und weitere Bindungen gleichzeitig als austauschbare Netzwerkanbindung unter derselben Anwendungsschnittstelle. Ein Softwaremodul kann also grundsätzlich denselben Dienst anbieten. Der Anwendungscode muss dabei nicht wissen, welches der beiden Protokolle die Daten am Ende tatsächlich transportiert. In vielen aktuellen E/E-Architekturen laufen deshalb beide Protokolle nebeneinander auf demselben physischen Ethernet-Rückgrat – jedes für die Domäne, für die es besser passt, statt in Konkurrenz zueinander zu stehen.
Warum das Software-defined Vehicle diese Flexibilität braucht
Moderne Fahrzeugarchitekturen bündeln Steuergeräte zunehmend in Zonen, statt sie über das ganze Fahrzeug zu verteilen. Diese Zonen übernehmen gleichzeitig Aufgaben der Datenverteilung und der Energieversorgung. Ein aktuelles Beispiel aus dem Jahr 2026 ist das Referenzsystem CoreRide Z248 von NXP. Es führt eine 48-Volt-Leistungsverteilung mit Netzwerkanbindung und Diagnosefunktion in einer vorvalidierten Zonensteuerung zusammen. Solche Systeme zeigen, warum Kommunikation und Energieverteilung in einem Software-defined Vehicle nicht getrennt betrachtet werden können. Fällt die Versorgung einer Zone aus, verschwinden mit ihr häufig mehrere scheinbar unabhängige Funktionen gleichzeitig, weil sie über denselben Zonencontroller laufen.
Für eine solche Architektur ist die serviceorientierte Kommunikation keine Spielerei, sondern eine Voraussetzung. Wandert eine Funktion in einer neuen Modellgeneration von einer zentralen Recheneinheit in einen Zonencontroller oder umgekehrt, ändert sich an der festen Signalmatrix eines klassischen Bordnetzes praktisch das gesamte Fahrzeug. Bei einem entdeckbaren Dienst dagegen bleibt die Schnittstelle gleich. Nur die Antwort kommt von einer anderen physischen Stelle, für den Abnehmer unsichtbar. Genau diese Beweglichkeit brauchen Hersteller, wenn Funktionen über Softwareupdates aktiviert, zwischen Hardwaregenerationen verschoben oder erst nach der Produktion freigeschaltet werden sollen.
Ethernet, CAN XL und die Übergangszeit im Bordnetz
SOME/IP wie DDS setzen normalerweise auf IP-Kommunikation über Ethernet auf. Ihre Verbreitung hängt deshalb eng damit zusammen, wie viel Automotive Ethernet tatsächlich im Fahrzeug verbaut ist. Nicht jedes Steuergerät bekommt aber schon in der aktuellen Fahrzeuggeneration einen eigenen Ethernet-Anschluss. Genau hier wird CAN XL relevant, die jüngste Weiterentwicklung der CAN-Busfamilie. Die AUTOSAR Adaptive Platform erlaubt CAN XL ausdrücklich als physikalische Schicht. Sie unterstützt dann aber ausschließlich das gemappte Tunneling von Ethernet-Rahmen durch das physische CAN-XL-Netz.
Für die Praxis bedeutet das: Ein Steuergerät, das nur an einem CAN-XL-Segment hängt, kann trotzdem an derselben serviceorientierten Kommunikation teilnehmen wie ein Gerät mit echtem Ethernet-Anschluss. Seine Ethernet-Rahmen werden einfach durch den CAN-XL-Kanal hindurchgereicht. Das erklärt, warum Hersteller ihre Fahrzeuge nicht in einem Schritt komplett neu verkabeln müssen, um von signalbasierter auf serviceorientierte Kommunikation umzustellen. Stattdessen wächst das Ethernet-Rückgrat schrittweise. Günstigere oder ältere Bus-Segmente bleiben über das Tunneling weiterhin eingebunden, bis eine spätere Fahrzeuggeneration sie ersetzt.
Wie Hersteller die Zusammenarbeit der Steuergeräte absichern
Eine serviceorientierte Architektur funktioniert nur, wenn sich jedes beteiligte Steuergerät exakt an dieselben Regeln für Ankündigung, Suche und Abonnement hält. Ein Anbieter, der sich nur ungefähr an die Spezifikation hält, kann die Dienstfindung im gesamten Fahrzeug stören. Dasselbe gilt für einen Abnehmer, der zu früh aufgibt – obwohl jedes einzelne Gerät für sich funktioniert. Genau deshalb existiert eine eigene Norm für Konformitätstests auf Anwendungs- und Sitzungsschicht des Fahrzeug-Ethernets. Sie legt Testfälle speziell für SOME/IP und für DHCPv4 fest und dient Herstellern als gemeinsamer Maßstab für die Qualitätssicherung.
Ergänzend pflegt AUTOSAR die SOME/IP-Protokollspezifikation selbst fortlaufend weiter. Dasselbe gilt für die Spezifikation der Adaptive Platform, deren jüngste Fassung Ende November 2025 veröffentlicht wurde. Diese Kombination aus Protokollspezifikation und unabhängigem Konformitätstest ist der Grund, warum ein Fahrzeughersteller die Dienstfindung nicht einfach dem jeweiligen Zulieferer überlassen kann. Ohne einen gemeinsamen, extern prüfbaren Maßstab müsste jede Kombination aus Steuergeräten unterschiedlicher Zulieferer im Fahrzeug einzeln neu erprobt werden, bevor sie zuverlässig zusammenarbeitet.
Was das für Diagnose und Nachrüstung bedeutet
Bei klassischer CAN-Kommunikation ist eine fehlende Nachricht mit einem Busanalysator vergleichsweise einfach zu erkennen. Die Kennung ist entweder auf dem Bus vorhanden oder nicht. Bei serviceorientierter Kommunikation kann dieselbe Beobachtung, eine ausbleibende Antwort, mehrere ganz unterschiedliche Ursachen haben, die auf verschiedenen Ebenen liegen. Ein Dienst wird in diesem Moment vielleicht schlicht noch nicht angeboten. Das anbietende Steuergerät läuft zwar, ist für diesen bestimmten Abnehmer aber gerade nicht autorisiert. Oder die reine Netzwerkverbindung ist in Ordnung, während der Dienst auf Anwendungsebene trotzdem nicht verfügbar ist.
Für eine saubere Diagnose bedeutet das, den Dienstzustand zusätzlich zur reinen Netzwerkerreichbarkeit mitzuschreiben, statt aus dem einen automatisch auf das andere zu schließen. Wo genau eine solche Kommunikation im Einzelfall tatsächlich abbricht, ist eine eigene, systematische Fehlersuche mit eigenen Werkzeugen und gehört nicht in diesen Beitrag. Wichtig ist hier nur die Grundannahme: Eine ausbleibende Antwort ist bei serviceorientierter Kommunikation nicht automatisch ein Kabel- oder Hardwarefehler. Auch bei der Nachrüstung gilt dieses Prinzip. Ein zusätzliches Gerät, das selbst Dienste anbietet oder bestehende abonniert, wird Teil desselben Entdeckungsmechanismus wie jedes werkseitig verbaute Steuergerät – mit eigener Anmeldezeit, eigenem Autorisierungsbedarf und zusätzlicher Netzlast, selbst wenn es technisch einwandfrei arbeitet.
Was ein Eingriff in diese Kommunikationsebene für die Zulassung bedeutet
Ein Nachrüstgerät kann sich in die serviceorientierte Kommunikation eines Fahrzeugs einklinken, etwa als zusätzliches Steuergerät, das eigene Dienste anmeldet oder bestehende abonniert. Das verändert unter Umständen die genehmigte Fahrzeugart oder das Sicherheitsverhalten, selbst wenn dafür keine einzige mechanische Schraube gelöst wird. Genau das unterscheidet moderne Fahrzeugelektronik von einem einfachen Zubehörteil: Die Änderung sitzt in der Software- und Kommunikationsschicht, ist von außen kaum sichtbar und trotzdem rechtlich relevant.
Umbauten am eigenen Fahrzeug. Ob ein Umbau auf öffentlichen Straßen betrieben werden darf, entscheidet der Genehmigungszustand des Fahrzeugs — die Genehmigung des Teils, der Einbau nach ihren Auflagen und, wo nötig, die Abnahme durch eine dafür zuständige Stelle. Solange diese Kette nicht vollständig ist, gehört der Umbau auf Privatgelände, Testflächen und in nicht öffentliche Bereiche.
Eine Herstellerfreigabe für ein Nachrüstgerät unterscheidet sich klar von einer eigenmächtigen Erweiterung. Im ersten Fall ist das Gerät über ein genehmigtes Diagnose- oder Gateway-Interface angebunden. Im zweiten Fall meldet es sich ungeprüft als zusätzlicher Dienstanbieter im Netzwerk an. Entscheidend ist, ob für das eingebaute Teil eine Betriebserlaubnis oder eine vergleichbare Genehmigung vorliegt und ob deren Einschränkungen und Einbauanweisungen tatsächlich eingehalten werden. Wird das versäumt, kann selbst ein an sich zulässiges Bauteil die Wirksamkeit der Betriebserlaubnis des ganzen Fahrzeugs kosten.
Merksatz: Signalbasierte Kommunikation legt jede Verbindung beim Fahrzeugdesign fest. Serviceorientierte Kommunikation lässt sie zur Laufzeit entstehen. SOME/IP bildet dafür einzelne Funktionsaufrufe, Ereignisse und Werte als Dienst ab. DDS verteilt fortlaufende Datenströme mit fein einstellbarer Übertragungsqualität – beide über Ethernet, oft auch über tunnelndes CAN XL, und häufig nebeneinander im selben Fahrzeug. Wer daraus schließt, eine ausbleibende Antwort sei automatisch ein Kabelfehler, übersieht die eigentliche Neuerung: Bei einem entdeckten statt fest verdrahteten Dienst kann die Ursache ebenso gut eine fehlende Anmeldung oder eine fehlende Freigabe sein.
Häufige Fragen
Was unterscheidet SOME/IP grundsätzlich von klassischer CAN-Kommunikation?
Klassische CAN-Kommunikation überträgt Signale auf fest zugewiesenen Kennungen, die schon beim Fahrzeugdesign feststehen. SOME/IP überträgt dagegen Dienste, die ein Steuergerät zur Laufzeit anbietet und die andere Steuergeräte erst im Betrieb entdecken und abonnieren.
Was ist der Hauptunterschied zwischen SOME/IP und DDS?
SOME/IP bildet einzelne Funktionsaufrufe, Ereignisse und Werte als klar abgegrenzten Dienst ab und stammt aus der AUTOSAR-Welt. DDS verteilt dagegen fortlaufende Datenströme datenzentriert unter einem Thema, mit fein einstellbarer Zuverlässigkeit – das passt besser zu großen Sensordatenmengen als zu einzelnen Funktionsaufrufen.
Braucht ein Fahrzeug mit SOME/IP zwingend durchgängige Ethernet-Verkabelung?
Nein. CAN XL kann Ethernet-Rahmen tunneln, sodass ein Steuergerät auch an einem CAN-XL-Segment an serviceorientierter Kommunikation teilnehmen kann, ohne selbst einen eigenen Ethernet-Anschluss zu besitzen.
Was genau macht die Service Discovery bei SOME/IP?
Sie sorgt dafür, dass ein anbietendes Steuergerät seinen Dienst im Netzwerk ankündigt und ein suchendes Steuergerät diesen Dienst findet, ohne dass beide vorher wissen mussten, wo der jeweils andere sitzt. Erst nach diesem Fund wird die eigentliche Verbindung aufgebaut.
Was ist ein Field, im Unterschied zu Method und Event?
Ein Field bündelt Lesen, Schreiben und automatische Änderungsbenachrichtigung für einen einzelnen Wert. Eine Method ist dagegen ein einmaliger Funktionsaufruf mit Antwort, ein Event eine einseitige Mitteilung ohne Rückfrage.
Warum ist DDS gerade in Fahrerassistenzsystemen verbreitet?
Weil sich für jeden Datenstrom einzeln festlegen lässt, wie zuverlässig, wie aktuell und wie weit zurückreichend Werte verteilt werden. Das passt zu Kamera- und Radardaten, die in hoher Frequenz und großer Menge anfallen und nicht immer jeden einzelnen Messwert verlustfrei benötigen.
Ändert serviceorientierte Kommunikation etwas an der Betriebserlaubnis eines Fahrzeugs?
Ein zusätzliches Gerät, das sich als Dienstanbieter oder Dienstabonnent in dieses Netzwerk einklinkt, kann die genehmigte Fahrzeugart oder das Sicherheitsverhalten berühren, auch ohne mechanischen Eingriff. Entscheidend ist, ob dafür eine Genehmigung vorliegt und deren Auflagen eingehalten werden.
Kann ich als Halter selbst erkennen, ob mein Fahrzeug SOME/IP oder DDS nutzt?
Nicht ohne Fachwerkzeug. Beide Protokolle laufen unsichtbar im Hintergrund der Fahrzeugelektronik; welches Protokoll wo eingesetzt wird, ist eine Entwurfsentscheidung des Herstellers und lässt sich von außen ohne Diagnosezugriff nicht ablesen.
Einordnung: wo die Regeln und Spezifikationen stehen
Die Fundstellen zu diesem Beitrag stehen hier gebündelt, damit der Lesetext ohne Spezifikationsnummern und Normzitate auskommt. Alle Quellen wurden am 18. September 2026 selbst geprüft, die wörtlichen Zitate aus der AUTOSAR-Spezifikation stammen aus dem selbst gelesenen Volltext desselben Tages.
Serviceorientierte Kommunikation und CAN-XL-Tunneling — AUTOSAR Adaptive Platform
- AUTOSAR, „Explanation of Adaptive Platform Design“, Dokument-ID 706, Release R25-11, veröffentlicht 27.11.2025, amtliche Spezifikation, selbst im Volltext gelesen und am 18.09.2026 abgerufen, deshalb im Text nicht verlinkt. Zum Diensteaufbau wörtlich: „A service consists of a combination of Events, Methods, Fields.“ Zur Dienstsuche wörtlich: „…this process is known as Service Discovery.“
- Zu CAN XL wörtlich: „Moreover CAN-XL is a physical layer option for AP. In this case AP supports only the mapped tunneling of Ethernet frames through the physical CAN XL network.“
- Zu den unterstützten Netzwerkbindungen wörtlich: „Currently, Communication Management supports SOME/IP, DDS, IPC (Inter-Process-Communication or any other custom binding), Signal PDU (Signal-Based Network binding) and Signal-Based Static Network binding.“
SOME/IP-Protokollspezifikation — AUTOSAR Foundation
- AUTOSAR, „SOME/IP Protocol Specification“, Dokument-ID 696, Release R24-11, veröffentlicht 27.11.2024, amtliche Spezifikation, selbst im Volltext gelesen und am 18.09.2026 abgerufen, nicht verlinkt. Die Spezifikation beschreibt die Übertragung von Methods, Events und Fields über UDP oder TCP und verweist für Ankündigung und Suche auf eine eigene Spezifikation der Service Discovery.
Konformitätstests für SOME/IP — ISO 21111-11
- ISO, Norm ISO 21111-11:2021, amtlicher Titel „Road vehicles — In-vehicle Ethernet — Part 11: Application layer to session layer conformance test plans“, Ausgabe 1, veröffentlicht Dezember 2021, Titel und Geltungsbereich über die öffentliche Normauskunft geprüft, abgerufen am 18.09.2026, Normvolltext kostenpflichtig und deshalb nicht zitiert, nicht verlinkt. Die Norm legt Konformitätstestfälle für SOME/IP und für DHCPv4 auf Anwendungs- und Sitzungsschicht des Fahrzeug-Ethernets fest.
Data Distribution Service — Object Management Group
- Object Management Group, Standard „Data Distribution Service (DDS)“, amtlich verabschiedet 2004, öffentliche Standardbeschreibung geprüft am 18.09.2026, nicht verlinkt. DDS ist als datenzentrierte Publish-Subscribe-Middleware mit themenbezogener Übertragung und einstellbaren Dienstgüteparametern wie Zuverlässigkeit, Historientiefe und Zustellfristen spezifiziert; die Interoperabilität zwischen Implementierungen verschiedener Anbieter regelt eine eigene Wire-Protokoll-Spezifikation.
Zonale 48-Volt-Referenzarchitektur — NXP CoreRide Z248
- NXP Semiconductors, Referenzdesign „CoreRide Z248 Zonal Reference System“, Markteinführung 2026, Herstellerquelle, abgerufen am 18.09.2026, nicht verlinkt. Das System kombiniert 48-Volt-Leistungsverteilung, Netzwerkanbindung über Ethernet-PHY und CAN-Transceiver sowie Diagnosefunktion in einer vorvalidierten Zonensteuerung auf Basis des Mikrocontrollers S32K5.
Fahrzeugänderungen und Betriebserlaubnis — § 19 StVZO
- § 19 StVZO, amtliche Überschrift „Erteilung und Wirksamkeit der Betriebserlaubnis“, abgerufen am 18.09.2026.
- Absatz 2 Satz 2, wörtlich: „Sie erlischt, wenn Änderungen vorgenommen werden, durch die 1. die in der Betriebserlaubnis genehmigte Fahrzeugart geändert wird, 2. eine Gefährdung von Verkehrsteilnehmern zu erwarten ist oder 3. das Abgas- oder Geräuschverhalten verschlechtert wird.“
- Aus Absatz 2, zu Software, wörtlich: „Für Softwareänderungen von im Verkehr befindlichen Fahrzeugen sind zusätzlich die hierzu amtlich bekannt gemachten Vorschriften zur Durchführung sowie der Stand der Technik zu beachten. Softwareänderungen nicht genehmigungspflichtiger Erweiterungen sind hiervon nicht betroffen.“
- Absatz 3 Satz 1, wörtlich: „Abweichend von Absatz 2 Satz 2 erlischt die Betriebserlaubnis des Fahrzeugs jedoch nicht, wenn bei Änderungen durch Ein- oder Anbau von Teilen 1. für diese Teile a) eine Betriebserlaubnis nach § 22 oder eine Bauartgenehmigung nach § 22a erteilt worden ist oder b) der nachträgliche Ein- oder Anbau im Rahmen einer Betriebserlaubnis oder eines Nachtrags dazu für das Fahrzeug nach § 20 oder § 21 genehmigt worden ist und die Wirksamkeit der Betriebserlaubnis, der Bauartgenehmigung oder der Genehmigung nicht von der Abnahme des Ein- oder Anbaus abhängig gemacht worden ist oder 2. für diese Teile a) eine EWG-Betriebserlaubnis, eine EWG-Bauartgenehmigung oder eine EG-Typgenehmigung nach Europäischem Gemeinschaftsrecht oder b) eine Genehmigung nach Regelungen in der jeweiligen Fassung entsprechend dem Übereinkommen vom 20. März 1958 über die Annahme einheitlicher Bedingungen für die Genehmigung der Ausrüstungsgegenstände und Teile von Kraftfahrzeugen und über die gegenseitige Anerkennung der Genehmigung, soweit diese von der Bundesrepublik Deutschland angewendet werden, erteilt worden ist und eventuelle Einschränkungen oder Einbauanweisungen beachtet sind oder 3. die Wirksamkeit der Betriebserlaubnis, der Bauartgenehmigung oder der Genehmigung dieser Teile nach Nummer 1 Buchstabe a oder b von einer Abnahme des Ein- oder Anbaus abhängig gemacht ist und die Abnahme unverzüglich durchgeführt und nach § 22 Absatz 1 Satz 5, auch in Verbindung mit § 22a Absatz 1a, bestätigt worden ist oder 4. (weggefallen).“
Was hier nicht belegt ist und deshalb fehlt
- Die genauen Nachrichtenbezeichnungen der SOME/IP-Service-Discovery (etwa Ankündigung, Suche, Abonnement) werden in diesem Beitrag allgemeinsprachlich beschrieben und nicht aus der eigenständigen Service-Discovery-Spezifikation zitiert, die als eigenes Dokument neben der hier verwendeten Protokollspezifikation geführt wird.
- Die AUTOSAR Classic Platform und ihre eigenen Anforderungen an Ethernet-Unterstützung sind ein eigenes, umfangreiches Regelwerk und werden hier nicht vertieft – dieser Beitrag beschreibt die Kommunikationsebene, nicht die vollständige Plattformarchitektur.
- Konkrete Bitraten, Latenzwerte oder Buslastgrenzen einzelner Fahrzeugmodelle sind herstellerspezifisch, nicht öffentlich belegt und werden deshalb nicht genannt.
- Wo genau eine ausbleibende Dienstantwort im Einzelfall entsteht, am Gateway, an der Netzwerktopologie oder an der Laufzeit, ist eine eigene systematische Fehlersuche und wird hier nicht behandelt.
Hinweis: Dieser Beitrag liefert allgemeine Orientierung, keine Rechtsberatung. Alle Angaben ohne Gewähr (Stand: September 2026).