Wissen · Hybridantrieb & Steuerung
Drehmomentkoordination im Hybrid: ICE, E-Motor, Getriebe und Radmoment im gemeinsamen Regelkreis
Beim Hybridantrieb entscheidet nicht der Fahrer, wie viel Moment Verbrenner und E-Motor jeweils liefern. Das entscheidet ein Regelkreis, der Fahrerwunsch, Batteriezustand, Getriebe und Traktion in Echtzeit gegeneinander abwägt.
Kurz gesagt: Die Drehmomentkoordination in einem Hybridfahrzeug ist eine laufende Entscheidung, kein fester Schlüssel. Ein Steuergerät übersetzt den Fahrerwunsch in getrennte Anforderungen an Verbrenner und E-Motor, prüft, was Batterie, Getriebe und Traktion gerade zulassen, und legt erst danach fest, welches Moment am Rad ankommt. Dieser Beitrag beschreibt diesen Regelkreis selbst – nicht, wie du ihn im Nachhinein an einem aufgezeichneten Log erkennst.
Warum Radmoment bei einem Hybrid nie nur von einer Quelle kommt
Tritt der Fahrer bei einem Hybridfahrzeug aufs Gaspedal, entsteht daraus zunächst kein einziger Befehl an einen Motor. Es entsteht ein Momentwunsch, den ein zentrales Steuergerät zwischen zwei völlig unterschiedlichen Antriebsquellen aufteilen muss. Der Verbrenner liefert sein Moment über Verbrennung, Drehzahl und Ansprechverzögerung, der E-Motor liefert seines nahezu verzögerungsfrei über den Inverter. Beide können gleichzeitig antreiben, einer kann antreiben, während der andere lädt, oder der Verbrenner steht ganz still, während der E-Motor allein fährt.
Diese Aufteilung passiert nicht einmalig beim Start der Fahrt, sondern mehrfach pro Sekunde. Batterieladezustand, Bauteiltemperaturen, Getriebezustand, Fahrbahnhaftung und Emissionsstrategie verändern sich laufend, und jede Änderung kann die Aufteilung neu justieren. Wer verstehen will, warum ein Hybridantrieb sich in einem Moment giftig und im nächsten träge anfühlt, muss deshalb diesen Regelkreis kennen, nicht nur die beiden Motoren, die er steuert.
Der Regelkreis im Überblick: vom Fahrerwunsch zum Radmoment
Der Ablauf folgt immer derselben Kette: Fahrerwunsch, Koordinator im Steuergerät, getrennte Anforderung an Verbrenner und E-Motor. Danach kommen die mechanischen Grenzen aus Getriebe und Kupplung, das tatsächlich gelieferte Radmoment und ein Rückfluss in Energiehaushalt und Thermik. Jeder dieser Schritte kann das Ergebnis verändern, bevor überhaupt ein Newtonmeter am Rad ankommt. Bosch beschreibt sein zentrales Fahrzeugsteuergerät genau in dieser Rolle: als Koordinationsinstanz, die Momentanforderungen zwischen den Antriebsquellen eines Hybridfahrzeugs verteilt und Freigaben erteilt oder verweigert.
Wichtig ist dabei die Reihenfolge der Ebenen. Der Fahrerwunsch ist ein Rohwert aus Pedalstellung und Fahrpedalkennlinie. Der Koordinator übersetzt ihn in eine Anforderung an jede einzelne Quelle. Er prüft anschließend, was diese Quelle gerade leisten darf, und erst danach steht fest, was tatsächlich am Rad geliefert wird. Wie ein Steuergerät die verfügbare Leistung eines einzelnen Elektroantriebs begrenzt, beschreibt die Einordnung zu VCU, BMS und Inverter bei gedrosselter Leistung. Beim Hybrid kommt zusätzlich die Wahl zwischen zwei Quellen hinzu, die dort noch keine Rolle spielt.
Momentwunsch, Freigabe und Lieferung: drei getrennte Werte
Drei Größen werden in der Steuergeräte-Logik bewusst auseinandergehalten: der angeforderte Wert, der freigegebene Wert und der tatsächlich gelieferte Wert. Der angeforderte Wert kommt aus dem Fahrerwunsch und der Betriebsstrategie. Der freigegebene Wert ergibt sich aus den Grenzen, die Batterie, Temperatur, Getriebe und Sicherheitssysteme gerade zulassen. Erst der gelieferte Wert ist das, was am Rad tatsächlich ankommt, und er kann spürbar niedriger liegen als das, was der Fahrer eigentlich angefordert hat.
Diese Trennung ist kein Selbstzweck, sondern der einzige Weg, eine Abweichung überhaupt einer Ursache zuzuordnen. Bleibt das Fahrzeug hinter dem Fahrerwunsch zurück, kann das an einer bewusst niedrigen Freigabe liegen, an einer mechanischen Begrenzung oder an einer schlicht verzögerten Umsetzung. Ohne alle drei Werte gleichzeitig zu kennen, bleibt offen, an welcher Stelle der Regelkreis eingegriffen hat.
Verbrennermoment und E-Motor-Moment als unabhängige Stellgrößen
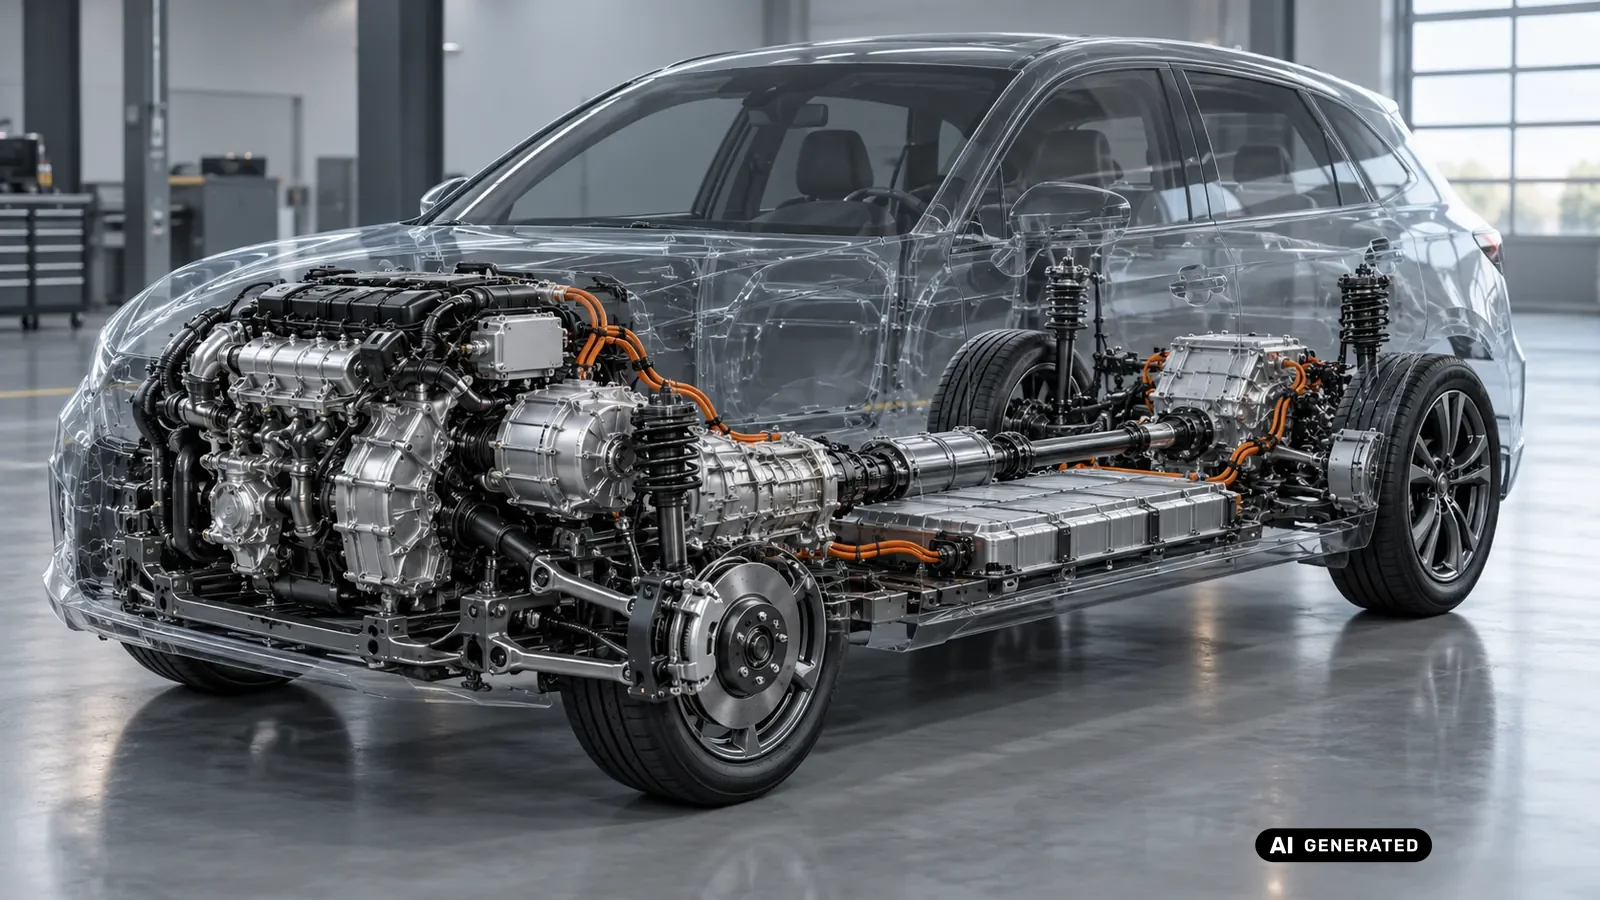
Verbrenner und E-Motor sind für den Koordinator zwei getrennte Stellgrößen, nicht zwei Anteile einer einzigen Größe. Der eine kann Moment aufbauen, während der andere gerade abbaut, und beide können sich zeitlich überlappen, ohne dass am Rad ein Sprung sichtbar wird. Bosch beschreibt sein Hochvolt-Hybridsystem entsprechend als Zusammenspiel aus Hochvoltbatterie, Leistungselektronik, Gleichspannungswandler, regenerativem Bremssystem und Antriebssteuerung. Als Bauformen nennt der Hersteller ein dediziertes Hybridgetriebe mit einzelnem Elektroantrieb, eine kombinierte Bauform mit E-Maschinen an zwei Positionen und eine leistungsverzweigte Bauform ohne feste Kupplung zwischen beiden Quellen. Welche Topologie verbaut ist, entscheidet mit, wie eng ICE- und E-Motor-Moment im jeweiligen Fahrzeug gekoppelt sind.
Für den E-Motor-Kanal ist zusätzlich der Inverter die entscheidende Grenze zwischen elektrischer und mechanischer Welt. Wie stark diese Umwandlung selbst schon Energie kostet und wie Schaltfrequenz und Halbleitermaterial dabei zusammenwirken, erklärt die Einordnung zu Funktion, PWM und Siliziumkarbid im Elektroauto-Inverter. Beim Hybrid liegt genau diese Baugruppe zwischen dem Momentwunsch an den E-Motor und dem, was am E-Motor tatsächlich ankommt.
| Bosch-Topologie | Position der E-Maschine | Was das für die Koordination bedeutet |
|---|---|---|
| Dediziertes Hybridgetriebe | Einzelner Elektroantrieb im Getriebe | E-Motor und Verbrenner teilen sich einen mechanischen Pfad, Kupplungen trennen beide bei Bedarf |
| Kombinierte Bauform | E-Maschinen an zwei Positionen im Antriebsstrang | Zwei elektrische Stellgrößen zusätzlich zum Verbrenner, mehr Freiheitsgrade für den Koordinator |
| Leistungsverzweigt | Ohne feste Kupplung zwischen den Quellen | Verbrenner- und E-Motor-Drehzahl bleiben stufenlos entkoppelt, die Aufteilung läuft rein elektrisch |
Diese drei Bauformen stammen aus der Herstellerbeschreibung von Bosch zu dessen eigenem Hochvolt-Hybridsystem und sind keine allgemeingültige Klassifikation für jeden Hersteller. Sie zeigen aber, warum die Frage „wie viele unabhängige Stellgrößen hat der Koordinator“ architekturabhängig ist und nicht mit zwei Motoren automatisch beantwortet ist.
Was Ladezustand und Temperatur dem Regelkreis vorgeben
Der Ladezustand der Batterie ist im Regelkreis kein Hintergrundwert, sondern eine aktive Grenze für das elektrische Moment. Sinkt er, kann derselbe Fahrerwunsch eine kleinere elektrische Unterstützung nach sich ziehen, und der Koordinator muss den fehlenden Anteil dem Verbrenner zuweisen oder den gelieferten Wert insgesamt absenken. Steigt die Temperatur von Batterie, E-Motor oder Inverter über einen kritischen Bereich, greift dieselbe Logik in die andere Richtung. Die freigegebene elektrische Leistung sinkt dann, um die Bauteile vor dauerhaftem Schaden zu schützen.
Diese Grenzen sind bei einem Hybrid dynamisch, nicht statisch, und genau deshalb kann derselbe Fahrbefehl an zwei Tagen unterschiedlich ankommen. Wie unterschiedlich stark eine Spannungsklasse solche Freigaben beeinflusst, zeigt der Vergleich zwischen einem 400- und einem 800-Volt-System in der Einordnung zu 400 oder 800 Volt: was die Antriebsspannung verändert. Ein Hybridsystem mit niedrigerer Spannungsklasse stößt bei gleicher angeforderter Leistung schneller an seine elektrische Grenze als eines mit höherer.
Das Getriebe als mechanische Grenze der Koordination
Ein Getriebe ist im Regelkreis keine passive Übersetzung, sondern eine eigene Grenze, die der Koordinator einhalten muss. Kupplungen können nur ein begrenztes Moment ohne Schlupf übertragen, und in integrierten Hybridarchitekturen teilen sich Verbrenner und E-Motor denselben mechanischen Pfad durch dasselbe Getriebe. ZF beschreibt sein 8HP-evo-Getriebe genau als einen solchen Baukasten. Die Plattform ist wahlweise für einen reinen Verbrenner, für ein 48-Volt-Mildhybridsystem oder für ein 400-Volt-Hybridsystem mit Plug-in- oder Vollhybridvariante ausgelegt, in der stärksten Ausführung mit bis zu 600 Newtonmetern und 200 Kilowatt elektrischer Leistung. Diese Werte sind eine Herstellerangabe zu genau diesem Produkt, keine allgemeine Grenze für jedes Hybridgetriebe.
Wie stark eine Kupplung selbst unter Last ins Schlupfen gerät und was das für das übertragene Moment bedeutet, beschreibt die Einordnung zu Doppelkupplung: Kupplungsmoment, Schlupf und Wärme. Beide Kupplungen setzen dem Koordinator eine harte mechanische Obergrenze, unabhängig davon, was Verbrenner und E-Motor an Moment liefern könnten.
Bei einem klassischen Wandlerautomaten übernimmt stattdessen der Drehmomentwandler diese Rolle. Wann ein Schlupf dort normal ist und wann nicht, klärt die Einordnung zu Drehmomentwandler und Wandlerüberbrückung. Beide Bauformen setzen dem Koordinator dieselbe Art von Grenze, nur an einer anderen Stelle im Antriebsstrang.
| ZF-8HP-evo-Variante | Spannungsklasse | Elektrische Zusatzleistung |
|---|---|---|
| Reiner Verbrenner | ohne Hybridpfad | keine |
| 48-Volt-Mildhybrid | 48 Volt | Unterstützung und Rekuperation, kein rein elektrisches Fahren |
| 400-Volt-Hybridsystem | 400 Volt | bis zu 600 Newtonmeter und 200 Kilowatt in der stärksten Ausführung, Plug-in- oder Vollhybridvariante |
Diese Tabelle bildet ausschließlich das Produktangebot von ZF zu genau diesem Getriebe ab. Sie zeigt aber ein Muster, das über dieses eine Produkt hinausreicht: Dieselbe mechanische Plattform kann je nach Spannungsklasse einen völlig anderen Koordinationsaufwand verlangen, ohne dass sich am Getriebegehäuse selbst etwas ändert. Der Koordinator muss also nicht nur wissen, welche Quellen vorhanden sind, sondern auch, in welcher Spannungsklasse sie arbeiten.
Torque Fill: wie ein Schaltvorgang ohne Lastloch bleibt
Bei einem klassischen Verbrenner entsteht während eines Schaltvorgangs kurz ein Lastloch, weil die Kupplung öffnet und das Moment für einen Moment nicht mechanisch verbunden ist. In einer Hybridarchitektur kann der E-Motor genau diese Lücke füllen, weil er sein Moment praktisch verzögerungsfrei liefert. Diese Funktion wird häufig Torque Fill genannt, und sie ist architekturabhängig, nicht bei jedem Hybridfahrzeug gleich ausgeprägt.
Ob eine solche Funktion überhaupt greifen kann, hängt davon ab, ob der E-Motor mechanisch nah genug am Getriebe sitzt, um während des Schaltvorgangs weiter Moment einzuspeisen. Ein kurzer, hoher Momentwert während dieser Phase sagt dabei nichts über die dauerhaft verfügbare Leistung des Systems aus. Warum ein Spitzenwert und eine über Zeit gehaltene Leistung zwei verschiedene Dinge sind, erklärt die Einordnung zu Sustained Performance: Dauerleistung statt Peak richtig messen. Genau dieselbe Unterscheidung gilt für jeden Torque-Fill-Moment im Regelkreis.
Generatormoment als negativer Beitrag zum Antrieb
Nicht jeder Beitrag der E-Maschine zum Antriebsstrang ist positiv. Läuft die Maschine als Generator, während der Verbrenner das Fahrzeug antreibt, entzieht sie dem mechanischen Pfad Moment, um daraus Ladestrom für die Batterie zu erzeugen. Für den Koordinator ist dieser Wert deshalb negativ zu führen, obwohl der Verbrenner in diesem Moment mechanisch gesehen mehr leisten muss, als am Rad ankommt.
Dieselbe Logik gilt bei der Rekuperation, nur mit umgekehrtem Vorzeichen zur Bremsanforderung. Wie ein Fahrzeug dabei entscheidet, welcher Anteil einer Bremsanforderung über die Reibbremse und welcher über den Generator läuft, beschreibt die Einordnung zu Rekuperation und Bremse: Pedalweg und Bremsdruck. Dieser Anteil fließt in dieselbe Momentbilanz ein, die der Koordinator laufend führt.
Nicht nur die Batterie hält dabei Energie, sondern auch Rotor, Getriebe und Räder als bewegte Massen halten Trägheit. Das zeigt zusätzlich die Einordnung zu Rekuperation im E-Auto: Rotor, Getriebe und Räder. Ein Generatormoment wirkt deshalb nie isoliert auf die Batterie, sondern auf den gesamten mechanischen Pfad dahinter.
Wenn Traktionskontrolle und ESP dem Regelkreis vorgreifen
Selbst wenn Batterie, Getriebe und Verbrenner ein bestimmtes Moment zulassen würden, kann ein übergeordnetes System diesen Wert noch einmal senken. Traktionskontrolle und ESP greifen ein, sobald ein Rad die Haftung verliert, und reduzieren das gelieferte Moment unabhängig davon, was der Antriebsstrang technisch liefern könnte. Diese Eingriffe liegen zeitlich nach der eigentlichen Momentkoordination zwischen Verbrenner und E-Motor, nicht davor.
Bei Fahrzeugen mit mehreren angetriebenen Achsen kommt eine weitere Ebene hinzu: die Verteilung des freigegebenen Radmoments zwischen den einzelnen Rädern selbst. Wie das über Differential, Lamellenkupplung oder gezielten Bremseingriff funktioniert, erklärt die Einordnung zu Torque Vectoring: Differential, Twin-Clutch oder Bremseingriff. Diese Verteilung setzt voraus, dass die Quellenkoordination zwischen Verbrenner und E-Motor bereits abgeschlossen ist, sie ersetzt sie nicht.
Vom Motormoment zum Radmoment: warum die Übersetzung entscheidet
Ein Momentwert am Verbrenner oder am E-Motor sagt für sich genommen wenig über das Moment am Rad aus. Dazwischen liegt die Getriebeübersetzung, und je nach eingelegtem Gang verändert sich das Verhältnis zwischen Motormoment und Radmoment erheblich. Ein niedriger Gang vervielfacht ein moderates Motormoment zu einem hohen Radmoment, ein hoher Gang tut das Gegenteil.
Beim Verbrenner kommt eine weitere Zwischenstufe hinzu, bevor überhaupt von Motormoment die Rede sein kann: der Ladedruck bei aufgeladenen Motoren und die daraus resultierende tatsächliche Last. Warum mehr Ladedruck nicht automatisch mehr nutzbares Moment bedeutet, zeigt die Einordnung zu Ladedruck, Last und Drehmoment. Der Koordinator muss also nicht nur zwischen zwei Quellen entscheiden, sondern innerhalb jeder Quelle auch deren eigene Übersetzungskette berücksichtigen, bevor er ein Radmoment als Ergebnis ausweist.
Regelziele: Wirkungsgrad, Komfort und Emission gegeneinander abgewogen
Der Koordinator verfolgt bei jeder Entscheidung mehrere Ziele gleichzeitig, und diese Ziele stehen sich teilweise entgegen. Ein möglichst hoher Wirkungsgrad würde den Verbrenner am liebsten in seinem effizientesten Betriebspunkt halten, unabhängig vom Momentwunsch des Fahrers. Ein möglichst hoher Komfort würde dagegen jeden Übergang zwischen den Quellen so glätten, dass der Fahrer ihn gar nicht bemerkt. Und eine Emissionsstrategie kann verlangen, den Verbrenner in bestimmten Betriebszuständen ganz stillzuhalten, selbst wenn das andere Ziele beeinträchtigt.
Wie stark sich diese Abwägung zwischen Architekturen unterscheidet, zeigt sich am deutlichsten zwischen einem 48-Volt-Mildhybrid und einem echten Hochvolt-Hybrid. Was ein 48-Volt-Bordnetz an Unterstützung leisten kann und wo seine Grenzen liegen, beschreibt die Einordnung zu Mildhybrid: was das 48-Volt-Bordnetz wirklich kann. Ein Mildhybrid kann nur unterstützen, rekuperieren und den Verbrenner beim Start entlasten. Ein Vollhybrid oder Plug-in-Hybrid kann darüber hinaus rein elektrisch fahren, und der Koordinator muss dafür ein ganz anderes Zielsystem verwalten.
Warum ein Fahrmodus keine feste Drehmomentaufteilung festlegt
Ein gewählter Fahrmodus wie Sport, Comfort oder ein rein elektrischer Modus verändert nicht direkt, wie viel Moment jede Quelle liefert. Er verändert die Strategie, nach der der Koordinator diese Entscheidung trifft. Im Sportmodus reagiert die Momentanforderung schärfer auf den Fahrerwunsch, im Comfort-Modus wird sie geglättet, und im elektrischen Modus wird der Verbrenner so lange wie möglich außen vor gelassen. Welches Moment am Ende tatsächlich geliefert wird, hängt trotzdem weiterhin von Batteriezustand, Temperatur und mechanischen Grenzen ab.
Ein Modus-Label ist deshalb kein Ersatz für eine tatsächliche Momentaufteilung, sondern nur eine Voreinstellung für die Strategie dahinter. Zwei Fahrten im selben Modus können durchaus unterschiedliche Aufteilungen erzeugen, wenn sich Ladezustand oder Temperatur zwischen ihnen verändert haben. Wer die verschiedenen Hybridarten dahinter nicht auseinanderhält, verwechselt dabei schnell architekturbedingte Unterschiede mit reinen Moduseinstellungen, wie die Einordnung zu Hybridarten im Vergleich: MHEV, HEV und PHEV im Detail zeigt.
Was diese Koordination nicht ist und wo sie endet
Dieser Beitrag beschreibt eine Architektur- und Funktionsebene, keine Anleitung. Er nennt bewusst keine allgemeinen Grenzwerte für Drehmoment oder Leistung, weil solche Werte immer an ein konkretes Fahrzeug, eine konkrete Softwareversion und einen konkreten Zustand gebunden sind. Ein Wert, der bei einem bestimmten Getriebe oder einem bestimmten Hybridsystem gilt, lässt sich nicht auf ein anderes Fahrzeug übertragen, selbst wenn beide als Hybrid bezeichnet werden.
Ebenso beschreibt dieser Beitrag keine Eingriffe an spannungsführenden Bauteilen, keine Manipulation der Momentaufteilung und keine Anleitung zur Änderung von Steuergerätefunktionen. Ein Regelkreis, der so eng verzahnt zwischen zwei Antriebsquellen, einem Getriebe und mehreren Sicherheitssystemen arbeitet, verträgt keinen isolierten Eingriff an nur einer Stelle. Wo Eingriffe an dieser Architektur überhaupt rechtlich denkbar sind, klärt der Abschnitt Einordnung am Ende dieses Beitrags.
Häufige Fragen
Was bedeutet Drehmomentkoordination bei einem Hybridfahrzeug genau?
Damit ist gemeint, dass ein zentrales Steuergerät den Momentwunsch des Fahrers laufend zwischen Verbrenner und E-Motor aufteilt. Diese Aufteilung berücksichtigt Batteriezustand, Temperatur, Getriebegrenzen und Traktion, bevor ein Moment tatsächlich am Rad ankommt.
Warum reicht der Fahrerwunsch allein nicht aus, um das Radmoment zu bestimmen?
Weil der Fahrerwunsch erst in eine Anforderung, dann in eine von Grenzen abhängige Freigabe und schließlich in ein tatsächlich geliefertes Moment übersetzt wird. Jede dieser drei Stufen kann das Ergebnis gegenüber dem ursprünglichen Wunsch verändern.
Warum kann der Ladezustand der Batterie das Fahrverhalten spürbar verändern?
Weil ein niedrigerer Ladezustand die freigegebene elektrische Leistung senkt, selbst bei identischem Fahrerwunsch. Der Koordinator muss den fehlenden Anteil dann entweder dem Verbrenner zuweisen oder das gelieferte Gesamtmoment absenken.
Was ist mit Torque Fill bei einem Hybridgetriebe gemeint?
Torque Fill bezeichnet die Möglichkeit, ein kurzes Lastloch beim Schaltvorgang mit dem nahezu verzögerungsfreien Moment des E-Motors zu überbrücken. Diese Funktion ist architekturabhängig und nicht bei jedem Hybridfahrzeug in gleicher Form vorhanden.
Warum kann das Moment der E-Maschine im Regelkreis auch negativ sein?
Läuft die E-Maschine als Generator, während der Verbrenner antreibt, entzieht sie dem mechanischen Pfad Moment, um Ladestrom zu erzeugen. Für den Koordinator zählt dieser Anteil deshalb als negativer Beitrag zum Antrieb, nicht als zusätzliche Leistung.
Legt ein Fahrmodus wie Sport oder Comfort fest, wie viel Moment jede Quelle liefert?
Nein, ein Fahrmodus verändert nur die Strategie, nach der der Koordinator entscheidet, nicht die Momentaufteilung selbst. Wie viel Moment tatsächlich geliefert wird, hängt weiterhin von Batteriezustand, Temperatur und mechanischen Grenzen ab.
Gilt eine bestimmte Newtonmeter- oder Kilowattangabe für jedes Hybridgetriebe gleichermaßen?
Nein, solche Werte sind immer Herstellerangaben zu einem konkreten Produkt und einer konkreten Ausführung. Sie lassen sich nicht auf ein anderes Fahrzeug oder Getriebe übertragen, nur weil beide als Hybrid bezeichnet werden.
Beschreibt dieser Beitrag, wie du selbst in die Drehmomentkoordination eines Hybridfahrzeugs eingreifst?
Nein, dieser Beitrag beschreibt die Architektur und die Regelziele hinter dieser Koordination, keine Anleitung zum Eingriff. Eingriffe an spannungsführenden Bauteilen oder Steuergerätefunktionen gehören in die Hände von qualifiziertem Fachpersonal.
Einordnung: wo die Regeln stehen
Dieser Beitrag beschreibt, wie ein Hybridantrieb die Aufteilung des Drehmoments zwischen Verbrenner und E-Motor in Echtzeit entscheidet – nicht, wie sich diese Entscheidung im Nachhinein an einem aufgezeichneten Log ablesen lässt. Wer genau das sucht, findet die passende Ergänzung in der Einordnung zum Lesen von Hybrid-Logs mit Drehmomentpfaden, Kupplungen und SOC, die typische Fehlinterpretationen und einen Diagnoseworkflow für die Werkstatt beschreibt.
Für die kombinierte Messung der Systemleistung aus Verbrenner, E-Motor und Batterie, etwa um zwei Prüfstandsläufe sauber miteinander zu vergleichen, ist die Einordnung zu Hybrid-Systemleistung messen: Verbrenner, E-Motor und Batterie im Log die passende Ergänzung. Keine Angabe in diesem Beitrag ersetzt eine Hochvolt-Mess- oder Umbauanleitung; Eingriffe an spannungsführenden Bauteilen bleiben qualifiziertem Fachpersonal vorbehalten.
Umbauten am eigenen Fahrzeug. Ob ein Umbau auf öffentlichen Straßen betrieben werden darf, entscheidet der Genehmigungszustand des Fahrzeugs — die Genehmigung des Teils, der Einbau nach ihren Auflagen und, wo nötig, die Abnahme durch eine dafür zuständige Stelle. Solange diese Kette nicht vollständig ist, gehört der Umbau auf Privatgelände, Testflächen und in nicht öffentliche Bereiche.
Herstellerquellen zu Steuergerät, Hybridsystem und Getriebe
- Bosch, Produktbeschreibung zur Vehicle Control Unit: beschreibt die zentrale Koordination von Momentanforderung, Freigabe und Aufteilung zwischen den Antriebsquellen eines Hybridfahrzeugs. Herstellerquelle, im Klartext benannt, nicht verlinkt (seit dem 07.09.2026 grundsätzlich ohne Link), abgerufen im September 2026.
- Bosch, Produktbeschreibung zum Hochvolt-Hybridsystem: nennt als Bauteile Hochvoltbatterie, Leistungselektronik, Gleichspannungswandler, regeneratives Bremssystem und Antriebssteuerung sowie als Topologien eine Bauform mit dediziertem Hybridgetriebe, eine kombinierte Bauform und eine leistungsverzweigte Bauform. Produktspezifische Herstellerangabe, kein Normtext. Herstellerquelle, im Klartext benannt, nicht verlinkt, abgerufen im September 2026.
- ZF, Produktbeschreibung zum 8HP-evo-Getriebe: beschreibt einen Getriebe-Baukasten für Verbrenner, 48-Volt-Mildhybrid und 400-Volt-Hybridsysteme mit bis zu 600 Newtonmetern und 200 Kilowatt elektrischer Leistung. Produktspezifisch, nicht auf andere Getriebe übertragbar. Herstellerquelle, im Klartext benannt, nicht verlinkt, abgerufen im September 2026.
Typische Fehlinterpretationen bei der Einordnung
- Ein gewählter Fahrmodus wird mit einer festen Drehmomentaufteilung zwischen Verbrenner und E-Motor gleichgesetzt, obwohl er nur die Regelstrategie verändert.
- Ein Spitzenwert während eines Schaltvorgangs oder Kickdowns wird als dauerhaft verfügbare Systemleistung dargestellt.
- Eine Newtonmeter- oder Kilowattangabe zu einem konkreten Getriebe wie dem ZF 8HP evo wird auf ein anderes Hybridfahrzeug übertragen, ohne dass die Architektur übereinstimmt.
- Der Momentwunsch des Fahrers wird mit dem tatsächlich gelieferten Moment gleichgesetzt, ohne die dazwischenliegende Freigabe durch Batterie, Temperatur und Getriebe zu berücksichtigen.
Hinweis: Dieser Beitrag liefert allgemeine Orientierung, keine Rechtsberatung. Alle Angaben ohne Gewähr (Stand: September 2026).