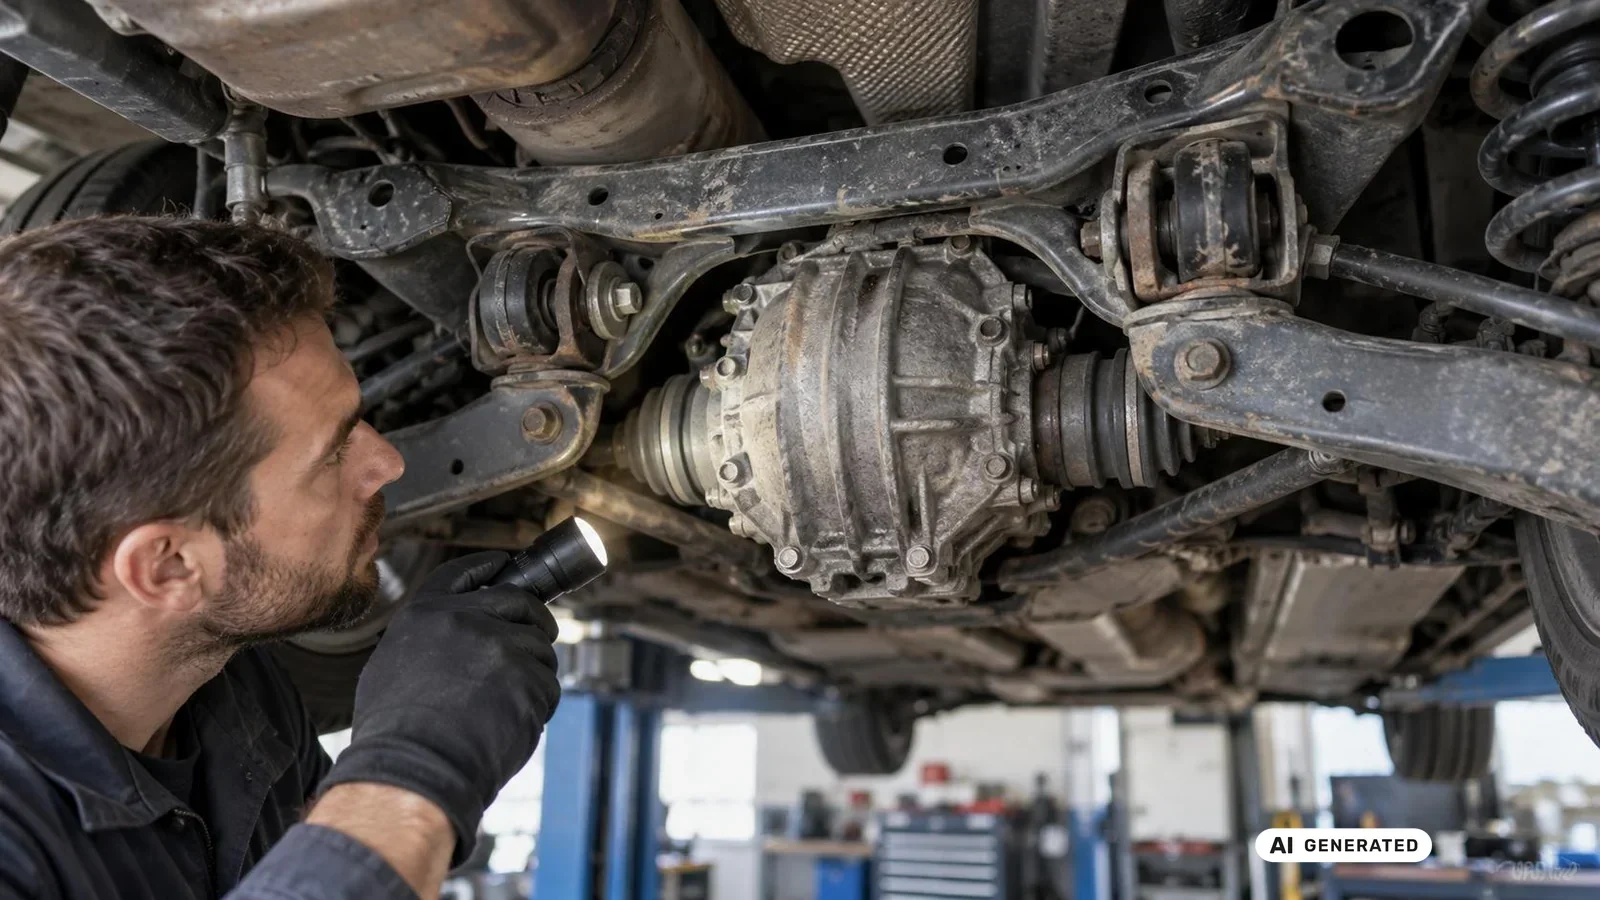
Wissen · Antrieb & Fahrwerk
Differentialsperre erklärt: offenes Diff, Sperre und aktives System
Ein Differential erlaubt zwei Rädern unterschiedliche Drehzahlen. Wie viel Moment dabei am einzelnen Rad ankommt, entscheiden Differentialtyp, Reifenhaftung, Reib- oder Kupplungselemente und manchmal eine aktive Regelung. „Offen verteilt immer 50:50″ und „Sperre schickt automatisch alles zum Griprad“ sind beides Vereinfachungen, die am Fahrzeug so nicht zutreffen.
Kurz gesagt: Ein offenes Differential verteilt Antriebsmoment zwar gleichmäßig auf beide Räder, das Rad mit weniger Grip begrenzt aber trotzdem, wie viel Kraft insgesamt ankommt. Eine Sperre fügt zusätzliches Kopplungsmoment hinzu, entweder über Reibung und Verzahnung oder über einen elektronisch gesteuerten Aktuator. Ein Sperrgrad in Prozent ist dabei keine feste Momentverteilung, sondern hängt vom Betriebszustand ab, und ein Bremseingriff kann ähnlich wirken, ohne dieselbe Technik zu sein.
Was ein Differential grundsätzlich leisten muss
Zwei Räder an einer Achse legen bei einer Kurvenfahrt unterschiedlich lange Wege zurück. Das kurveninnere Rad dreht sich langsamer als das kurvenäußere, weil sein Radius kleiner ist. Ohne einen Ausgleich zwischen beiden Seiten würde ein Rad zwangsläufig schleifen oder überdreht werden, sobald das Fahrzeug nicht mehr exakt geradeaus fährt.
Genau diesen Ausgleich übernimmt das Differential. Es erlaubt den beiden Abtrieben unterschiedliche Drehzahlen, während es gleichzeitig Antriebsmoment von der Kardanwelle oder dem Elektromotor auf beide Seiten verteilt. Diese kinematische Funktion — Drehzahlausgleich zulassen — ist bei jedem Differentialtyp gleich, vom einfachsten offenen Kegelraddifferential bis zum elektronisch geregelten System in einem aktuellen Sportwagen.
Wie viel Moment dabei tatsächlich an jedem einzelnen Rad ankommt, ist dagegen eine zweite, unabhängige Frage. Genau hier unterscheiden sich offenes Differential, Sperrdifferential und aktives Differential deutlich voneinander, und genau hier entstehen auch die meisten Missverständnisse über das Thema.
Offenes Differential: gleiche Momentverteilung, ungleiche Wirkung
Ein offenes Differential verteilt das eingehende Antriebsmoment über seine Zahnradgeometrie zu annähernd gleichen Teilen auf beide Abtriebswellen, unabhängig davon, wie schnell sich die beiden Räder gerade drehen. Diese gleiche Verteilung ist aber nicht dasselbe wie eine gleiche nutzbare Kraft am Boden, und genau das wird in Diskussionen häufig durcheinandergebracht.
Sobald ein Rad deutlich weniger Grip hat als das andere, etwa auf Schnee, in einem tiefen Schlagloch oder wenn starke Lastverlagerung ein Rad fast entlastet, begrenzt genau dieses Rad das gesamte übertragbare Moment. Die Zahnradgeometrie liefert zwar weiterhin annähernd gleiches Moment auf beiden Seiten, aber das Rad mit weniger Haftung kann davon nur wenig in tatsächlichen Vortrieb umsetzen, bevor es durchdreht. Das Ergebnis: Das Fahrzeug bleibt stehen, obwohl das gripstarke Rad theoretisch noch deutlich mehr leisten könnte.
Für die Einordnung ist deshalb wichtig, zwischen zwei Ebenen zu trennen: der kinematischen Funktion des Differentials, die immer gleich bleibt, und der tatsächlich nutzbaren Kraft am jeweiligen Rad, die von der Reifenhaftung in diesem Moment abhängt. Ein offenes Differential ist an der ersten Ebene beteiligt, hat aber keinen Einfluss auf die zweite.
Sperrdifferential: wie Reibung oder Verzahnung Moment umleiten
Ein Sperrdifferential — im Sprachgebrauch oft kurz Sperre oder LSD für Limited-Slip-Differential genannt — ergänzt die offene Grundfunktion um ein zusätzliches Kopplungsmoment zwischen den beiden Abtriebswellen. Dieses Kopplungsmoment sorgt dafür, dass ein durchdrehendes Rad nicht mehr das gesamte verfügbare Moment für sich allein „verbraucht“, sondern ein Teil davon zum Rad mit mehr Haftung umgeleitet wird.
Wie diese Kopplung technisch entsteht, unterscheidet sich je nach Bauart. Verbreitet sind Lamellenkupplungen, die über Reibscheiben ein Bremsmoment zwischen den Wellen erzeugen, sobald eine Drehzahldifferenz auftritt oder ein bestimmter Vorspannwert überschritten wird. Daneben gibt es rein mechanische, verzahnungsbasierte Systeme, die ohne Reiblamellen auskommen und ihre Sperrwirkung über die Geometrie der Zahnräder selbst erzeugen. Beide Wege führen zu einem ähnlichen Fahrverhalten, sind technisch aber unterschiedliche Konstruktionen mit unterschiedlichem Verschleiß- und Wartungsverhalten. Dieselbe Bauart aus Lamellen und Anpressdruck steckt auch im Verteilergetriebe zwischen Vorder- und Hinterachse, nur dass dort nicht zwei Räder, sondern zwei ganze Achsen gekoppelt werden.
Entscheidend für die Praxis ist: Eine Sperre verändert nicht die Zahnradgeometrie der Grundverteilung, sondern legt ein zusätzliches, reib- oder geometriebasiertes Kopplungsmoment darüber. Dieses Moment ist endlich und hängt vom Bauteilzustand ab — es „schickt“ nicht automatisch die volle Antriebsleistung zum Rad mit mehr Grip, sondern begrenzt lediglich, wie stark ein Rad relativ zum anderen durchdrehen kann.
Aktives Differential: wenn ein Aktuator die Verteilung steuert
Ein aktives Differential geht einen Schritt weiter als die passive, rein mechanische Sperre. Hier steuert ein elektronisch angesteuerter Aktuator — meist ebenfalls eine Lamellenkupplung, aber mit hydraulischem oder elektromechanischem Antrieb — wie stark die Kopplung zwischen den beiden Rädern in jedem Moment ausfällt. BMW beschreibt ein solches System für die X3 M und X4 M als aktives Differential, dessen Sperrwirkung situativ von der Fahrzeugelektronik angepasst wird, nach Herstellerangabe. Eine verwandte Architektur findet sich bei Allradsystemen im Elektroauto, wo statt eines Verbrennungsmotors zwei separate E-Motoren die Momentverteilung übernehmen.
Der wesentliche Unterschied zur passiven Sperre liegt in der Reaktionsgeschwindigkeit und im Regelverhalten. Während eine mechanische Lamellensperre erst auf eine tatsächlich auftretende Drehzahldifferenz reagiert, kann ein aktives System vorausschauend eingreifen, etwa beim Einlenken in eine Kurve, noch bevor überhaupt Schlupf entsteht. Die Steuerung wertet dafür zusätzliche Signale aus, etwa Lenkwinkel, Gaspedalstellung und Fahrzeugquerbeschleunigung, und passt die Kupplungskraft entsprechend an. Fahrerwunsch und Drehmoment-Arbitration richtig lesen ordnet ein, wie die Gaspedalstellung in eine solche Anforderung übersetzt wird.
Für die Bewertung eines solchen Systems zählt deshalb nicht nur die maximale Sperrwirkung. Auch der komplette Regelzustand dahinter zählt: Software-Version, Fahrmodus und aktuelle Betriebstemperatur der Kupplung beeinflussen, wie das System tatsächlich reagiert. Ob eine solche Softwareänderung überhaupt als Codierung, Kalibrierung oder als eigenständiges Firmware-Update gilt, ist dabei selbst eine technische Unterscheidung mit eigenen Regeln. Ein Aktuator-Befehl ist dabei immer nur der Stellbefehl. Wie viel Moment am Ende tatsächlich übertragen wird, hängt zusätzlich vom Reibzustand und von der Aktuatorkapazität ab.
Warum ein Sperrgrad in Prozent keine feste Momentverteilung ist
In Datenblättern und Foren taucht häufig eine Prozentangabe für den Sperrgrad eines Differentials auf, etwa „40 Prozent Sperrwirkung unter Last“. Diese Zahl wird oft so gelesen, als würde sie eine feste, immer gleiche Momentverteilung zwischen den Rädern beschreiben. Tatsächlich beschreibt sie aber nur einen bestimmten Testzustand unter definierten Bedingungen, nicht den Zustand des Systems in jeder beliebigen Fahrsituation.
Der Grund liegt in der Physik der Kopplung selbst. Bei einer reibungsbasierten Sperre hängt die tatsächlich übertragene Kraft von der anliegenden Normalkraft auf den Lamellen ab, vom Reibwert der Beläge, von der Öltemperatur und vom Verschleißzustand. Eine Motorkalibrierung hängt ähnlich von wiederholter Belastung über viele Zyklen ab, nicht nur vom Spitzenwert. Zwei Fahrzeuge mit demselben angegebenen Sperrgrad können deshalb bei unterschiedlicher Betriebstemperatur spürbar verschieden reagieren.
Für die Einordnung eines Herstellerwerts oder einer Tuningangabe heißt das: Eine einzelne Prozentzahl ist ein Anhaltspunkt für die grundsätzliche Auslegung eines Systems, aber keine belastbare Aussage über das Verhalten in jedem einzelnen Betriebspunkt. Erst zusammen mit Angaben zu Testbedingung, Temperatur und Lastzustand wird aus der Zahl eine überprüfbare technische Aussage.
Preload und dynamische Sperrung sind zwei verschiedene Dinge
Viele mechanische Sperrdifferentiale haben eine sogenannte Vorspannung, den Preload. Das ist ein Grundmoment, das die Kupplung bereits ohne jede Drehzahldifferenz und ohne jede Lastanforderung überträgt — ein statischer Grundzustand, der beispielsweise beim Rangieren ein leichtes, aber spürbares Ziehen erzeugen kann.
Davon zu unterscheiden ist die dynamische Sperrwirkung, die erst entsteht, wenn tatsächlich eine Drehzahldifferenz auftritt oder Antriebsmoment anliegt. Diese Komponente reagiert auf den aktuellen Fahrzustand und baut sich mit steigender Last oder steigendem Schlupf auf, während der Preload als Basiswert unverändert im Hintergrund bleibt.
Diese Trennung ist mehr als eine technische Feinheit. Wer nur den Preload-Wert eines Differentials kennt, kennt noch nicht dessen Verhalten unter Last, und wer nur die maximale dynamische Sperrwirkung kennt, übersieht möglicherweise ein spürbares Grundverhalten im Alltag. Beide Werte gehören zusammen zur vollständigen Beschreibung eines Sperrdifferentials.
Warum ein Bremseingriff ähnlich wirken kann, aber keine Differentialsperre ersetzt
Moderne Fahrzeuge können ein ähnliches Fahrverhalten wie ein Sperrdifferential auch ohne mechanische Sperre erzeugen, indem dieselbe Elektronik, die auch Raddrehzahl, Schlupf und Gierrate für ESP auswertet, gezielt ein durchdrehendes Rad abbremst. Dieser Bremseingriff funktioniert unabhängig vom eigentlichen Differential und nutzt stattdessen das ohnehin vorhandene Bremssystem als Aktuator.
Der Effekt für die Fahrsituation kann sich ähnlich anfühlen: Das durchdrehende Rad wird eingebremst, und mehr vom verfügbaren Antriebsmoment steht dadurch indirekt für das Rad mit mehr Haftung zur Verfügung. Die Architektur dahinter ist aber eine grundsätzlich andere. Während eine mechanische Sperre Moment zwischen den Rädern umleitet, vernichtet ein Bremseingriff Energie in Form von Wärme an der Bremse selbst — ein Prinzip, das sich auch dort zeigt, wo Rekuperation und die mechanische Bremse zusammenwirken und nicht dasselbe Bauteil sind.
Für eine seriöse technische Einordnung zählt deshalb, welcher Aktuator tatsächlich beteiligt ist. Ein Fahrzeug ohne mechanische oder aktive Differentialsperre kann über einen Bremseingriff trotzdem ein sperrenähnliches Verhalten zeigen, hat damit aber weder dieselbe Bauteilkette noch dieselbe thermische Belastungsgrenze wie ein echtes Sperrdifferential.
Reifenzustand, Öl und Temperatur verändern die Wirkung
Ein Differential arbeitet nie isoliert vom Rest des Fahrzeugs. Wie viel Haftung ein Reifen in diesem Moment tatsächlich hat, lässt sich über ABS-, ESP- und IMU-Signale nur schätzen, nicht direkt messen — unabhängig davon, wie gut das Differential selbst arbeitet. Ein technisch einwandfreies Sperrdifferential bringt wenig, wenn ein Reifen bereits an seiner Haftungsgrenze arbeitet.
Bei reibungsbasierten Sperren kommt der Zustand des Kupplungsöls hinzu. Alterndes oder überhitztes Öl verändert den Reibwert zwischen den Lamellen und damit direkt die übertragbare Sperrkraft. Nach längerer, hoher thermischer Belastung — etwa bei wiederholten Kurvenfahrten auf einer Rennstrecke — kann die Sperrwirkung deshalb spürbar nachlassen, auch wenn die mechanischen Bauteile selbst noch intakt sind.
Für einen Vergleich zwischen zwei Testfahrten oder zwei Fahrzeugen bedeutet das: Reifen, Beladung und Öltemperatur sollten möglichst gleich gehalten werden, bevor ein Unterschied im Fahrverhalten dem Differential selbst zugeschrieben wird. Sonst wird schnell eine Reifen- oder Temperaturfrage fälschlich als Differentialfrage behandelt — dieselbe Verwechslungsgefahr, die auch bei Aquaplaning zwischen Geschwindigkeit, Profiltiefe und Reifendruck besteht.
Was eine Drehzahldifferenz zwischen den Rädern wirklich zeigt
Wer ein Fahrzeug mit einem Datenlogger oder einer Diagnosesoftware beobachtet, sieht häufig die Drehzahl der linken und rechten Radwelle als getrennte Signale. Eine Differenz zwischen beiden Werten ist ein nützlicher Anhaltspunkt, aber kein direkter Beweis für ein bestimmtes Differentialverhalten. Dieselbe Differenz kann aus einer normalen Kurvenfahrt entstehen, aus unterschiedlichem Abrollumfang zwischen den beiden Rädern, der schon ohne jeden Schlupf eine Drehzahldifferenz erzeugt, oder eben aus echtem Antriebsschlupf.
Um diese Ursachen sauber zu trennen, braucht es zusätzlichen Kontext: den Lenkwinkel, die Fahrzeuggeschwindigkeit und, wo verfügbar, den tatsächlichen Sperr- oder Kupplungszustand des Differentials selbst. Dieselbe Sorgfalt ist auch beim Lesen eines Drehzahl-Logs am Automatikgetriebe nötig. Sonst wird aus einer Differenz vorschnell ein Schlupf. Erst mit diesen zusätzlichen Signalen wird aus einer bloßen Drehzahldifferenz eine belastbare Aussage über das, was am Differential tatsächlich passiert.
Ähnlich verhält es sich mit der Gierreaktion des Fahrzeugs, also der Drehbewegung um die Hochachse. Sie ist immer ein nachgelagertes Ergebnis mehrerer Einflüsse — Differential, Reifen, Fahrwerk und Lastverlagerung wirken hier zusammen — und keine direkte Messgröße für das am Differential übertragene Moment. Wie ein vollständiges Allrad-Log mit Kupplungscommand, Gang und Gierrate aufgebaut sein sollte, zeigt ein eigener Beitrag im Detail. Wer aus einer beobachteten Gierrate direkt auf einen Sperrgrad schließt, überspringt mehrere Zwischenschritte.
Warum es „das beste Differential“ nicht gibt
In Diskussionen um Sperrdifferentiale taucht regelmäßig die Frage nach dem „besten“ System auf, als gäbe es eine allgemeingültige Rangfolge zwischen offen, mechanisch gesperrt und aktiv geregelt. Diese Frage lässt sich technisch nicht sinnvoll beantworten, weil jede Bauart für einen anderen Einsatzzweck und ein anderes Gesamtfahrwerk ausgelegt ist. Torque Vectoring geht noch einen Schritt weiter und verteilt Moment aktiv statt nur zu koppeln — eine eigene Technikfamilie mit eigenen Regeln.
Ein offenes Differential reicht für viele Alltagsfahrzeuge völlig aus, weil dort selten beide Räder gleichzeitig stark unterschiedliche Haftung haben. Eine mechanische Sperre passt eher zu Fahrzeugen, die regelmäßig auf glattem oder wechselndem Untergrund bewegt werden oder bei denen ein vorhersehbares, robustes Verhalten wichtiger ist als eine feine Regelfähigkeit. Ein aktives, elektronisch geregeltes System bietet die größte Flexibilität, ist dafür aber auch das technisch komplexeste und wartungsintensivste der drei Konzepte.
Am Ende entscheidet nicht das Differential allein über das Fahrverhalten, sondern sein Zusammenspiel mit Fahrwerk, Reifen, Gewichtsverteilung und der übrigen Fahrzeugelektronik — genau das Zusammenspiel, das auch beim Stabilisator-Tuning zeigt, dass mehr Härte nicht automatisch mehr Grip bedeutet. Eine Bewertung, die nur das Differential isoliert betrachtet, greift deshalb zu kurz.
Wenn am Differential etwas verändert wird
Der Einbau eines Sperrdifferentials in ein Fahrzeug, das werkseitig mit offenem Differential ausgeliefert wurde, oder der Wechsel auf ein aggressiver abgestimmtes Sperrdifferential verändert nicht nur das Fahrverhalten. Nach § 19 Absatz 2 StVZO erlischt die Betriebserlaubnis unter anderem dann, wenn eine Änderung die genehmigte Fahrzeugart betrifft oder eine Gefährdung von Verkehrsteilnehmern zu erwarten ist. Ein verändertes Sperrverhalten kann beides berühren, etwa wenn es das Einlenkverhalten oder die Stabilität in Grenzsituationen spürbar verändert.
Umbauten am eigenen Fahrzeug. Ob ein Umbau auf öffentlichen Straßen betrieben werden darf, entscheidet der Genehmigungszustand des Fahrzeugs — die Genehmigung des Teils, der Einbau nach ihren Auflagen und, wo nötig, die Abnahme durch eine dafür zuständige Stelle. Solange diese Kette nicht vollständig ist, gehört der Umbau auf Privatgelände, Testflächen und in nicht öffentliche Bereiche.
Bei einem aktiven, elektronisch geregelten Differential kommt eine weitere Ebene hinzu: Eingriffe in die Steuerungssoftware fallen unter dieselbe Vorschrift wie mechanische Änderungen. Wer die Regelparameter eines aktiven Systems verändert, verändert damit auch das Sicherheitskonzept, das der Hersteller für dieses Fahrzeug hinterlegt hat — ein Punkt, der bei rein mechanischen Sperrdifferentialen keine Rolle spielt.
Merksatz: Ein offenes Differential verteilt Moment gleichmäßig, aber das Rad mit weniger Haftung begrenzt trotzdem den gesamten Vortrieb. Eine Sperre legt darüber ein zusätzliches Kopplungsmoment, mechanisch oder aktiv geregelt — und ein Sperrgrad in Prozent ist immer nur ein Wert unter bestimmten Testbedingungen, keine feste Regel für jede Fahrsituation.
Häufige Fragen
Verteilt ein offenes Differential das Moment wirklich immer 50:50?
Über die Zahnradgeometrie ja, annähernd gleichmäßig auf beide Seiten. Wie viel davon am Boden ankommt, hängt aber von der Reifenhaftung jedes einzelnen Rads ab. Verliert ein Rad Grip, begrenzt es damit das gesamte übertragbare Moment, obwohl die Verteilung selbst gleich bleibt.
Was ist der Unterschied zwischen einem mechanischen und einem aktiven Sperrdifferential?
Ein mechanisches Sperrdifferential erzeugt seine Kopplung passiv über Reibung oder Verzahnung und reagiert erst, wenn tatsächlich eine Drehzahldifferenz auftritt. Ein aktives Differential steuert die Kopplung über einen elektronisch angesteuerten Aktuator und kann vorausschauend eingreifen, etwa schon beim Einlenken.
Bedeutet ein höherer Sperrgrad in Prozent automatisch mehr Traktion?
Nicht zwangsläufig. Ein Sperrgrad beschreibt einen Testzustand unter definierten Bedingungen. Temperatur, Verschleiß und Reifenhaftung verändern das tatsächliche Verhalten im Alltag, sodass zwei Fahrzeuge mit gleichem angegebenem Sperrgrad spürbar unterschiedlich reagieren können.
Was ist der Unterschied zwischen Preload und dynamischer Sperrwirkung?
Preload ist ein statisches Grundmoment, das eine Sperre auch ohne Drehzahldifferenz und ohne Lastanforderung überträgt. Die dynamische Sperrwirkung baut sich erst auf, wenn tatsächlich Schlupf oder Antriebslast auftritt. Beide Werte beschreiben zusammen das vollständige Verhalten eines Sperrdifferentials.
Kann ein Bremseingriff eine Differentialsperre ersetzen?
Er kann ein ähnliches Fahrverhalten erzeugen, indem er ein durchdrehendes Rad gezielt abbremst. Die Architektur dahinter ist aber eine andere: Eine Sperre leitet Moment zwischen den Rädern um, ein Bremseingriff vernichtet Energie als Wärme an der Bremse. Beide sind keine austauschbaren Technologien.
Warum lässt sich aus einer Drehzahldifferenz allein nicht auf das Sperrverhalten schließen?
Weil eine Drehzahldifferenz mehrere Ursachen haben kann: normale Kurvenfahrt, unterschiedlicher Reifenumfang oder echter Antriebsschlupf. Erst mit zusätzlichem Kontext wie Lenkwinkel und Fahrzeuggeschwindigkeit lässt sich einordnen, welche Ursache tatsächlich vorliegt.
Gibt es ein grundsätzlich bestes Differential?
Nein. Offene, mechanisch gesperrte und aktiv geregelte Differentiale sind für unterschiedliche Einsatzzwecke ausgelegt. Welches System passt, hängt vom Fahrzeug, vom Untergrund und vom Zusammenspiel mit Fahrwerk und Reifen ab, nicht von einer allgemeinen Rangfolge.
Darf ich ein Sperrdifferential einfach in mein Fahrzeug einbauen?
Technisch ist der Einbau bei vielen Fahrzeugen möglich, rechtlich hängt die Nutzung auf öffentlichen Straßen aber vom Genehmigungszustand ab. Ohne passende Teilegenehmigung und, wo nötig, Abnahme gehört ein solcher Umbau auf Privatgelände oder eine Testfläche.
Einordnung: wo die Angaben herkommen
Die technischen Beschreibungen zu aktiven Differentialsystemen in diesem Beitrag stammen aus Herstellerangaben. Die rechtliche Seite — wann eine Änderung am Differential die Betriebserlaubnis eines Fahrzeugs berührt — steht im amtlichen Normtext, der sich direkt nachlesen lässt.
Technische Grundlagen: aktive Differentialsysteme
- BMW Group PressClub, Pressemitteilung zum BMW X3 M und X4 M: Beschreibung des aktiven M Differentials mit elektronisch geregelter, lastabhängiger Sperrwirkung zwischen den Hinterrädern. Herstellerquelle, im Klartext genannt, herangezogen am 21.09.2026.
- BMW Group PressClub, Pressemitteilung zum BMW M2 mit M xDrive: Beschreibung einer Allradarchitektur mit variabel ansteuerbarer Momentverteilung als Kontext für aktive Kupplungs- und Differentialsysteme. Herstellerquelle, im Klartext genannt, herangezogen am 21.09.2026.
- Magna Powertrain, Produktübersicht Antriebsstrangmodule und -komponenten: Einordnung von Kupplungs- und Differentialmodulen als eigenständige Baugruppen im Antriebsstrang. Herstellerquelle, im Klartext genannt, herangezogen am 21.09.2026.
Recht: Betriebserlaubnis bei Änderungen am Antriebsstrang
- § 19 StVZO, „Erteilung und Wirksamkeit der Betriebserlaubnis“, Absatz 2 Satz 2: „Sie erlischt, wenn Änderungen vorgenommen werden, durch die 1. die in der Betriebserlaubnis genehmigte Fahrzeugart geändert wird, 2. eine Gefährdung von Verkehrsteilnehmern zu erwarten ist oder 3. das Abgas- oder Geräuschverhalten verschlechtert wird.“ Quelle: gesetze-im-internet.de/stvzo_2012/__19.html, abgerufen am 21.09.2026.
Hinweis: Dieser Beitrag liefert allgemeine Orientierung, keine Rechtsberatung. Alle Angaben ohne Gewähr (Stand: September 2026).